
iWorld-Bench:为“数字孪生”时代的交互式世界模型设立新标杆
A Benchmark for Interactive World Models with a Unified Action Generation Framework
本文介绍了 iWorld-Bench,这是首个专为交互式世界模型设计的全面基准测试框架。研究者构建了包含 33万个视频切片的庞大数据集,并提出了一种统一的动作生成框架(Action Generation Framework),旨在评估模型在视觉质量、动作遵循和记忆能力等维度的综合性能。
在通往通用人工智能(AGI)的征途中,**世界模型(World Models)**被视为核心基石之一。它们不仅要理解现实世界的物理规律,更要能够根据用户的输入进行实时互动,预测并渲染出逻辑自洽的反馈。然而,尽管该领域进展迅速,研究者们一直面临一个尴尬的局面:缺乏统一的度量衡来衡量这些模型的“交互能力”。
近日,一项名为 iWorld-Bench 的研究填补了这一空白。研究团队不仅构建了庞大的跨场景数据集,还设计了一个能够兼容多种控制模态的统一框架,对当前前沿的 14 个世界模型进行了大点兵。
1. 为什么我们需要 iWorld-Bench?
目前研究界面临的主要挑战在于:
- 环境单一性:现有数据集多集中在行人视角或简单的模拟环境,缺乏涵盖无人机(UAV)、地面车辆(UGV)等多视角、多天气的复杂场景。
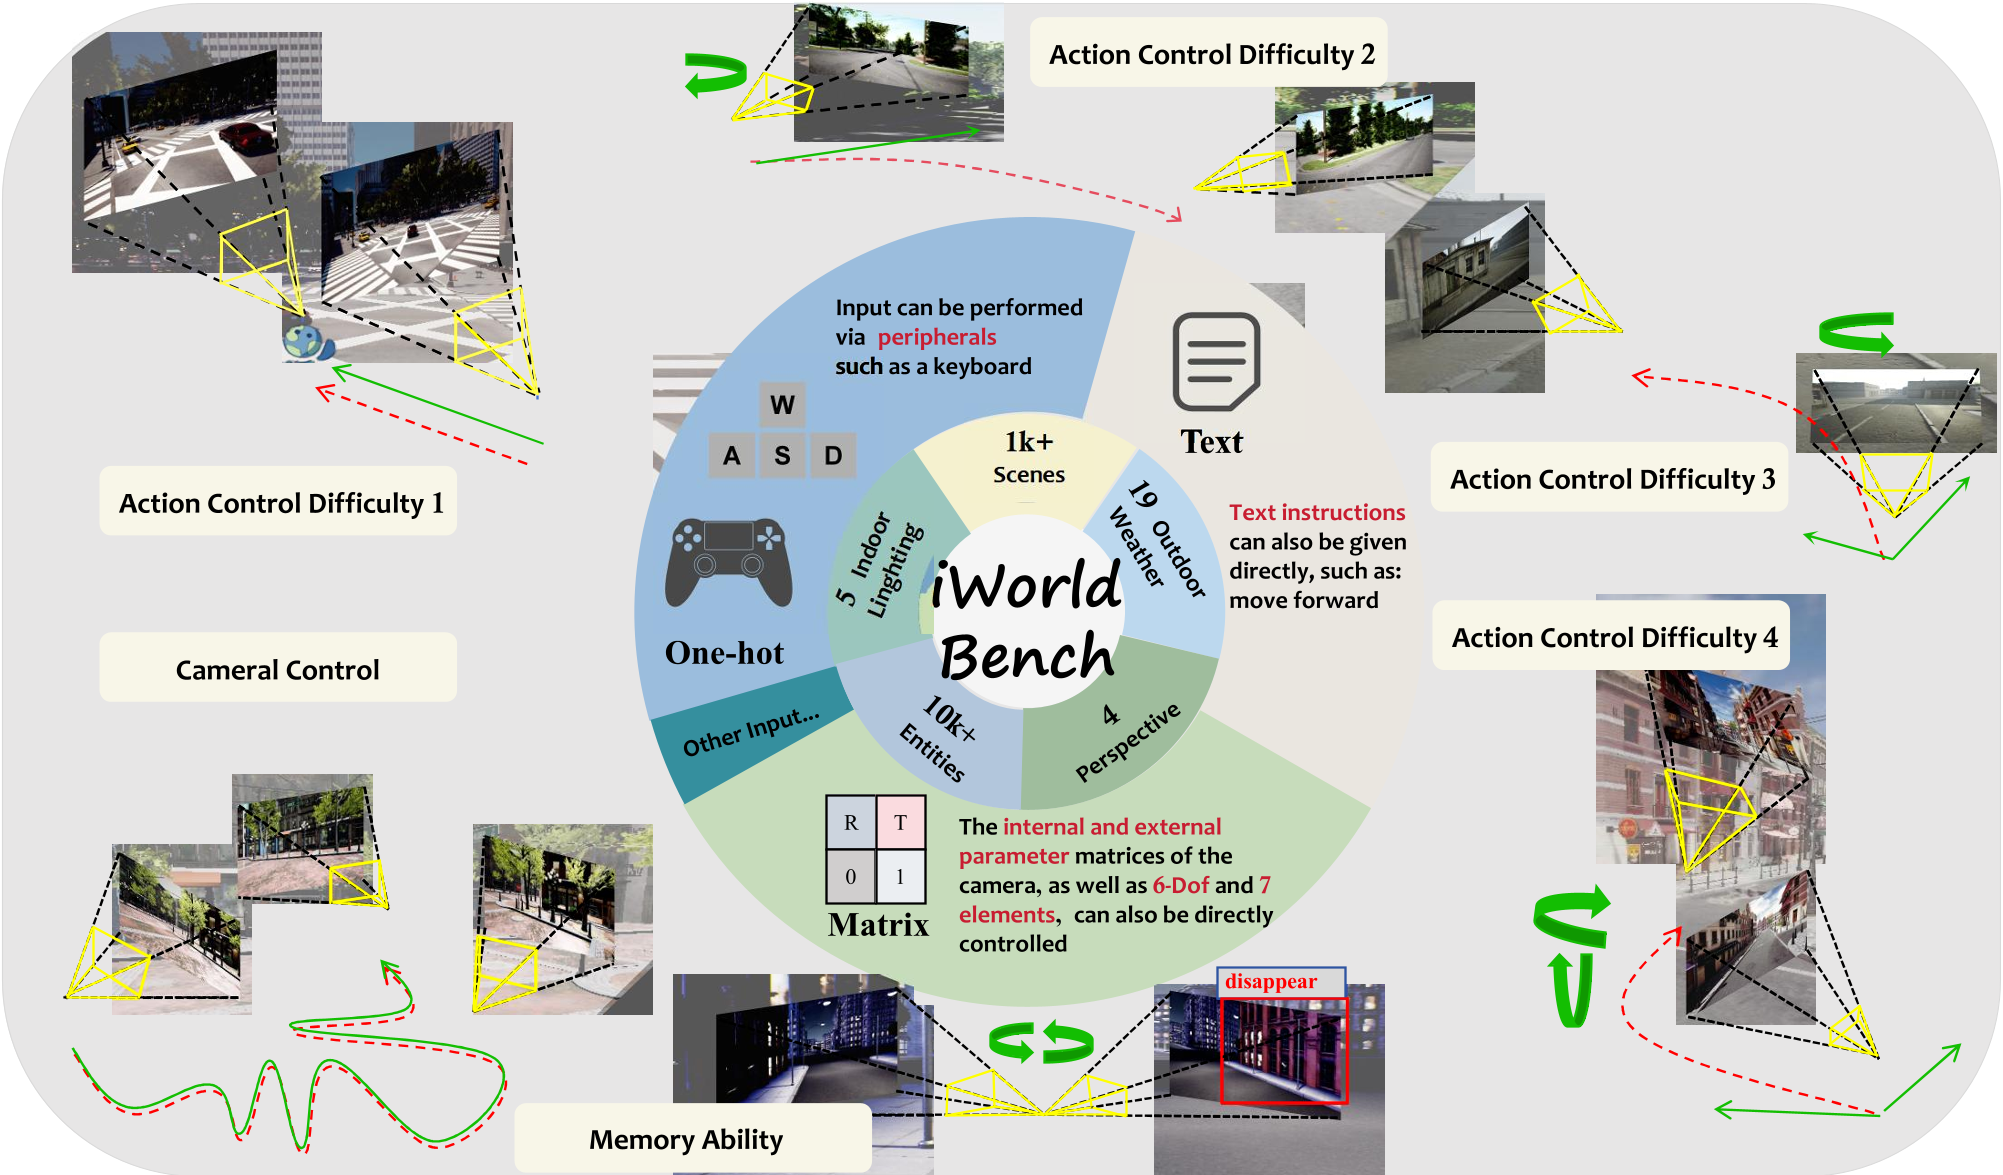
- 模态不兼容:有的模型听指令(文本),有的模型靠按键(One-hot),有的模型看参数(Extrinsics)。这就像是用不同语言说话的人,没法在一个竞技场里比武。
- 评测维度缺失:过去的评测侧重于图像生成的精美程度,却忽略了模型是否真的“听话”,以及是否有“记忆力”(长短期逻辑连贯性)。
2. iWorld-Bench 的核心支柱
2.1 大规模、多模态数据集驱动
iWorld-Bench 建立在 330,000 个视频切片的基础之上。研究团队整合了 12 个高质量公开数据集(如 KITTI, Waymo, NuScenes 等),并基于 4 个高保真模拟器生成了 10 万个 1080P 视频。通过 VLM(视觉语言模型) 辅助,对所有视频进行了多精度的语义标注。
2.2 统一动作生成框架 (AGF)
这是该研究最具创新性的部分。为了实现不同控制方式的对比,AGF 定义了一个包含 729 种动作的完整空间,并将其简化映射为 81 种核心动作组合(位移 + 旋转)。无论模型接收的是“向前走”的指令,还是具体的坐标变换矩阵,都能在 AGF 中找到对应的操作逻辑。
2.3 精细化的任务与指标
研究不仅按照动作复杂度设计了 4 个难度级别(从简单的平移到多轴联动的复杂运动),还创新地引入了 “记忆能力”测试。通过“往返路径”任务,检验模型在回到起始点时能否保持场景的一致性。
3. 实验发现:谁才是最强“造物主”?
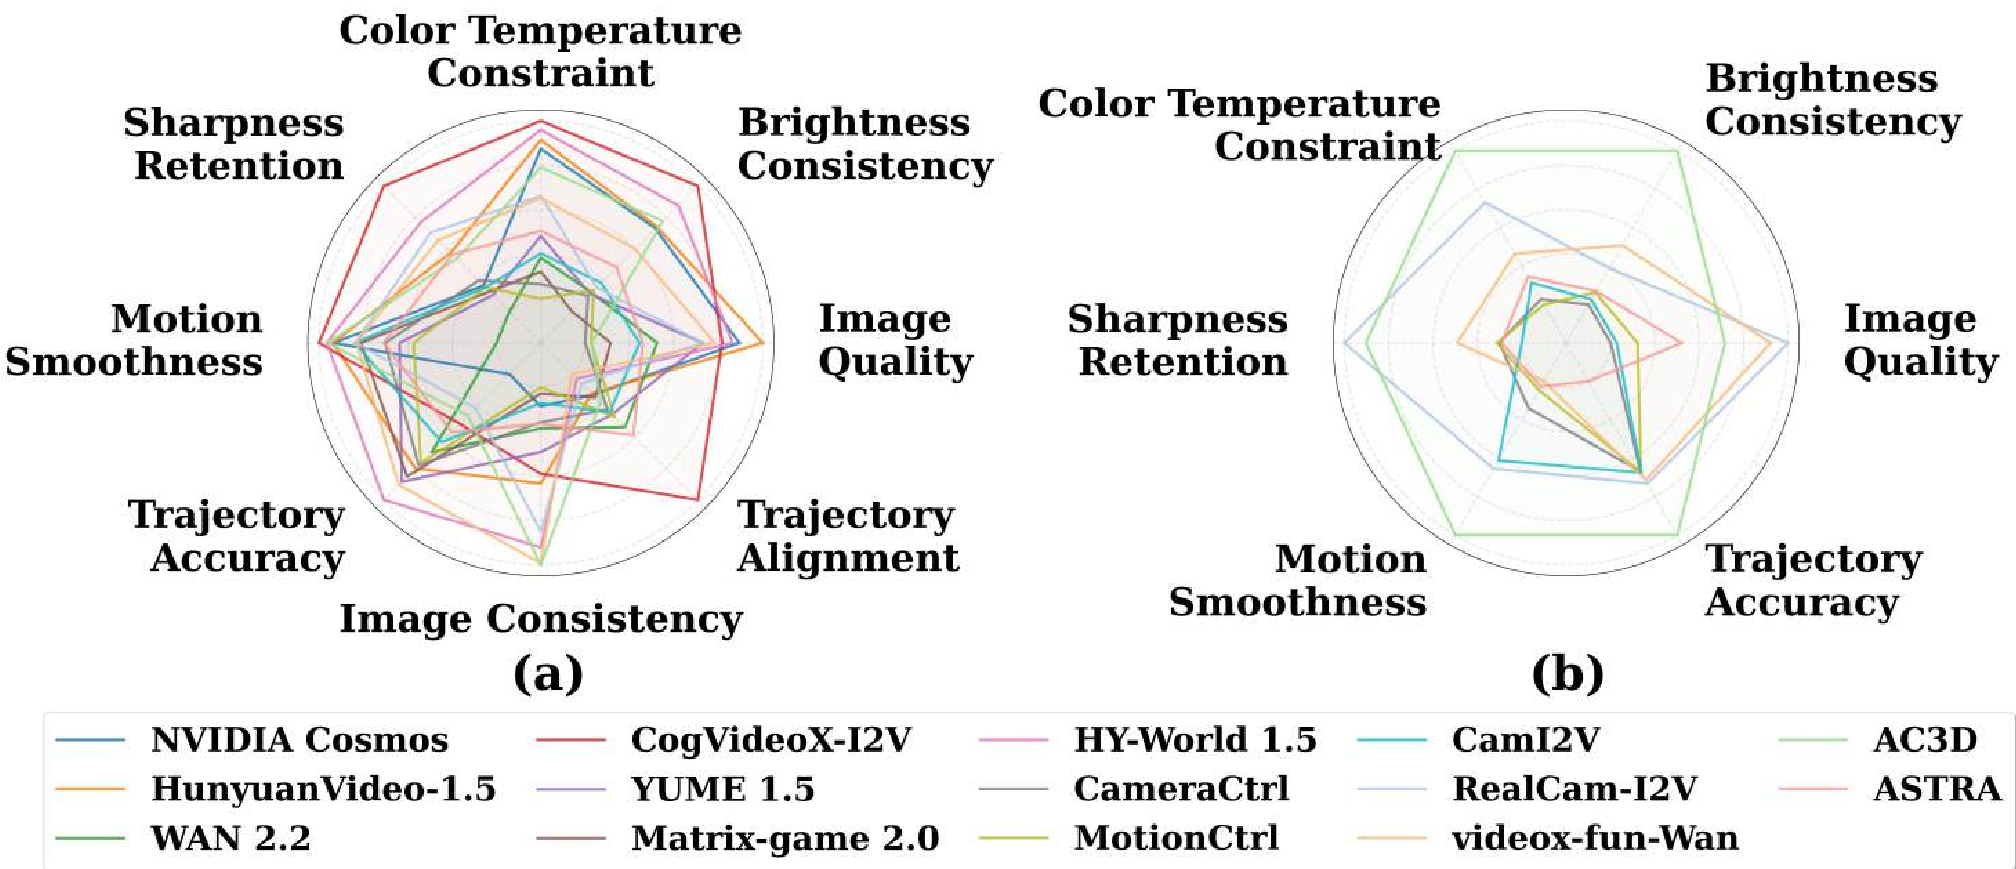
研究人员对 14 种主流模型进行了深度测评,包括 NVIDIA Cosmos, HunyuanVideo, 以及专门针对相机控制优化的 AC3D 等。

核心发现:
- 性能榜首:HY-World 1.5 以 0.7873 的高分夺冠,显示出在动作遵循和记忆力方面的极强稳健性。
- 鱼和熊掌:研究发现了一个明显的 “性能折衷(Trade-off)” 现象。例如,基于扩散變形器(DiT)微调的 AC3D 在保持轨迹精度(Trajectory Tolerance)上傲视群雄,但在图像保真度(Image Quality)上却略逊于通用视频生成模型(如 CogVideoX)。
- 记忆缺失:大多数纯生成式模型在长序列和往返任务中表现较差,容易出现“景物漂移”或环境逻辑断裂,这反映出当前 AI 在维持 3D 空间一致性上的短板。
4. 结语与启示
iWorld-Bench 的出现,标志着世界模型从“能看”向量化“能互动”演进的重要节点。它告诉我们,一个优秀的世界模型不仅仅要能生成流畅的动态视频,更要建立深层的物理法则和空间逻辑关联。
未来的研究方向将聚焦于提高模型的实时性和长期一致性。对于旨在开发自动驾驶模拟、机器人强化训练环境的研究者来说,iWorld-Bench 提供的工具链和数据集将是不可多得的财富。
作者简介:作为一家持续关注前沿 AI 的媒体,我们认为 iWorld-Bench 开启了交互式仿真环境评估的新篇章。