
[ICLR 2025] CaP-X: 摆脱人类预设,让机器人代码智能体实现“自我进化”
CaP-X: A Framework for Benchmarking and Improving Coding Agents for Robot Manipulation
本文提出了 CaP-X,一个用于衡量和提升机器人编程智能体(Coding Agents)能力的开放框架。核心包含 CaP-Gym 交互环境、系统化评测集 CaP-Bench,以及通过多轮交互、视觉差异描述(VDM)和自动技能合成实现的强大智能体 CaP-Agent0。
TL;DR
传统的机器人控制往往需要在“手工编写复杂逻辑”与“黑盒端到端学习”之间二选一。CaP-X 提出了第三条道路:利用 Coding Agents 生成 executable code。本文通过 CaP-Agent0 证明,即使只给模型最基础的控制原语,通过多轮交互、视觉差异反馈(VDM)和自动技能合成,LLM 也能在从未见过的任务中展现出专家级的鲁棒性。
背景定位:由于“过度脚手架”导致的繁荣假象
早期的 Code-as-Policy 研究通常为模型提供高度抽象的函数(例如 pick_and_place(A, B))。这种做法实际上是将最难的感知关联和几何推理交给了人类工程师。CaP-X 的作者敏锐地指出:这种“脚手架”限制了智能体的表达力,且模型在失去这些高级原语后性能会断崖式下降。
核心方法论:CaP-Agent0 的三大支柱
为了让 Coding Agents 像程序员一样思考和调试,CaP-Agent0 构建了以下闭环:
1. 视觉差异模块 (VDM) - 跨模态的桥梁
作者发现,直接把原始 RGB 图片塞给 LLM(M2 模式)反而会降低性能。模型往往看不懂复杂的物理布局。VDM 扮演了“眼睛”的角色,它将视觉观察转化为文本:
- 初始状态描述:识别场景物体及物理属性。
- 差异反馈:每一轮代码执行后,告诉模型“刚才动了什么,离目标还差多远”。
2. 自动合成技能库 (Skill Library)
模型在执行低层原语(如调用 IK 解算器、处理点云)时经常重复造轮子。CaP-Agent0 会通过成功案例自动提取通用的实用函数(如旋转矩阵转换、Top-down 抓取过滤),形成持久的工具包。
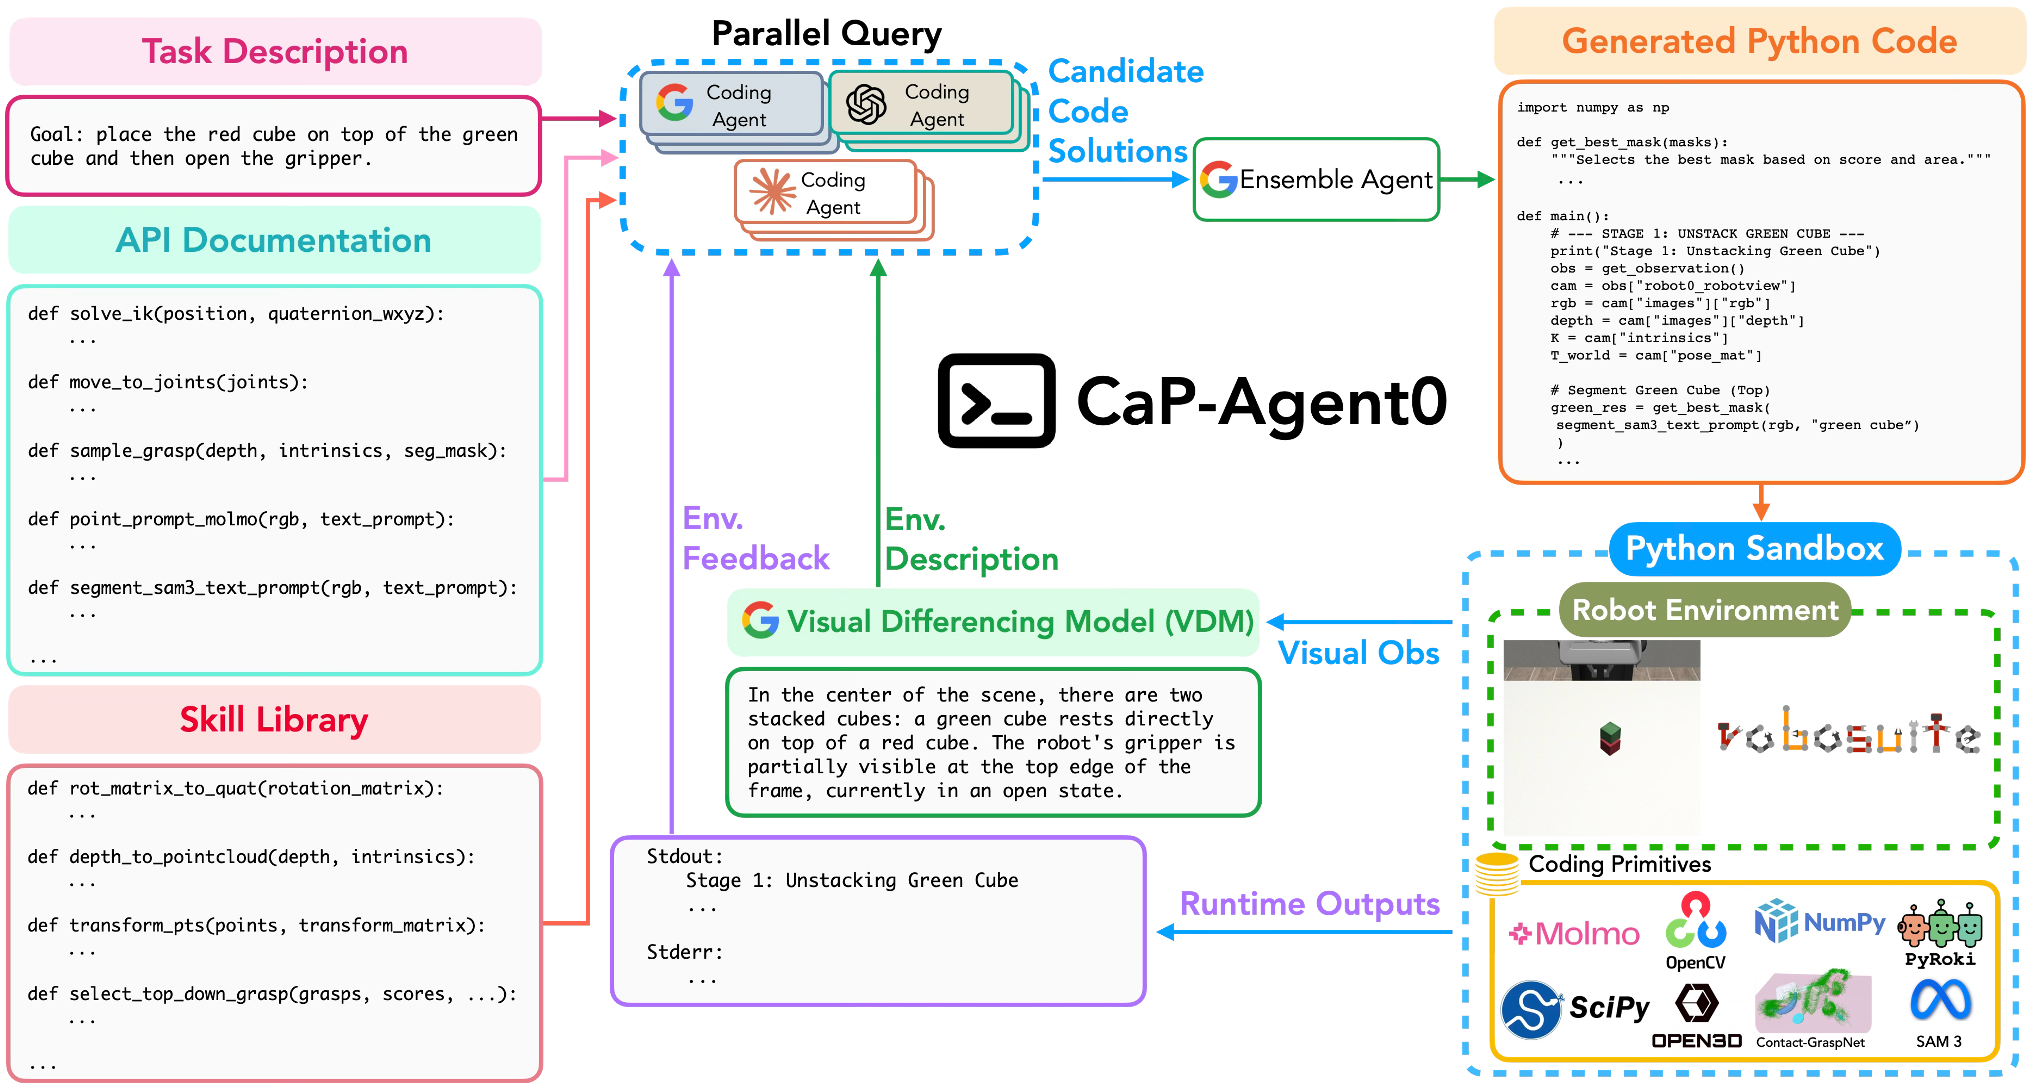
3. 并行推理与集成 (Parallel Reasoning)
通过对不同温度系数和不同模型(Gemini, GPT, Claude)进行并行采样,系统会综合多个“候选方案”,由集成智能体输出最终代码,极大程度上降低了单次生成的随机失败风险。
实验与结果:超越单纯模仿
在 Robosuite 和 LIBERO 等基准测试中,CaP-Agent0 在没有任何训练数据的情况下,表现出了极强的泛化能力。
- 零冲泛化:面对指令扰动(如改变物体描述),传统 VLA(视觉-语言-动作)模型由于训练集分布问题大面积失效,而 CaP-Agent0 依旧稳健。
- 常识推理:在“尽可能堆高”的任务中,它能自动意识到应该“方块在下,圆球在上”,这体现了 VLM 背后的物理直觉。
强化学习:CaP-RL
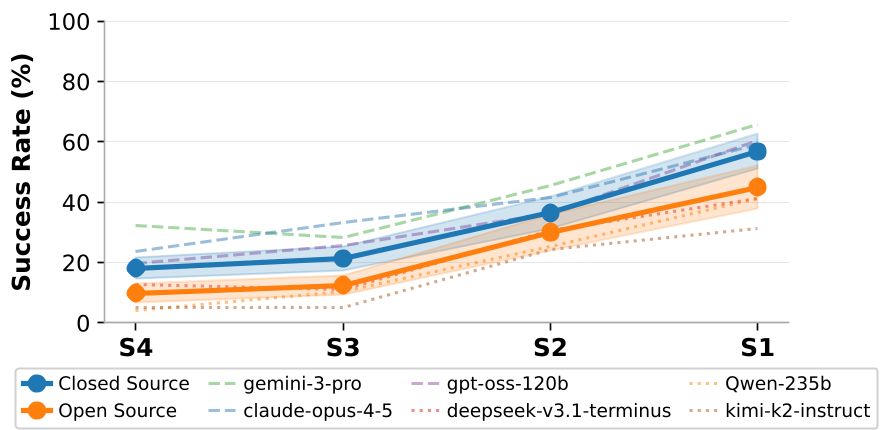
论文还展示了 CaP-RL,利用 GRPO 算法在仿真环境(S1 级别)中对代码模型进行后训练。通过这种方式,模型学会了避开“步骤跳跃(Step Skipping)”等逻辑坑点,显著提升了生成代码的成功率,并能零样本迁移到真机。
深度洞察与总结
CaP-X 的价值在于它重新定义了机器人动作生成的范式:代码不仅仅是指令,它是一种包含逻辑、几何与异常处理的中间层表示。
局限性:尽管编程智能体擅长长程规划(Long-horizon tasks),但在应对需要高频视觉伺服(Visual Servoing)的接触密集型任务(如插入细孔)时,代码的延迟和离散性仍是瓶颈。
未来展望:未来可能会出现“CaP + VLA”的混合架构——LLM 写核心逻辑,端到端模型负责极短时间内的精细闭环控制。这就是 embodied AI 的下一站。
Takeaway: CaP-X 框架及其核心组件 CaP-Agent0 证明了,通过结构化的“代码生成 + 环境反馈”,我们可以用更少的机器人数据实现更高智能的动作控制。