
ToolAnalogy:当机器人学会“随机应变” —— 基于反事实推理的创造性工具使用
Creative Robot Tool Use by Counterfactual Reasoning
本文提出了 ToolAnalogy,一个为机器人实现创造性工具使用的因果推理框架。该方法结合视觉语言模型(VLM)的常识推理与物理模拟器的反事实实验,在多种任务(如拉取、舀取、登高)中成功识别并重用非预设工具,实现了显著优于视觉匹配基线的 SOTA 表现。
TL;DR
如果扫把够不到床底的球,你会拿一把雨伞替代。这种对于人类而言极其自然的“创造性工具使用”能力,一直是机器人领域的难点。本文介绍的 ToolAnalogy 框架,通过让机器人在模拟器中进行“如果……会怎样”的反事实推理 (Counterfactual Reasoning),学会从物理本质上理解工具,从而在没有原配工具时,从一堆杂物中精准挑出那个能用的替代品。
核心速览
- 核心痛点:现有机器人工具使用往往死记硬背(依赖特定类别或视觉相似度),缺乏物理常识,容易选出“看起来像但实际没法用”的工具。
- 创新路径:将 VLM 的常识能力与物理模拟器的精确性解耦。利用 VLM 提建议,在模拟器里做实验找“因果证据”。
- 最终战绩:在多种任务中超越了 GPT-5.2 和 DINOv2 等视觉强基线,实现了更鲁棒的 Keypoint Transfer。
1. 痛点:为什么视觉匹配是不够的?
传统的机器人视觉模型往往会被“外貌”欺骗。例如,在拉取物体的任务中,一个黑色的瑜伽棒和一个黑色的铁质撬棍在视觉特征上可能非常接近。然而:
- 物理约束不足:撬棍可能太重(超出机器人载荷),或者其弯钩角度不适合当前的拉行动作。
- 环境属性缺失:单纯的视觉分析无法告知物体是否足够坚硬,或者它的重心是否稳定。
作者认为,真正的工具理解应该基于因果性 (Causality):即改变物体的哪个特征(长度、角度、重量)会直接导致任务的成败?
2. 方法论:反事实推理流水线
ToolAnalogy 的工作流程分为两个阶段:
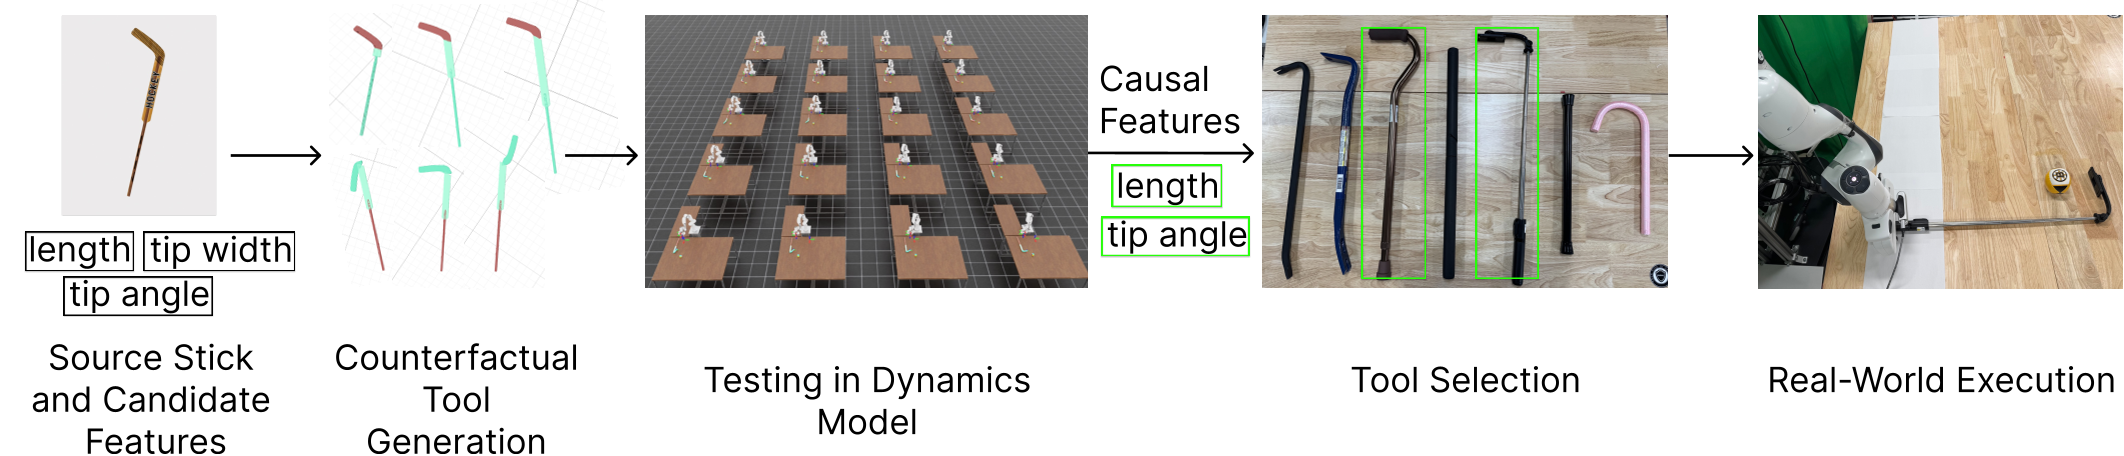
A. 发现因果特征 (Training Phase)
- 特征建议 (Feature Suggestion):利用 VLM(如 ChatGPT-5.2)作为广博的知识库,针对当前任务(如“舀糖果”)提出 6 个可能影响成功的候选特征(如手柄厚度、勺头弧度)。
- 反事实生成 (Counterfactual Generation):利用 ParSEL(语义 3D 编辑器),对原始工具进行“手术”。比如改变勺头的曲率,生成几十个只有单一特征变化的“虚拟工具”。
- 模拟实验 (Simulation):在物理模拟器(如 IsaacSim)中让机器人尝试这些变体。如果改变某个特征导致成功率剧降,那么该特征就是因果特征。
B. 技能转移与部署 (Deployment)
在面对现实中的未知物体时,机器人不再进行全量的点云匹配,而是通过倒角距离 (Chamfer Distance) 优化,仅在“因果特征”空间内寻找最匹配的反事实变体。这大大减少了计算量,并让关键点(Keypoint)的转移更加符合物理逻辑。
3. 实验结果:物理特性的碾压
在包括 Franka 机械臂和 Spot 机器人狗在内的三类实验中,ToolAnalogy 表现卓越。
| 任务场景 | Ours | GPT-5.2 | DINOv3 |
|---|---|---|---|
| 桌面拉取 | 90% | 20% | 50% |
| 桌面舀取 | 40% | 0% | 0% |
| 机器人狗登高 | 66.7% | 0% | N/A |
为什么基线模型会失败? 视觉模型(如 DINOv3)倾向于选择形状最像的,但忽略了长度或重量等关键硬指标。而 ToolAnalogy 通过识别“轴长度”和“质量”是因果特征,成功排除了虽然长得像但无法使用的干扰项。
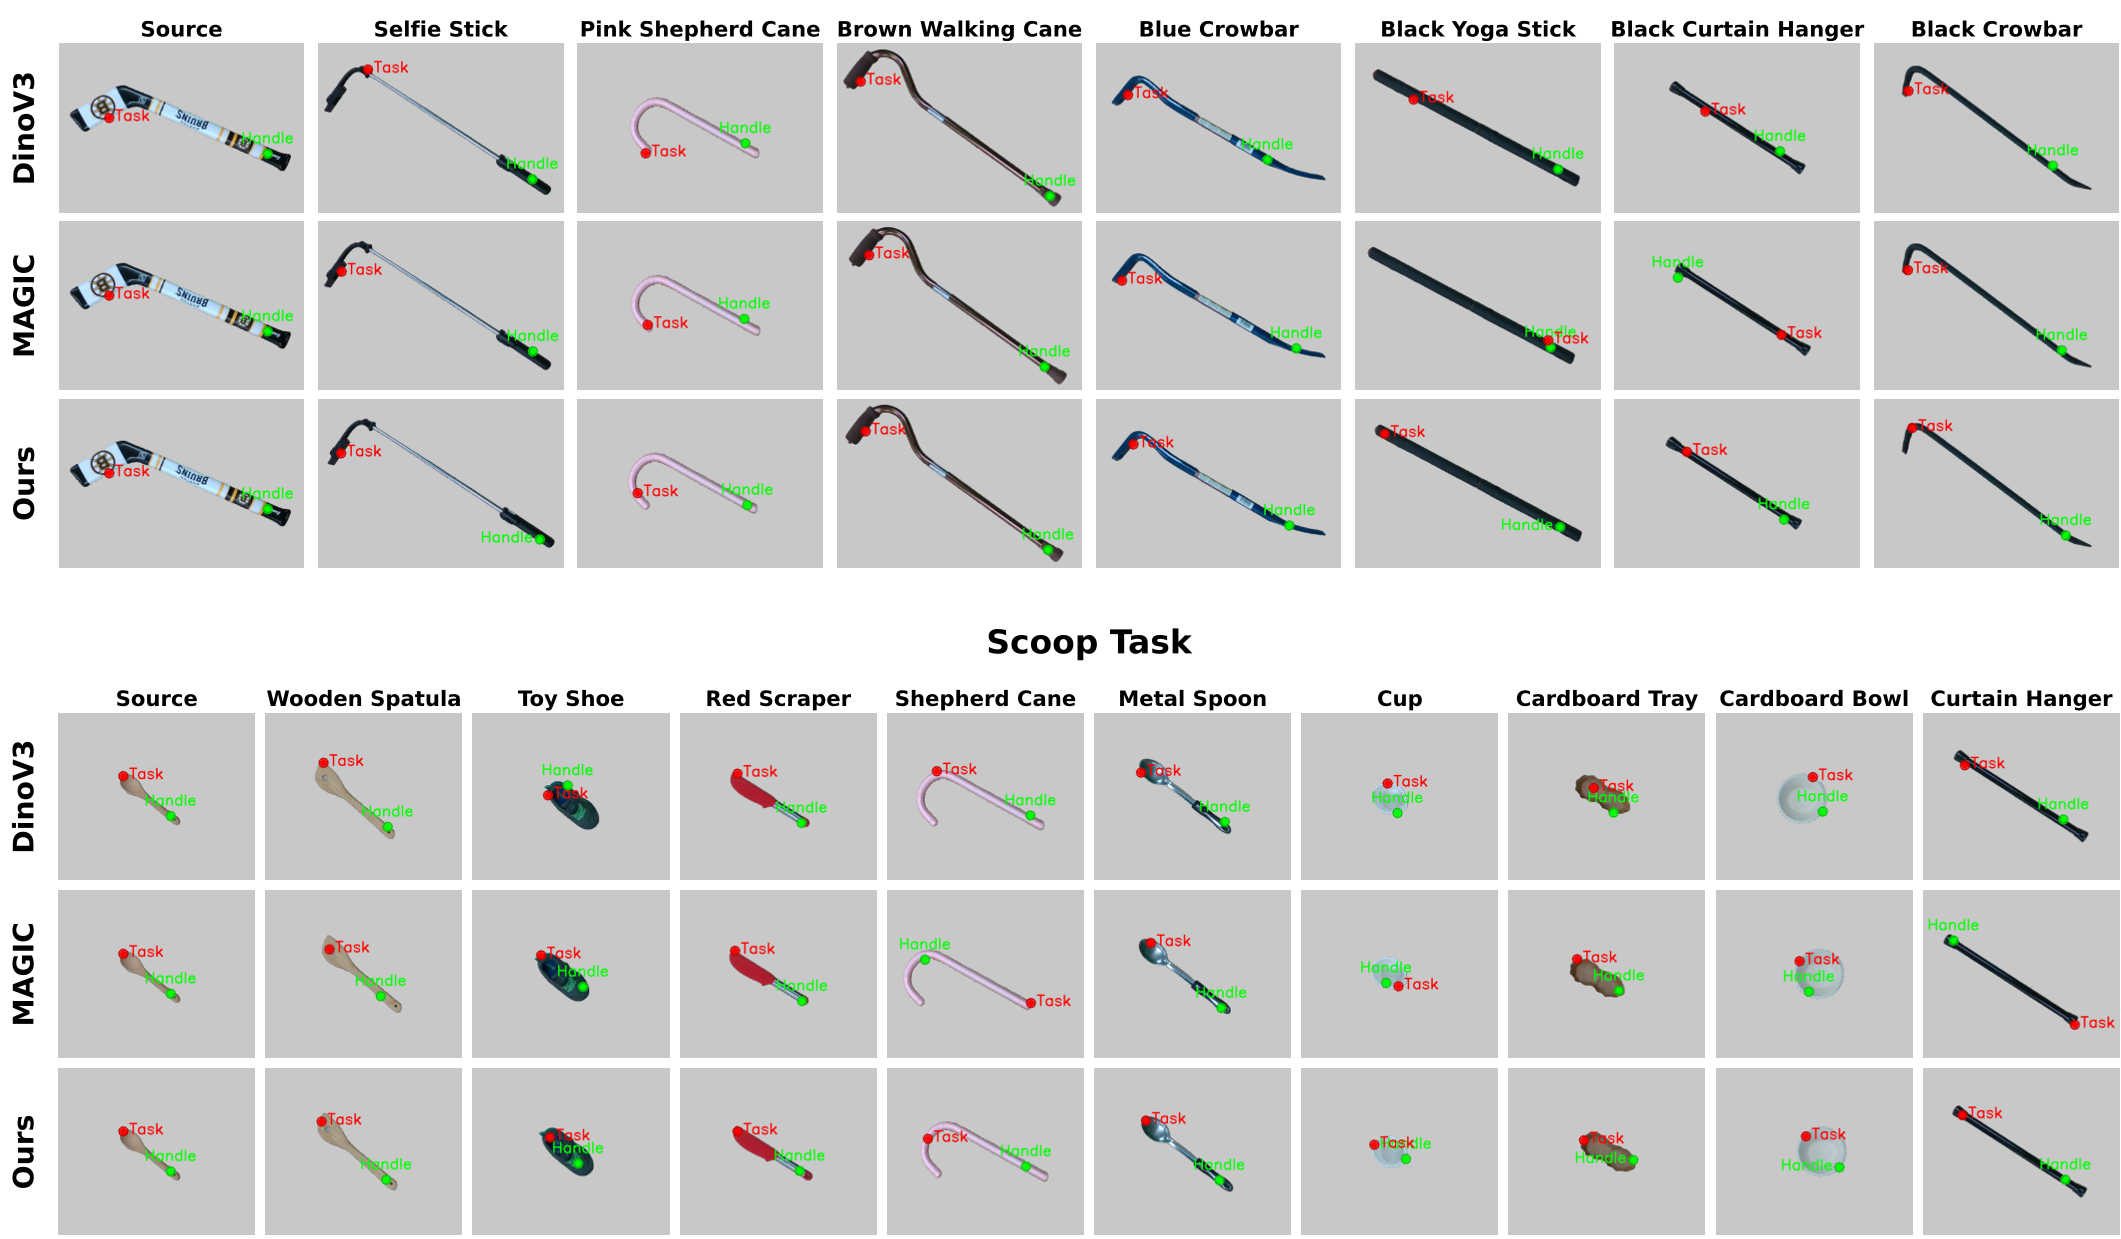 上图展示了基于因果特征对齐的关键点转移,相比 MAGIC 等几何启发式方法,它在面对大幅度几何变化(如不同形状的勺子)时表现出极强的适应性。
4. 深度洞察:可解释性是关键
ToolAnalogy 的巨大优势在于其可解释性 (Interpretability)。它不仅能决定用哪个工具,还能给出理由:“我之所以拒绝那个 crowbar,是因为它的质量超出了机器人的承载范围。” 这种基于特征的理性筛选,让机器人从“概率预测器”变成了“物理观察者”。
5. 总结与展望
这项研究指明了具身智能的一个关键方向:不要试图在神经网络里内置所有物理规则,而是给它一个模拟器去“排练”因果关系。
局限性:
- 严重依赖初始 3D 重建的精度。
- 对空心物体(如某些桌子模型)的点云匹配仍存在由于单视角导致的失效。
- 语义编辑器 ParSEL 的表达能力限制了其能处理的特征种类(目前主要是刚体几何)。
未来展望: 结合更强大的生成模型(如 3D 内容生成),机器人或许能在模拟器中进行更复杂的材料力学分析,从而真正实现像乌鸦或黑猩猩那样高级的创造性行为。