
Eulerian Motion Guidance:突破图像动画的长程稳定性瓶颈
Eulerian Motion Guidance: Robust Image Animation via Bidirectional Geometric Consistency
本文提出了 Eulerian Motion Guidance (EMG) 框架,一种基于欧拉运动场驱动的鲁棒图像动画方法。通过将传统的参考帧锚定(拉格朗日)运动转变为相邻帧间的瞬时通量(欧拉)引导,并结合双向几何一致性(BGC)机制,该方法在保持长视频时序一致性方面达到了 SOTA 水平。
TL;DR
在图像动画领域,如何让静态图“动”起来且不失真是一个难题。本文提出了 Eulerian Motion Guidance (EMG),通过将运动控制从“长程追踪”改进为“相邻步进”,并引入 双向几何一致性 (BGC) 掩码,成功解决了长视频生成中的纹理漂移和身份退化问题,在多项 SOTA 评估中表现优异。
背景定位:坐标系的降维打击
传统的图像动画框架(如 DragNUWA, MOFA)通常采用 Lagrangian (拉格朗日) 范式。想象你在追踪一个运动的点,拉格朗日视角是盯着初始帧的那个像素,看它 100 帧后跑到了哪里。
痛点在于:
- 误差累积:随着时间推移,位移量变大,光流估计的噪声呈 增长。
- 遮挡困境:当物体转动,初始帧的像素被遮挡后,模型就失去了“参考锚点”,只能开始瞎猜(Hallucinate),导致伪影。
本文则回归经典物理中的 Eulerian (欧拉) 视角:不关注特定的像素点,而是关注空间中固定位置的运动通量(Flux)。每一帧只关心它和前一帧的微小位移。
核心方法论:欧拉场与几何校验
1. 从累积误差到有界误差
作者通过数学证明(Theorem 1 & 2)展示了:拉格朗日引导的误差随时间发散,而欧拉引导由于只处理极短时间跨度的相邻帧,其监督误差是**一致有界(Uniformly Bounded)**的。这保证了模型即便在生成第 100 帧时,接收到的控制信号依然精准。
2. 双向几何一致性 (BGC)
虽然欧拉场解决了局部精度,但由于是自回归生成的,微小的漂移仍可能汇聚成大错误。为此,作者设计了一个能量最小化方案:
- 循环校验:计算从 再回到 的位移。如果不能回到原位,说明该区域发生了遮挡(Occlusion)或光流失效。
- 动态掩码:利用循环能量(Cycle Energy)生成二值掩码 ,在训练中直接切断遮挡区域的梯度,防止模型学习到碎裂的纹理。
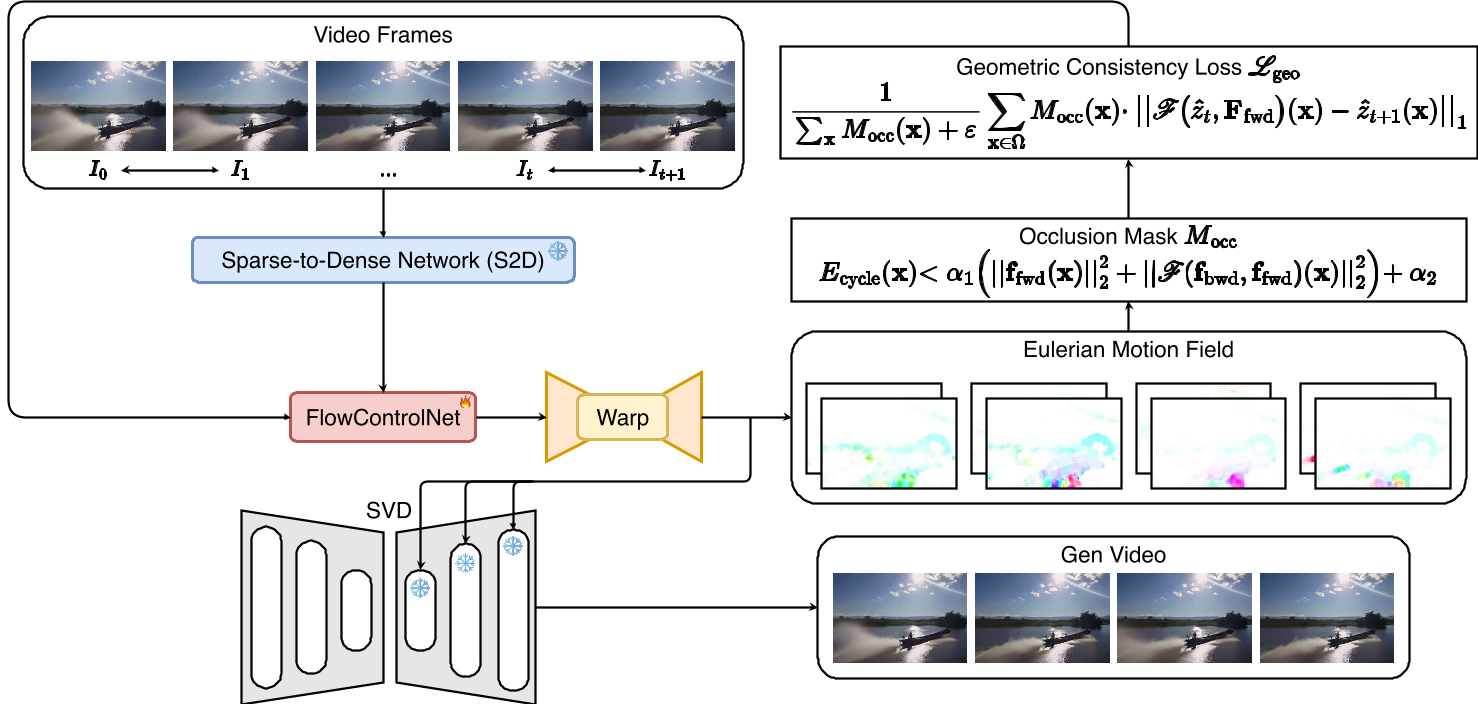 图 1:EMG 框架拓扑。通过 Sparse-to-Dense 模块预测欧拉场,并结合双向循环校验进行优化。
3. 并行化训练策略
为了解决欧拉视角下 的串行依赖,作者利用训练视频的非因果性(Non-causal Availability),将时间维度展开到 Batch 维度,实现 的并行光流计算,大幅提升了训练效率。
实验战绩与视觉证据
在 Trajectory-based 任务中,EMG 的 FID 指标达到了 11.45,显著优于 ImageConductor (12.98)。更关键的是,在长程稳定性测试()中,EMG 的优势极为显著。
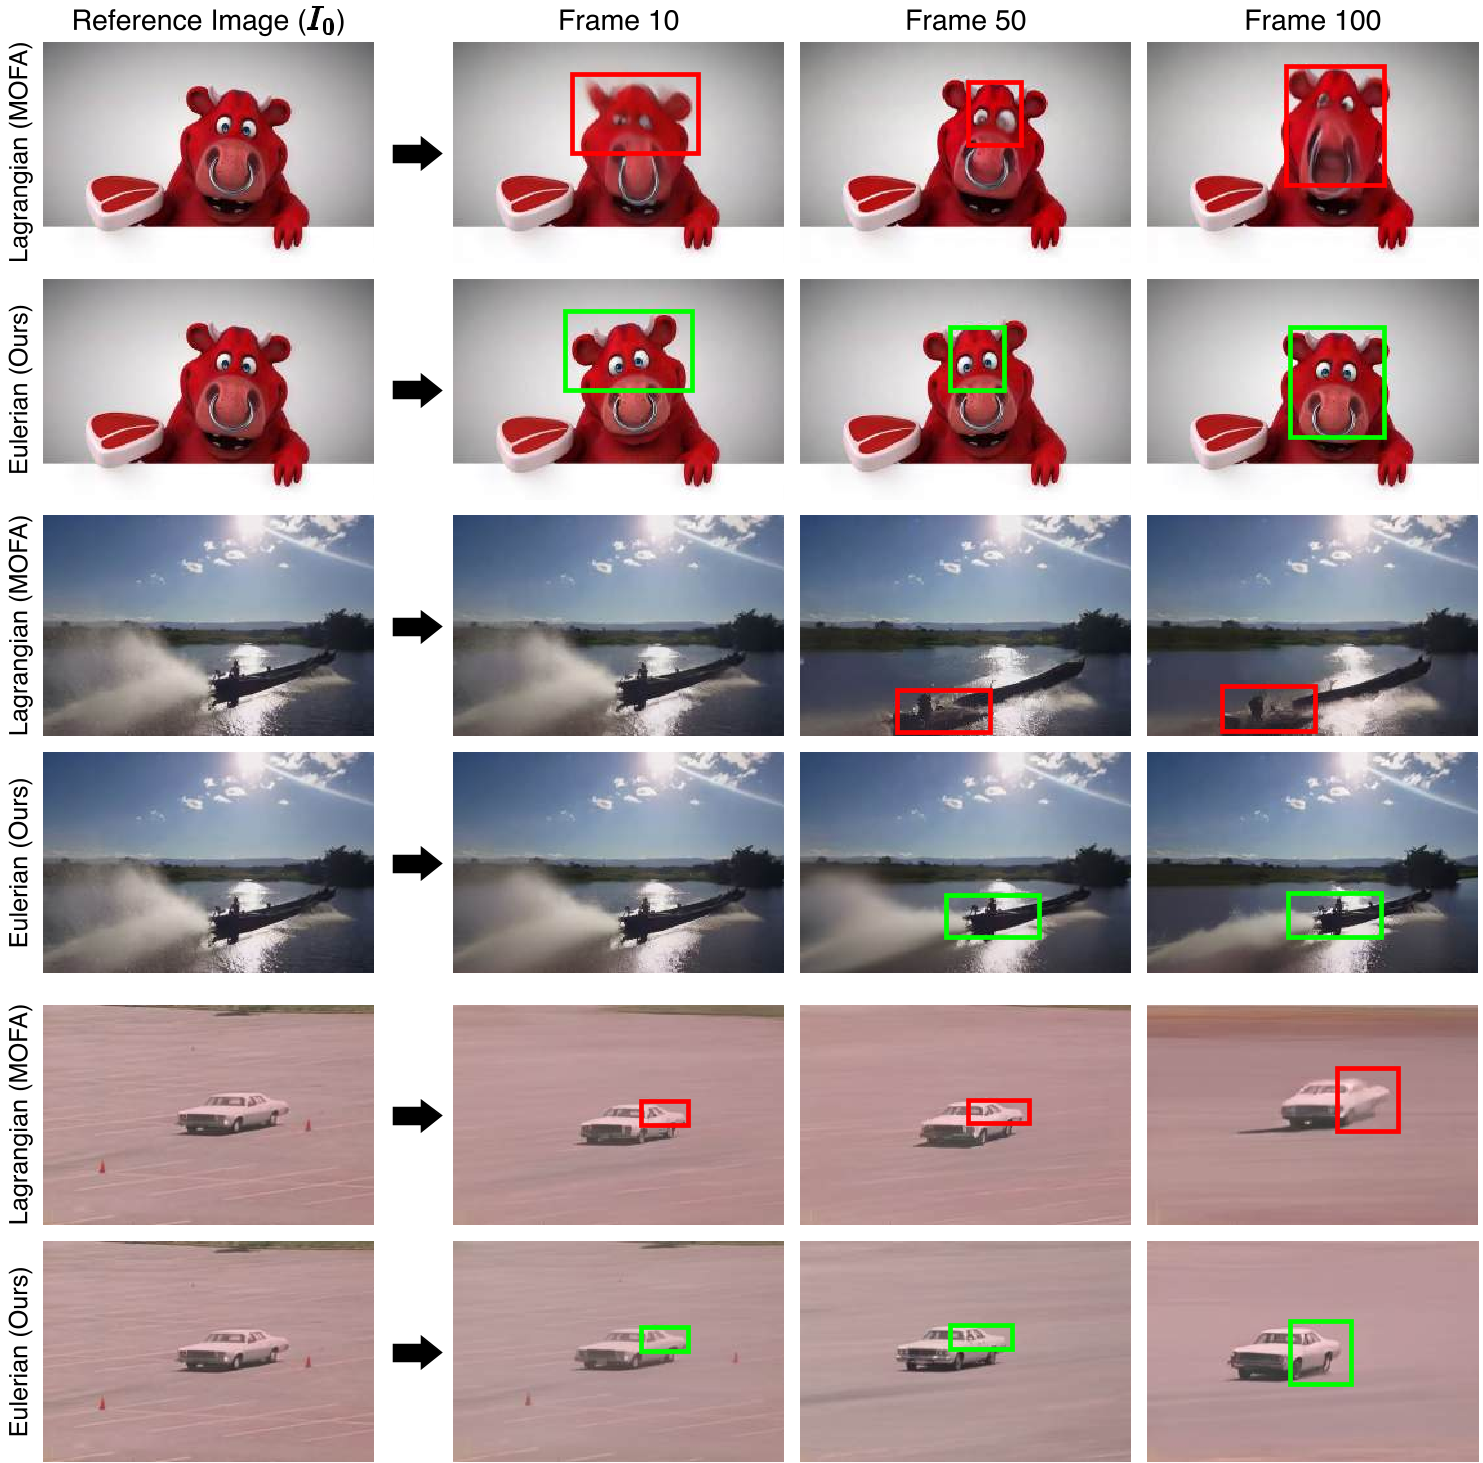 图 2:对比分析。在第 100 帧时,Lagrangian 基线(如 MOFA)已经出现了明显的纹理模糊和身份塌缩,而 EMG 依然保持了锐利的物体边界。
在人像动画测试中,EMG 对于口腔内部(如牙齿)等频繁发生遮挡/显现的区域,处理得远比 FactorPortrait 细腻。
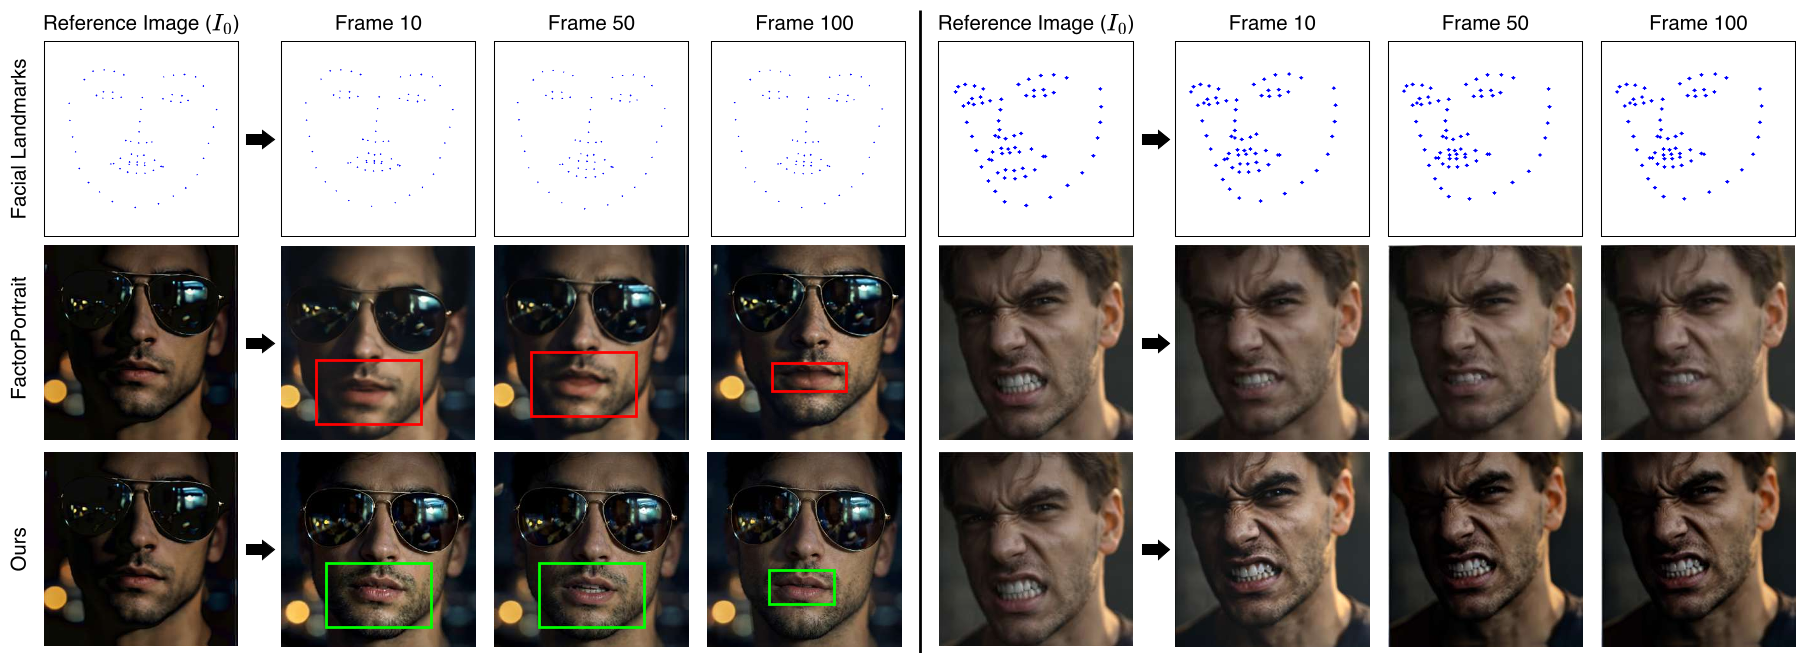 图 3:嘴部细节保留。EMG 有效防止了由于扭曲监督错误导致的牙齿“溶解”现象。
深度洞察与总结
Takeaway:
Eulerian Motion Guidance 的成功本质上是对 Inductive Bias (归纳偏置) 的成功修正。它将模型的注意力从“我要记住第一帧长什么样”转移到了“我要确信这一帧相对于前一帧移动得合理”。
局限性: 虽然在几何一致性上表现卓越,但在极长序列(如 200 帧以上)且缺乏全局重新锚定的情况下,可能会出现极轻微的颜色漂移(Color Drift)。未来或许可以引入定期的“关键帧锚定”来进一步增强鲁棒性。
启示: 对于视听生成或多模态任务,这种将全局任务分解为局部保真运动的思想,可能比单纯堆叠 Attention 更加高效。