
FastQSL 2:突破球坐标限制,开启全球日冕磁性连接性分析新范式
FastQSL 2: A Comprehensive Toolkit for Magnetic Connectivity Analysis
本文推出了 FastQSL 2,一个用于太阳磁连接性分析的高性能开源工具包升级版。该版本在保持百万级 Q 值/秒算力的基础上,核心引入了对球坐标系的支持,并独创性地通过第二球坐标补丁解决了极地奇异性问题,实现了全球尺度磁拓扑的高精度分析。
TL;DR
在太阳物理与空间天气研究中,快速、准确地识别磁重联发生地(即准分隔层 QSL)至关重要。本文介绍的 FastQSL 2 是一款开源的深度磁拓扑分析工具,它克服了前代产品在处理全球球坐标数据时的“极地禁区”问题,通过双坐标系统方案消除了奇异点,计算速度比现有 SOTA 工具快数倍。
背景定位:磁连接性梯度——耀斑的“路标”
磁场线之间的连接性由于等离子体运动而实时变化。当磁场连接点出现极高的梯度差时,会形成所谓的准分隔层 (QSL)。这些区域不仅是电流积聚的高效位点,更是日冕物质抛射 (CME) 和耀斑起源的物理温床。准确捕捉 (Squashing Factor) 值的分布,就是给这些空间灾害性天气绘制“气象底图”。
痛点深挖:球坐标的“陷阱”
在处理日冕全球模型时,传统的笛卡尔坐标系不再适用。然而,转向球坐标系会遭遇著名的两极奇异性问题:当纬度 时,计算公式中的 会发散,导致极地磁场线追踪失效。此前如 MapFL 或 UFiT 等工具虽然尝试解决此问题,但往往在极地区域留下“计算伪影”。
核心方法演进
1. 极地奇异性的物理破解
FastQSL 2 的核心 Insight 是引入了第二球坐标系。当磁场线追踪进入高纬度(如 )时,系统会自动平滑地将坐标、矢量和导数投影到一套旋转后的新坐标轴上(将原赤道面转为新极点面),从而彻底绕开数学上的分母为零点。
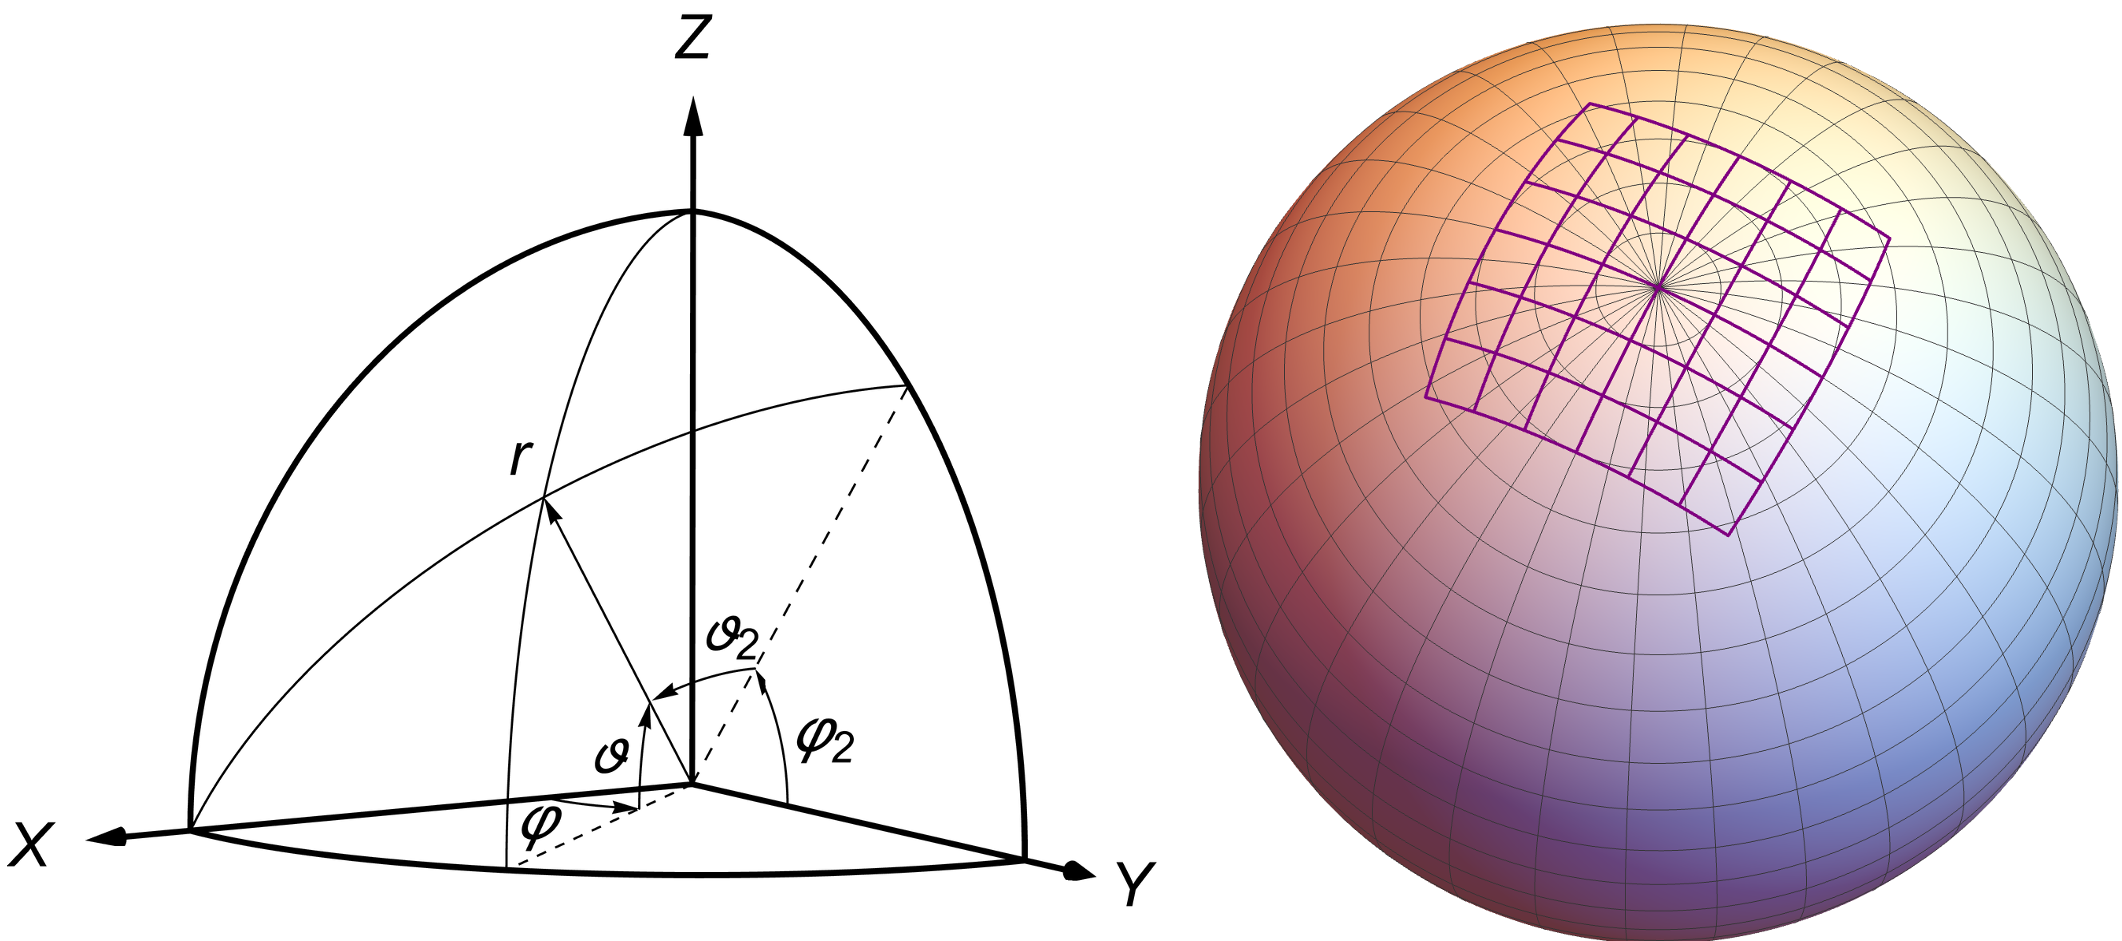 图 1:左右对比显示了主球坐标系与用于极地补丁的第二坐标系之间的几何变换关系。
2. 双重算法支持 (Method I & II)
软件集成了两种计算 Q 值的策略:
- Method I:基于邻近格点间的坐标映射差异。它对检测极薄的 QSL 层非常敏感。
- Method II:基于辅助场向量在沿 field line 的演化。它避免了格点差分误差,但在处理零厚度的 Separatrix 时表现受限。 FastQSL 2 默认采用两者的优势互补方案。
实验与结果:快、准、稳
研究团队利用 FMG/ASO-S 卫星获取的 Carrington 2284 周期磁场图进行了 PFSS 模式的外推实验。
- 性能对比:在处理相同的 Q-map(1441 × 721 格点)时,FastQSL 仅耗时 1.15 秒,而 UFiT 耗时 3.71 秒,MapFL 需 6.09 秒。
- 精度验证:如下图所示,相比 UFiT 在极地的紫色框内显示的虚假结构,FastQSL 2 生成的 Q 谱图更加平滑且符合物理预期。
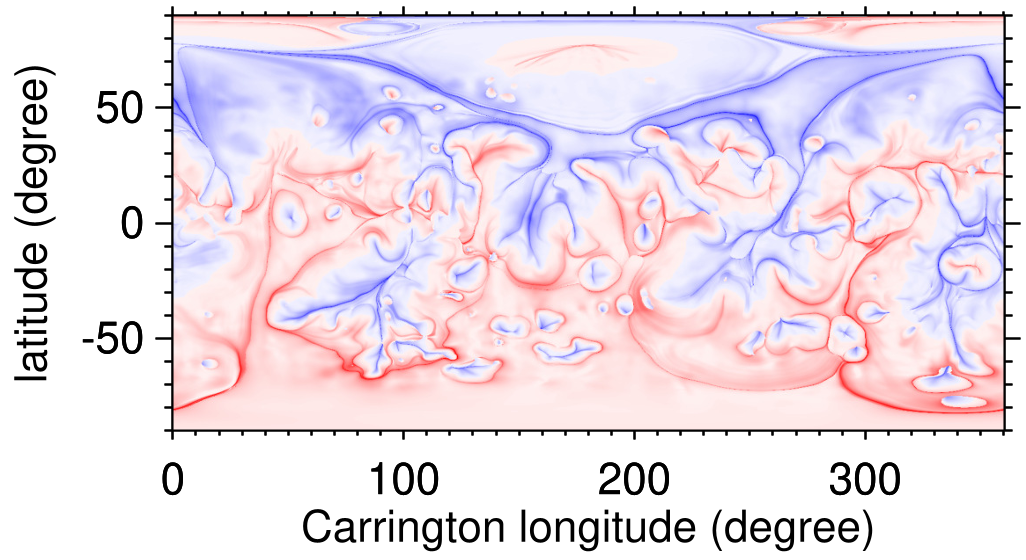 图 2:不同工具在大规模全球数据下的 Q 指标图。可以看到 FastQSL (d) 在极地表现出更高的稳定性和计算速度。
深度洞察:从拓扑分析到物理建模
FastQSL 2 不仅仅是一个绘图工具,它提供的坐标映射足迹 (Footpoint Mapping) 可直接推导太阳风建模中的关键因子。
- (磁场膨胀因子):通过比较光球层与源表面之间的磁通量扩张倍数,这与太阳风的速度直接负相关。
- :这是一种新提出的参数,它通过限制积分长度,能把复杂的磁拓扑“剥皮”,只留下真正能发生磁重联的核心骨架,这对于分析磁线滑移过程意义重大。
局限性与展望
虽然 FastQSL 2 在球坐标系表现卓越,但目前尚未原生支持柱坐标系,且其快速核心主要基于 Fortran。未来,将这种极地补丁技术与 GPU 加速(CUDA)版本全面融合,将进一步提升实时空间天气监测的效率。
总结
FastQSL 2 为磁连接性分析提供了一套从球坐标修正、Q 值计算到物理参数提取的完整流水线。对于从事日冕动力学、MHD 模拟以及空间防御的学者来说,这是一个高效且值得信赖的底层工具。