
FingerEye:视觉与触觉的完美缝合,开启灵巧操作的全流程感知
FingerEye: Continuous and Unified Vision-Tactile Sensing for Dexterous Manipulation
本文推出了 FingerEye,一种为灵巧手设计的紧凑型视触觉一体化传感器。通过集成双目 RGB 摄像头和带有 AprilTag 标记的柔性环状结构,该传感器实现了从接触前(视觉导航)到接触中(对齐)再到接触后(力反馈)的全过程连续感知,并在硬币立起、芯片抓取等高难度灵巧操作中达到 SOTA 表现。
TL;DR
在机器人灵巧操作(Dexterous Manipulation)领域,**“接触启动”一直是感知上的灰色地带。传统的视觉看不清手心里的微小空隙,而触觉传感器(如 GelSight)只有在摸到物体后才“叫好”。新加坡国立大学(NUS)邵林教授团队提出的 FingerEye 传感器打破了这一僵局。它通过一个精巧的双目视觉结构和柔性标志物环,实现了从接近物体(Pre-contact)到建立接触(Contact Initiation)再到力控操作(Post-contact)**的无缝感知切换。
痛点深挖:消失的“临界感”
为什么机器人立起一枚硬币这么难?
- 视觉遮挡:当手指靠近硬币边缘,外部相机或手腕相机往往会被手指遮挡,无法判断那最后 1 毫米的间隙。
- 模态断层:如果你把视觉和触觉作为两个独立的开关,系统在“视觉失效”到“触觉生效”的瞬间会陷入盲区,极其容易把硬币推飞。
- 空间受限:市面上性能较好的触觉传感器体积庞大,且大多只有正面有效。在翻转硬币这种需要频繁使用指尖侧缘的任务中,这些传感器往往会“失灵”。
Methodology:FingerEye 的物理直觉
FingerEye 的设计哲学是 “统一(Unified)”。它不再区分视觉和触觉硬件,而是用一套摄像头系统解决所有问题。
1. 紧凑的楔形架构
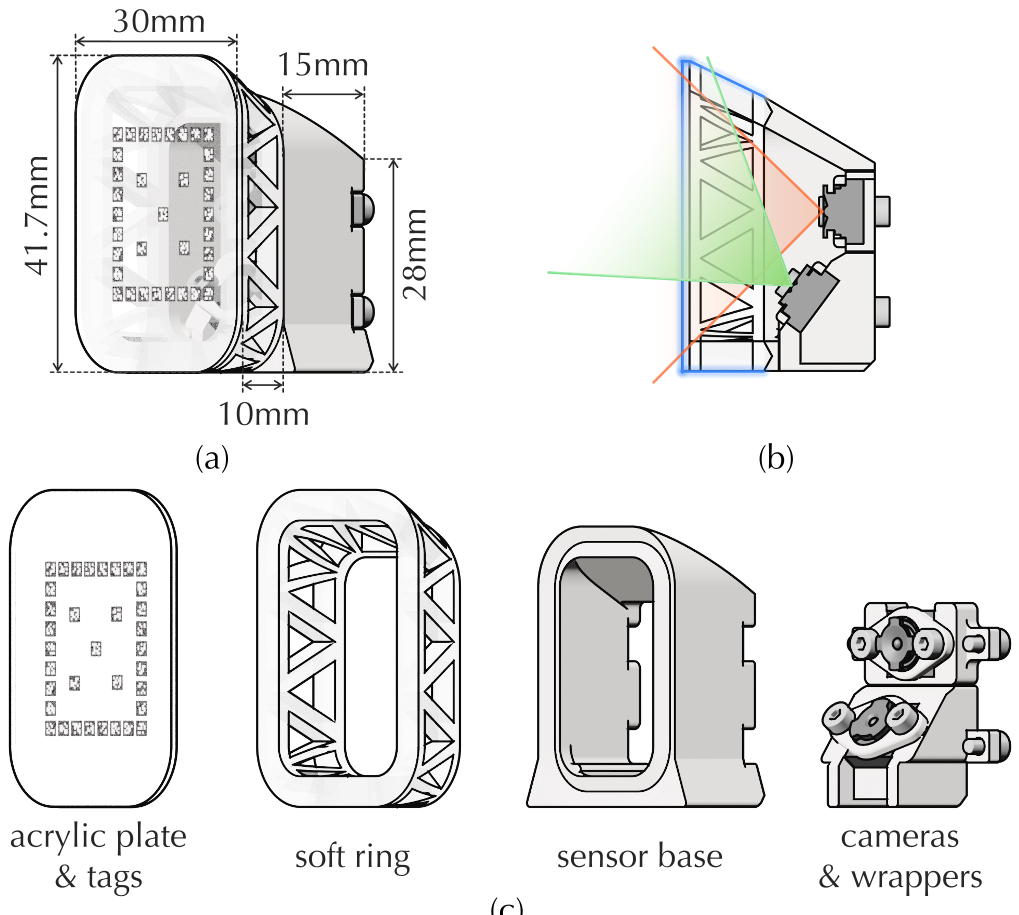
FingerEye 模块仅为 28.0 × 25.4 × 26.0 mm,采用了独特的楔形设计,这使得它能像真正的指尖一样深入狭缝。
- 双目相机配置:两个摄像头分工明确。Tip Camera 垂直于盖板,近距离监测 AprilTag 的微小位移(用于力感知);Root Camera 倾斜安装,提供更广的视野,确保在接近物体时依然能看到环境。
2. 为何用 AprilTag 做触觉?
不同于传统的标记点追踪,FingerEye 使用了 AprilTag 矩阵。这种设计的精妙之处在于:
- 鲁棒性:即使部分区域因遮挡或极端形变不可见,只要有几个标签存活,PnP 算法就能解算出亚毫米级的盖板位姿变化。
- 低成本:它不需要精密的涂层或复杂的结构光,成本仅需约 60 美元。
3. 柔性环:扩展感知的“缓冲区”
通过在亚克力盖板周围包裹一层具有定向合规性(Directional Compliance)的三角形结构硅胶环,FingerEye 能够感知到来自边缘和外围的侧向力。这对于模拟指尖在复杂操作中的侧向拨动至关重要。
实验与结果:精细到能抠起薯片
研究人员在四个极具挑战性的任务中测试了 FingerEye:硬币站立、芯片抓取、信件抽取和注射器操作。
- 高灵敏度:它能检测到 4.30 mN 的法向力和 0.13 N·mm 的扭矩。这意味着它能抓取极易碎的蛋壳、薄如纸的紫菜而不破坏它们。
- 双目的优越性:实验数据显示,双目配置提供的隐式深度感知,使操作成功率相比单目方案有断层式的提升。
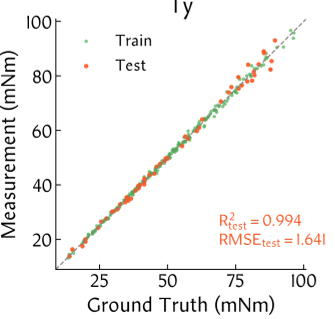 图注:AprilTag 位姿变化与真实力矩(Wrench)之间表现出极强的相关性(R² 接近 1.0),证明其作为力感知的可靠性。
深度洞察:仿真增强表征学习
在 AI 策略端,论文提出了一个有趣的组合拳:Sim-Augmented Representation Learning。 由于在真实世界收集灵巧操作数据极其昂贵,作者建立了一个 FingerEye 的“数字孪生(Digital Twin)”。
- 策略:在仿真中,他们对硬币颜色、光照进行疯狂的视觉增强。
- 双头架构:共享视觉编码器(Encoder),但仿真分支只预测“物体状态”(不预测动作),真实分支预测“动作”。
- 结论:这种方法让模型学到了“跨越表象”的几何特征。即便训练时只见过黄硬币,它也能在真实世界里稳稳地立起一枚紫色硬币。
总结与局限
FingerEye 证明了视触觉融合不需要复杂的硬件变色龙,只需要聪明的机械结构和扎实的几何视觉基础。尽管目前其摄像头采样频率仍受限于 USB 帧率(对于极动态捕捉仍有提升空间),但它为低成本、高灵活度的机器人指尖感知提供了一个完美的工程模版。
对于未来的机器人产品研发,这种“全时域感知”的能力将是通往通用灵巧操作(General-purpose Manipulation)的必经之路。
关键词:FingerEye, 视触觉, AprilTag, 灵巧操作, 模仿学习, 计算机视觉