
MM-Hand:低惯性与高感知的平衡——21自由度远程驱动灵巧手深度解析
MM-Hand: A 21-DOF Multi-modal Modular Dexterous Robotic Hand with Remote Actuation
本文推出了 MM-Hand,一款具有 21 个自由度(DOF)的远程腱驱动(Remote Tendon-driven)多模态模块化灵巧手。该设计通过将电机移至外部 Base,极大地降低了末端执行器的质量,并集成了关节编码器、触觉传感器及掌内立体视觉(In-palm Stereo Vision),实现了高度轻量化与感知的统一。
TL;DR
针对人形机器人末端载荷有限、操作空间狭小的痛点,香港大学(MMLab)团队推出了 MM-Hand。这不仅是一款拥有 21 个自由度的“类人级”灵巧手,更通过**远程腱驱动(Remote Tendon-driven)**技术将沉重的电机移出末端,实现了仅靠 3D 打印结构和丰富多模态感知(触觉+视觉+关节位置)组成的超轻量化平台。
背景定位:性能与质量的“零和博弈”
在灵巧手的设计坐标系中,开发者往往在“高度集成(内置电机)”与“轻量化灵巧(远程驱动)”之间徘徊:
- 内置电机(如 LEAP Hand):控制精准但太重,热积累严重。
- 远程驱动(如早期腱驱动手):轻便但面临复杂的摩擦力建模和控制迟滞。
MM-Hand 的定位非常清晰:通过理论建模+闭环补偿,在保留远程驱动轻量化优势的同时,彻底解决摩擦和路径耦合带来的精度损失。
核心机制:透视远程驱动背后的数学直觉
1. 腱-套管传输建模
作者在论文中深入探讨了 Bowden-cable(套管线)传输的物理特性。根据公式 ,腱绳长度的变化与套管的总弯曲角度 成线性比例。这意味着当机械臂(Arm)摆动时,即便手指不动,腱绳也会因为套管弯曲而产生非预期的拉伸。
2. 摩擦力的指数级挑战
基于经典物理中的 Capstan 效应,拉力在弯曲套管中的损失呈指数级增长:。本文通过实验对比了四种套管材料,最终发现**金属弹簧线管(Metal spring tube)**在动摩擦力表现上最均衡,能够有效兼顾耐用性与传输效率。
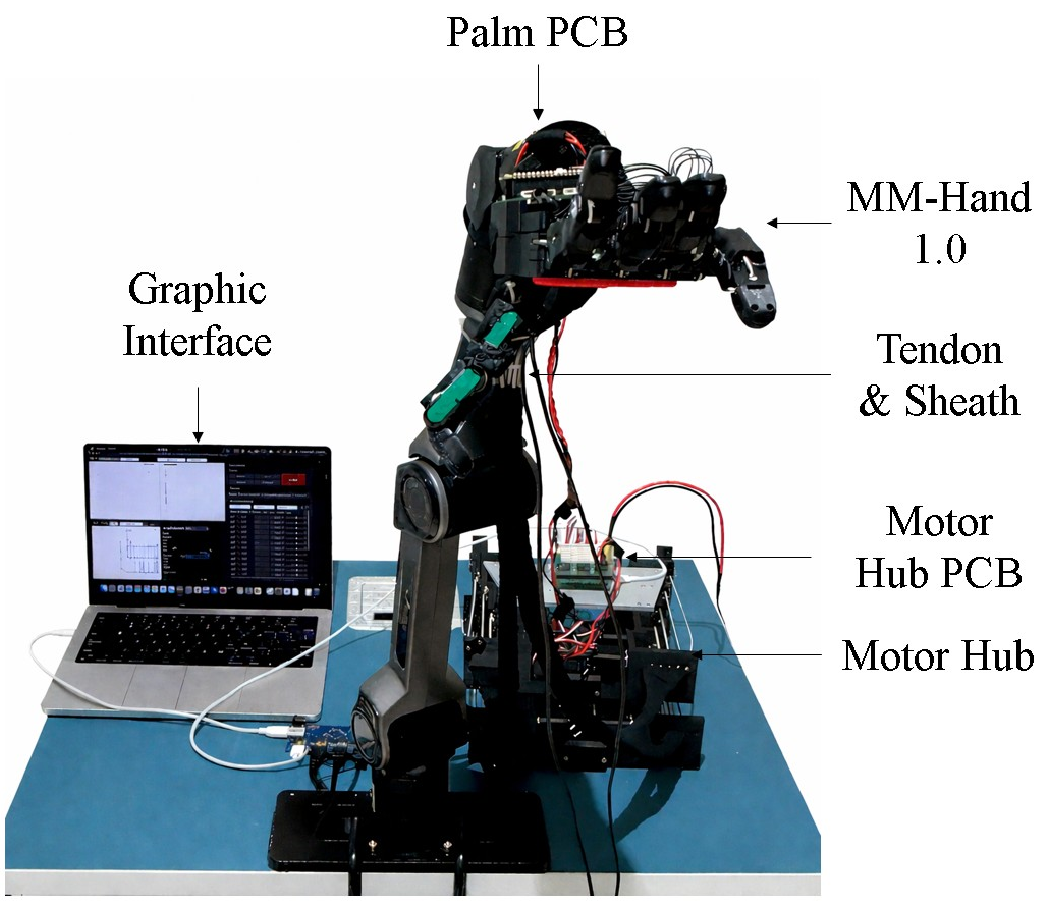 图 1:MM-Hand 整体系统架构,可见电机组(Motor Hub)与手部通过长达 1 米的套管物理分离。
硬件创新:模块化与多模态感知的融合
MM-Hand 的设计细节充分考虑了现实任务的复杂性:
- 模块化手指:四个长指采用相同的 3D 打印分割结构,便于快速更换损坏部件;大拇指则增加了基座旋转自由度,模拟人类的对指(Opposition)能力。
- 快换连接盒:在掌部集成了腱绳连接盒,这意味着如果你需要维修机械臂,无需拆解整根长达 1 米的腱绳,只需在手掌处脱开即可。
- 感知全家桶:
- 关节层:高精度绝对编码器(AMS AS5047P)。
- 触觉层:PaXini Elite 触觉传感器(涵盖指尖及指节)。
- 视觉层:掌内嵌入式双目相机,配合神经网络(RAFT-Stereo)提供第一视角的深度图。
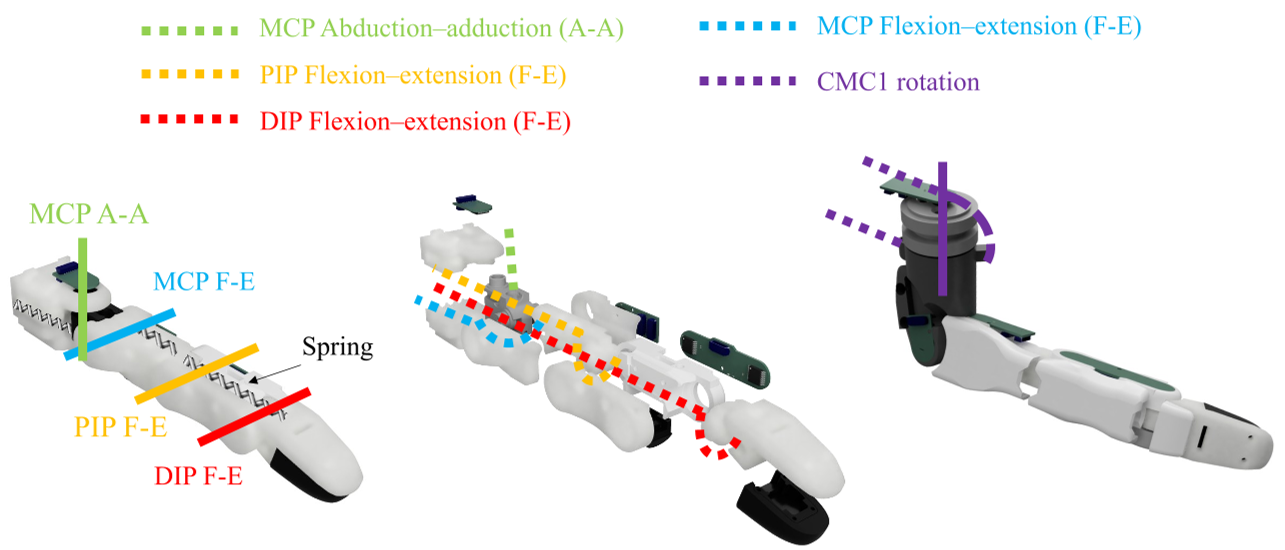 图 2:手指的模块化拆解视图,展示了垂直分割的指节设计,极大地简化了内部线缆布线。
实验与控制:用闭环击败非线性
为了应对长距离腱驱动带来的 0.2 秒左右的传输延迟与滞后(Hysteresis),团队没有死磕复杂的动力学建模,而是采用了传感器驱动的闭环策略。
- 静态表现:稳态误差 < 0.1°。
- 动态表现:即使机械臂在空间进行大幅度运动(产生巨大的外部扰动),得益于直接安装在关节处的绝对编码器反馈,手指依然能保持稳定的正弦追踪效果。
- 力学极限:单指指尖力达到 25N(1 米传输下),足以应对大多数桌面清理、物体抓取任务。
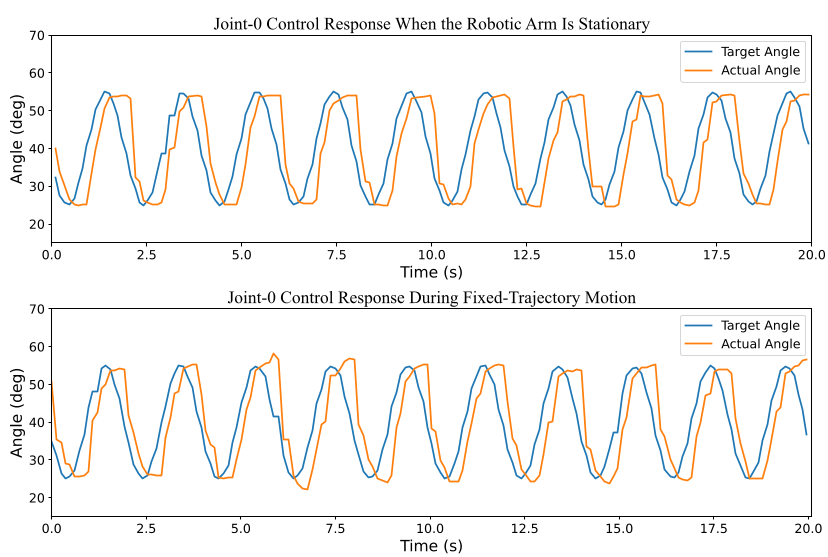 图 3:关节追踪实验。即使机械臂在运动(Manipulator motion),手指仍能通过闭环反馈维持准确的运动轨迹。
深度洞察:灵巧手研究的未来风向标
MM-Hand 的成功在于它不再试图在一个受限的空间内塞入所有的动力源,而是将感知留在末端,将动力引向基座。这种“轻量化末端+重感知反馈”的思路极其契合当前端到端强化学习(RL)的需求:RL 算法需要大量的交互数据,而轻量化、易维修且感知丰富的硬件是降低实验成本、加速策略收敛的关键。
局限性分析: 虽然 MM-Hand 表现出色,但仍存在弹簧回放力度在某些极限角度(如外展/内收动作)略显不足的情况。团队正在开发的 MM-Hand 1.1 版本将针对腱绳磨损和掌部尺寸进一步优化。
总结: MM-Hand 是一场工程设计上的“精确减法”,它为学术界提供了一个功能完备且完全开源(https://mmlab.hk/research/MM-Hand)的研究工具,标志着远程驱动灵巧手正从“实验室玩具”走向真正的“实用平台”。