
MotuBrain:打破感知与执行的壁垒,具身“世界动作模型”的实时演进
MotuBrain: An Advanced World Action Model for Robot Control
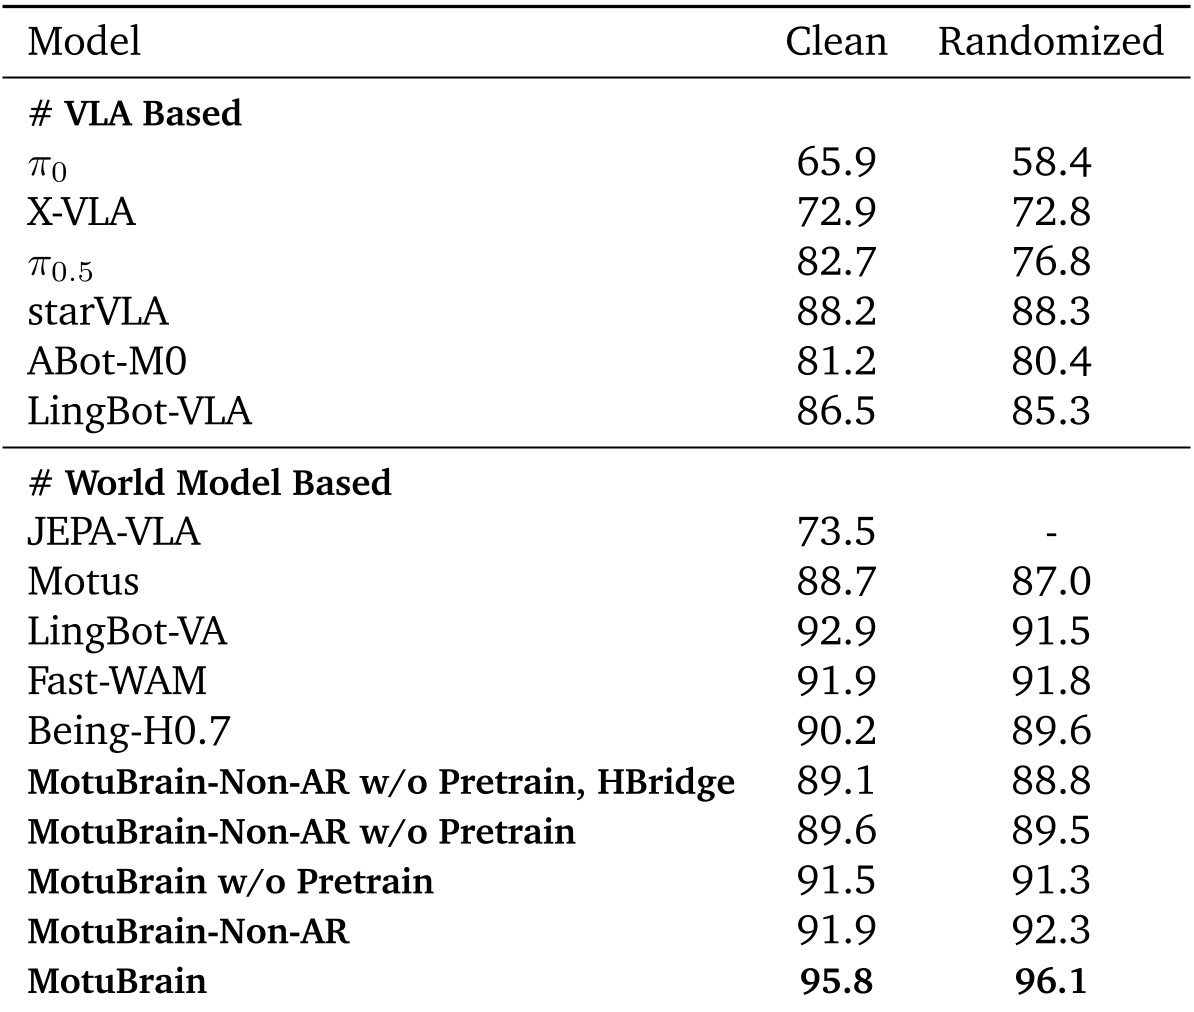
本文推出了 MotuBrain,一个先进的具身智能世界动作模型(World Action Model, WAM)。该模型基于 UniDiffuser 框架,通过联合建模未来视觉动力学与机器人动作生成,不仅在 RoboTwin 2.0 仿真基准测试中以 96.1% 的成功率刷新 SOTA,并在 WorldArena 视频生成评估中位列首位。
TL;DR
MotuBrain 是由生数科技团队推出的一种全新的 世界动作模型 (World Action Model)。它不仅能通过文字指令控制机器人完成高难度的双臂协作(如调制鸡尾酒、插花),还能像“大脑”一样在执行前预判物理世界的演变。通过一系列极端的工程优化,它将庞大的扩散模型推理速度提升了 54 倍,首次实现了大模型在类人机器人上的 11Hz 实时闭环控制。
背景:为什么机器人需要“世界模型”?
传统的机器人控制(VLA 模式)往往是“依葫芦画瓢”。模型看到图像,直接输出坐标,但这存在一个致命缺陷:模型不理解物理定律。如果机械臂在移动过程中碰到了物体,由于缺乏对 Fine-grained World Dynamics(精细世界动力学)的理解,微小的预测误差会迅速累积,导致任务失败。
MotuBrain 的核心直觉是:理解世界是为了更好地行动。如果模型能预测接下来几秒钟视频流的变化(World Modeling),那么它必然掌握了物体恒常性、物理碰撞等常识。
核心方法:三流 MoT 与 H-bridge 架构
MotuBrain 并没有简单地堆叠参数,而是在架构上进行了精妙的“外科手术式”改进。
1. 三流 Mixture-of-Transformers (MoT)
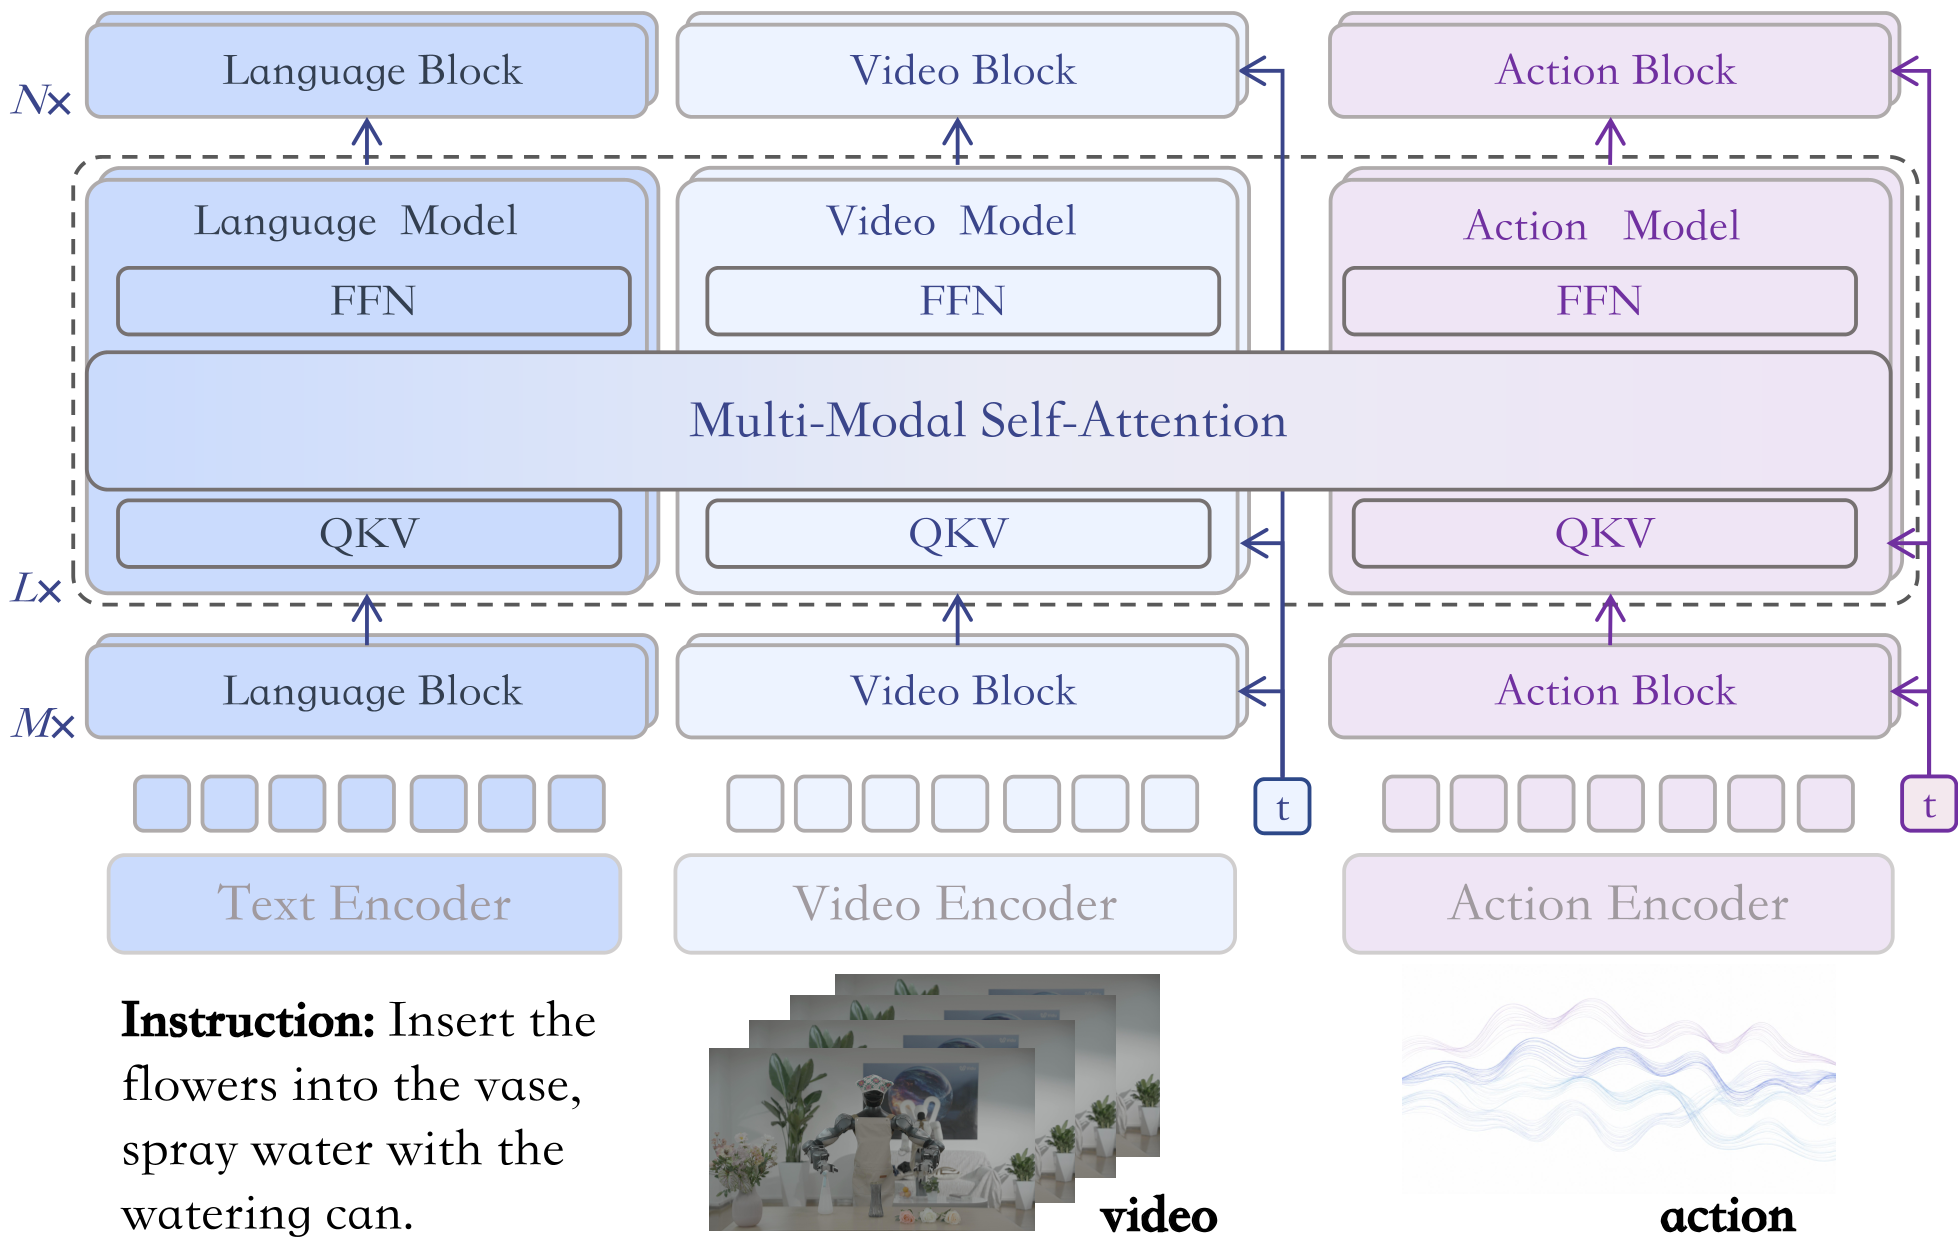
模型包含三个独立的流:文本流(语义理解)、视频流(动力学模拟)和动作流(精准控制)。这种设计确保了在高层语义与底层控制之间有明确的耦合,同时也避免了模态间的噪声干扰。
2. H-bridge 桥接设计
在模型层级中,并非所有层都需要全模态交互。
- 浅层与深层:独立处理各个模态,保留领域特定的特征。
- 中间 50% 层:执行全模态交互(Video-Action Joint Attention),确保动作是基于视觉预测生成的。 这种设计大大降低了计算复杂度,同时提升了 Policy Grounding 的效率。
推理加速:从“PPT”级到 11Hz 实时
扩散模型(Diffusion Models)通常推理极慢,难以用于机器人。MotuBrain 引入了一套强大的 推理优化栈(Inference Stack):
- V2A(Video-to-Action)推理:在生成少量视频帧作为参考后,冻结视频分支,仅通过“动作流”进行后续推理。
- DiT 缓存 (DiT Cache):利用相邻扩散步骤间的冗余性,跳过相似的计算,提速达 24.5 倍。
- FP8 量化与编译优化:结合
torch.compile和 8 位浮点数,进一步压榨 GPU 性能。
最终,端到端延迟从近 5 秒缩减到了 90ms。
实验战绩:仿真与实测双料冠军
在最严苛的双臂协作基准 RoboTwin 2.0 中,其表现远超 π0.5 和 OpenVLA 等知名模型。
在真实世界中,MotuBrain 展示了极强的 Few-shot 迁移能力:
- 调制鸡尾酒:涉及 15 个原子动作的长程任务,得分高达 97.34。
- 精细插花:面对未见过的花瓶和场景,成功率依然超过 80%。
- 自我纠错:当花朵插入失败时,模型能根据视觉反馈自动重试,这证明了它并非简单的“回放轨迹”,而是真正理解了任务目标。
深度洞察:具身智能的新范式
MotuBrain 的成功标志着具身智能正从“纯策略模仿”转向“生成式模拟预测”。这种“在一个模型中完成语义理解、物理模拟和动作规划”的趋势,预示着未来机器人将拥有更强的常识意识。
局限性:虽然 MotuBrain 在单场景下表现惊人,但在极端动态环境(如多人穿行的商场)或极长程的移动操作(Long-horizon Mobile Manipulation)中,仍需引入更显式的记忆模块和不确定性估计。
总结
MotuBrain 不仅仅是一个动作模型,它是一个能感知、能预判、能精准落地的具身大脑。其 54 倍的提速工程实践,为大规模扩散模型进入工业机器人领域扫清了障碍。