
PathPainter:将图像生成模型的泛化魔力赋予具身导航
PathPainter: Transferring the Generalization Ability of Image Generation Models to Embodied Navigation
本文提出了 PathPainter,一个将图像生成模型(如 Gemini)的泛化能力迁移至具体具身导航(Embodied Navigation)的任务框架。该系统将 BEV 图像作为全局先验,通过生成式模型预测目标点并绘制可通行性掩码(Traversability Mask),配合跨视角定位实现在复杂室外环境中的长距离自主导航。
TL;DR
浙江大学的研究团队提出了一套名为 PathPainter 的导航系统。它不再仅仅把机器人导航看作是传感器数据的反馈控制,而是将其转化为一个图像生成问题。通过大模型(如 Gemini)直接在鸟瞰图(BEV)上“画”出目标和可通行区域,PathPainter 巧妙地将视觉基础模型的常识与泛化能力转移到了真实的机器人平台。
痛点深挖:为什么传统 BEV 导航在室外会吃瘪?
现有的 BEV 导航系统主要面临两大困境:
- 信息的过度压缩:许多方法将复杂的 BEV 图像简化成拓扑节点或分类标签,这就像是看着极其简陋的草图开车,丢失了路沿、路宽、障碍物间隙等决定性的几何信息。
- 泛化能力的缺失:传统的感知系统通常只认“路”(Road)。但在公园绿地、海滩或广场上,并不是只有水泥地才能走。面对未见过的非结构化地形,传统算法往往会因为没有预定义标签而陷入瘫痪。
核心思路:把路径规划当成“修图”任务
PathPainter 的直觉非常直接:既然图像生成模型(Image Generation Models)已经看过了互联网上几乎所有的地图和实景图,它们理应具备极强的“空间直觉”。
1. 图像生成驱动的先验提取
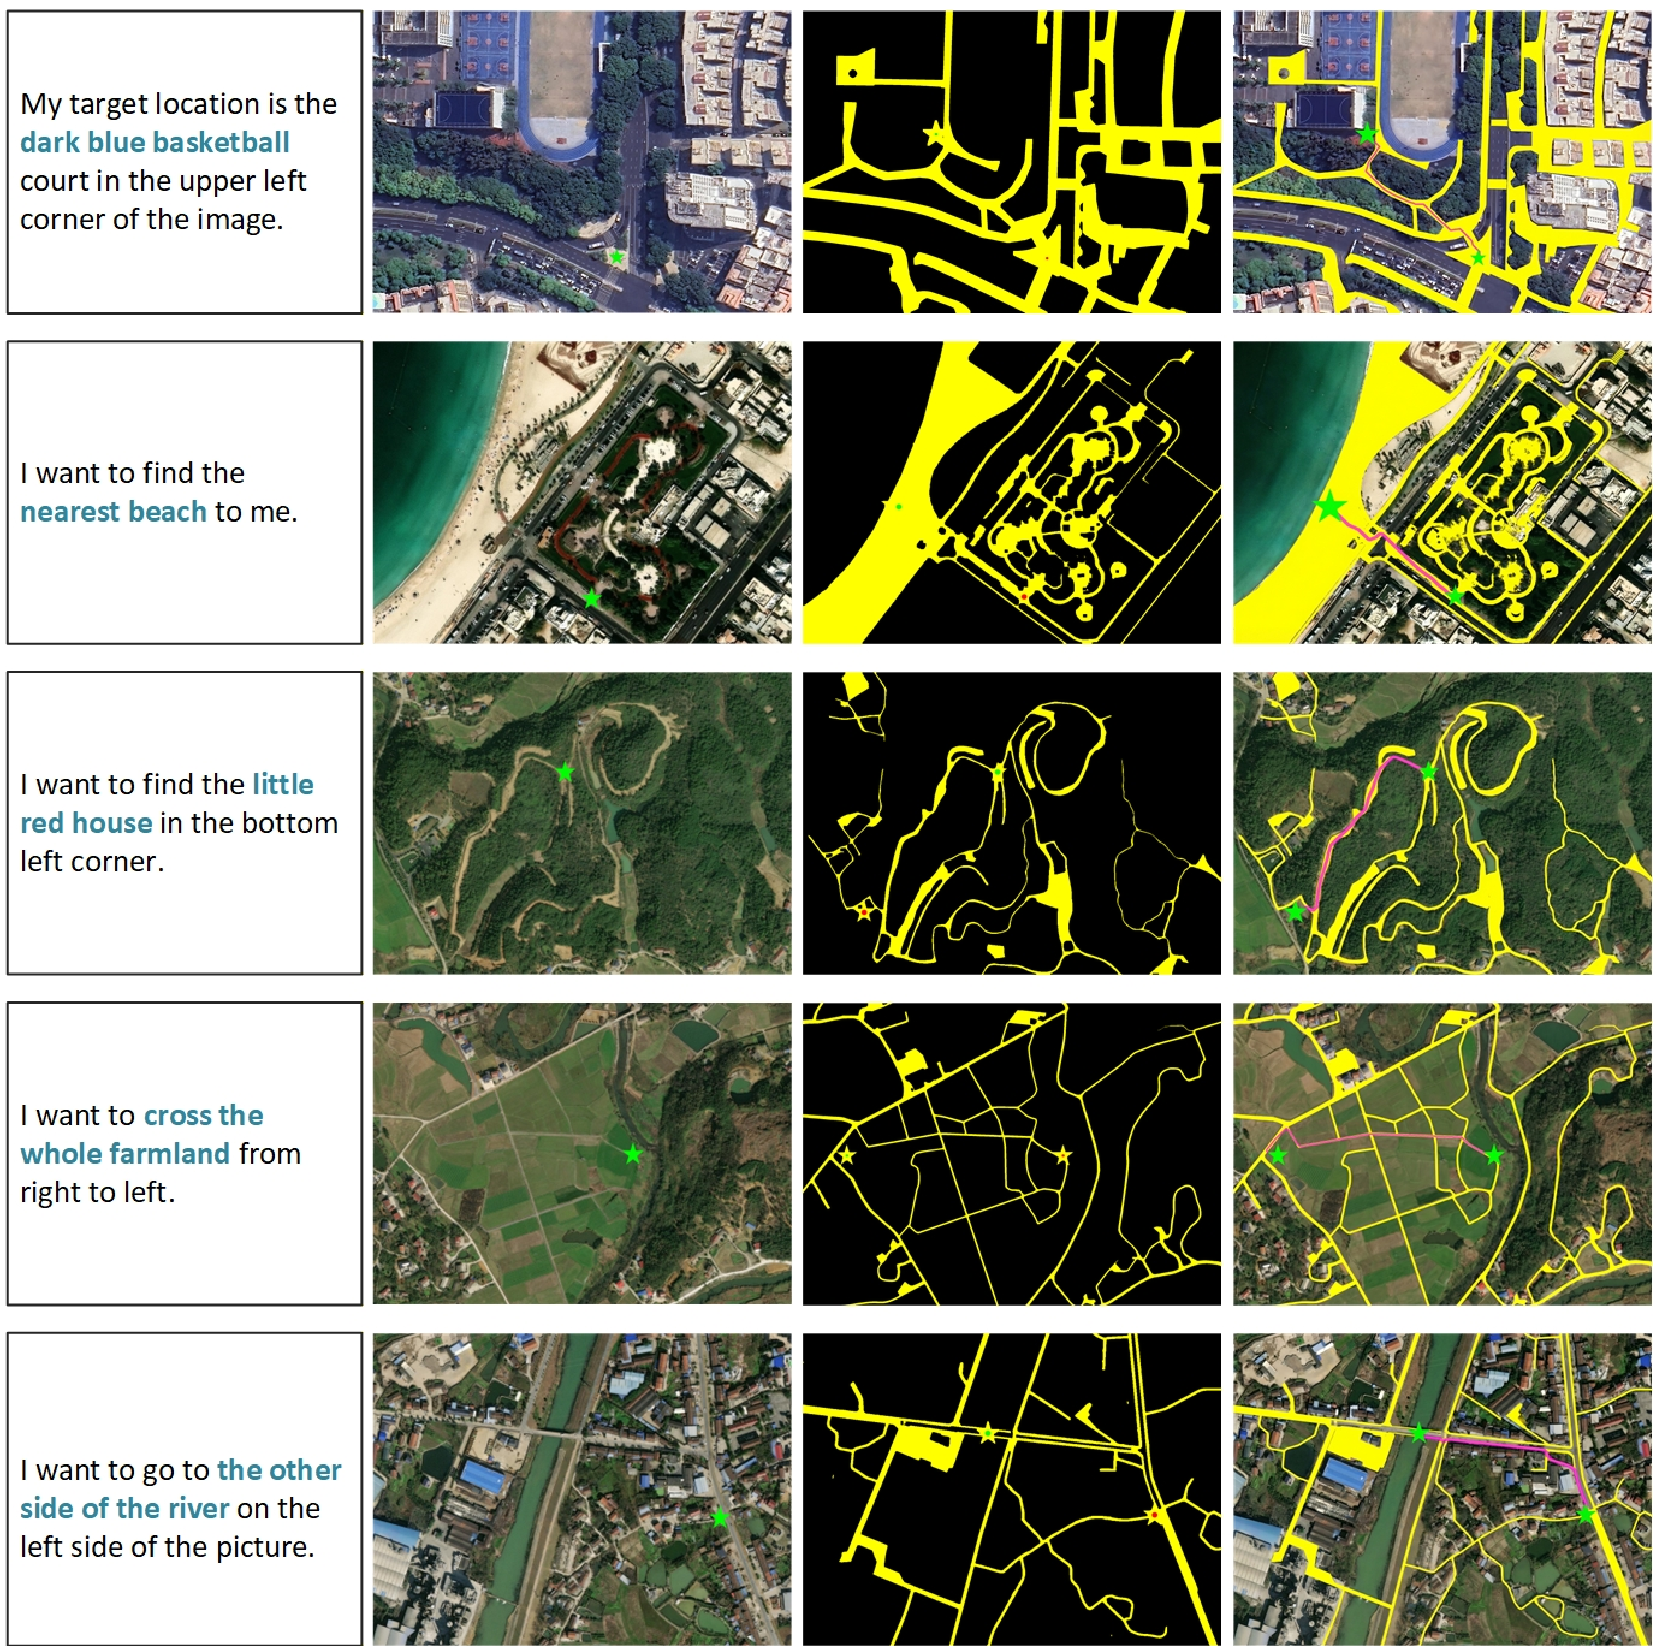
PathPainter 接收三个输入:一张 BEV 航拍图、机器人起点以及一句自然语言指令(如“去那个白色的办公楼”)。
- 目标定位:模型在图上直接绘出一个星号作为目标。
- 掩码生成:模型生成一张 Traversability Mask(可通行性掩码)。这张图不仅标注了显性的道路,还能通过上下文推理出被树木遮挡的连接处。
2. A* 搜索与安全策略
在生成的掩码上,系统运行 A* 算法。为了保证安全,作者在 Cost Function 中加入了一个边界距离惩罚项:路径越靠近通行区域中心,代价越低。这确保了机器人不会贴着墙根或草丛走。
3. 跨视角定位(Cross-view Localization)
在执行阶段,单靠机载传感器(如 LiDAR)容易产生累计误差。PathPainter 引入了 BEV-Patch-PF 算法,将机器人实时重建的局部地面特征与全局 BEV 地图进行匹配,实现 1Hz 的全局位置修正。
实验战绩:OOD 场景下的降维打击
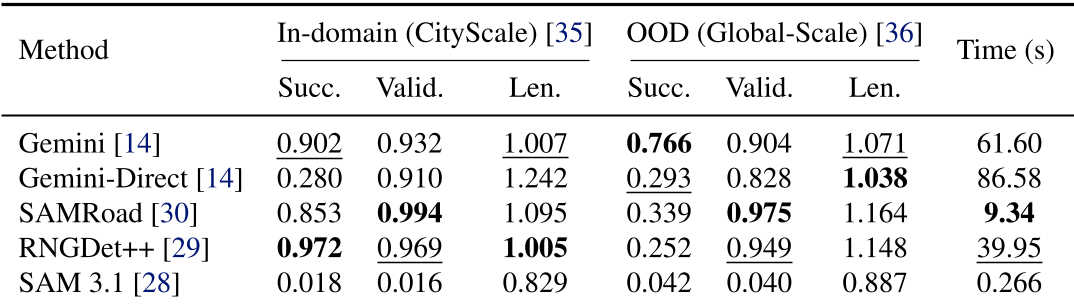
在与专门的道路提取模型(如 SAM 3.1, RNGDet++)对比时,PathPainter 展示了恐怖的泛化性。
- 分布外测试(OOD):在未见过的城市数据集 Global-Scale 上,传统模型因为领域偏差(Domain Shift)往往会漏掉路段或产生断点。而 PathPainter(基于 Gemini)凭借强大的逻辑推理,预测出的路径长度比例更稳定。
- 实机验证:研究者在公园、工业园区等多种环境下布置了 21 条航迹任务。在没有任何 RTK/GPS 信号修正的情况下,无人机成功完成了 160 米的长距离穿越。
深度洞察
PathPainter 的真正价值在哪里? 它提供了一种**“软语义”**的导航方案。与其通过复杂的工程去定义什么是“草地”、什么是“地砖”,不如直接相信大模型对图像的语义理解。它不仅能看懂地图,更能看懂“人话”,实现了从自然语言指令到物理世界动作的流畅转换。
局限与展望: 目前的系统高度依赖 2D 正射影像,这意味着它在面对天桥、地下隧道等多层复杂空间时会失效(缺乏高度信息)。此外,目前 VLM 推理速度(~50s)限制了它进行高频重规划。未来的方向或许在于如何利用端侧轻量化模型,将这种生成式先验实时化。
总结
PathPainter 证明了,大模型不仅能写代码、画美女,更能成为机器人手中的“神笔”,在复杂未知的世界中勾勒出通往目标的坦途。