
射线感知指针内存:突破流式 3D 重建中的视角歧义与内存膨胀
Ray-Aware Pointer Memory with Adaptive Updates for Streaming 3D Reconstruction
本文提出了 Ray-Aware Pointer Memory,一种用于流式 3D 重建的射线感知指针内存框架。该方法通过在空间内存中显式存储 3D 位置、特征向量及观测射线方向,实现了视角感知的几何推理,在 7-Scenes 和 NRGBD 等数据集上达到了 SOTA 重建精度。
TL;DR
在连续图像流的 3D 重建中,如何高效且准确地整合历史观测一直是核心难题。本文提出了 Ray-Aware Pointer Memory,通过给每个空间内存指针增加“射线方向”这一维度,赋予了系统识别“从哪儿看”的能力。结合全新的 Retain-or-Replace(保留或替换) 自适应更新策略,该方法不仅在重建精度上大幅超越了前作 Point3R,还显著降低了显存消耗,实现了更为稳健的实时流式重建。
1. 痛点:为什么 appearance-driven 更新会失效?
目前的前馈(Feed-forward)重建模型(如 DUSt3R, Point3R)虽然简化了相机标定和三角测量的复杂性,但在长序列(Streaming)场景下表现疲软。
- 视角漂移(Viewpoint Drift):当相机绕到物体背面或侧面时,由于视觉特征发生剧变,系统往往无法将其与现有的内存点关联,导致重复生成几何点。
- 特征稀释(Feature Dilution):传统的 Memory Fusion 喜欢对邻近点取平均。这种“和稀泥”的做法会抹掉尖锐的几何边缘,让 3D 模型变得“圆润”且模糊。
- 缺乏回环意识:大多数方法将重复观测视为普通更新,无法利用回环限制(Loop Closure)来纠正累计误差。
2. 核心创新:赋予内存“眼光” (Ray-Awareness)
作者提出,每个内存指针 不再仅仅是一个坐标和特征包,而是一个四元组: 其中, 是从相机指向该点的单位射线方向。
统一观测推理器 (Unified Observation Reasoner)
有了坐标 和射线 ,系统就能通过简单的几何余弦距离和欧式距离,对新旧观测的关系进行“三合一”分类:
- 局部冗余 (Local Redundancy):空间距离近 + 射线夹角小(同一个地方,差不多角度看)。
- 回环访问 (Loop Revisit):空间距离近 + 射线夹角大(回到了老地方,但从新角度看)。
- 新几何 (Novel Geometry):空间距离远(看到了新区域)。
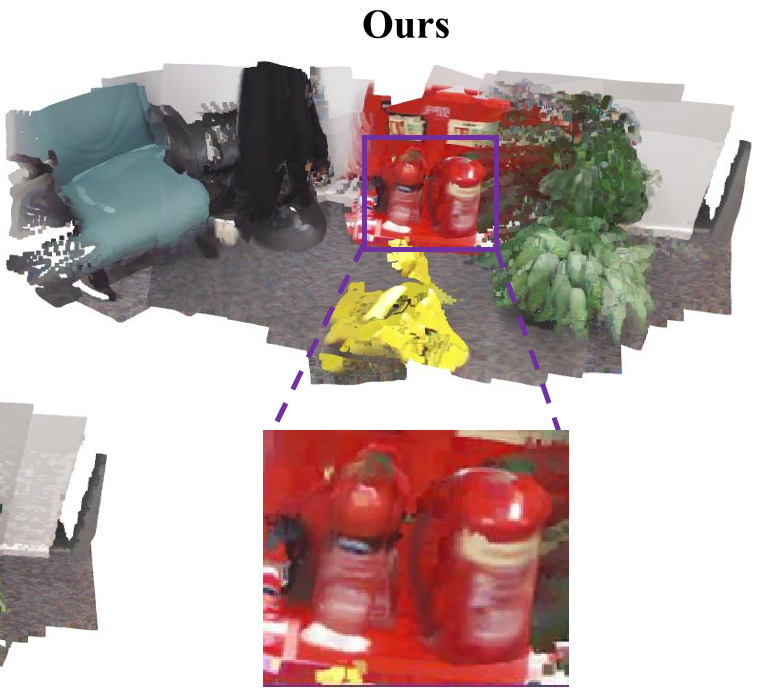 图 1:Ray-Aware Pointer Memory 与 Point3R 的对比,增加了射线方向和时间戳信息。
3. 内存管理:弃用“融合”,拥抱“更替”
本文舍弃了传统的 Merge(融合)操作,提出了 Retain-or-Replace 策略。
- 策略实现:当检测到冗余时,系统以概率形式选择保留旧指针或替换为新指针。这一随机性意外地保留了更多样化的几何证据,避免了确定性覆盖导致的过拟合。
- 效果:这种策略产生的点云分布更均匀,且由于不需要存储复杂的融合中间态,显存占用不增反降。
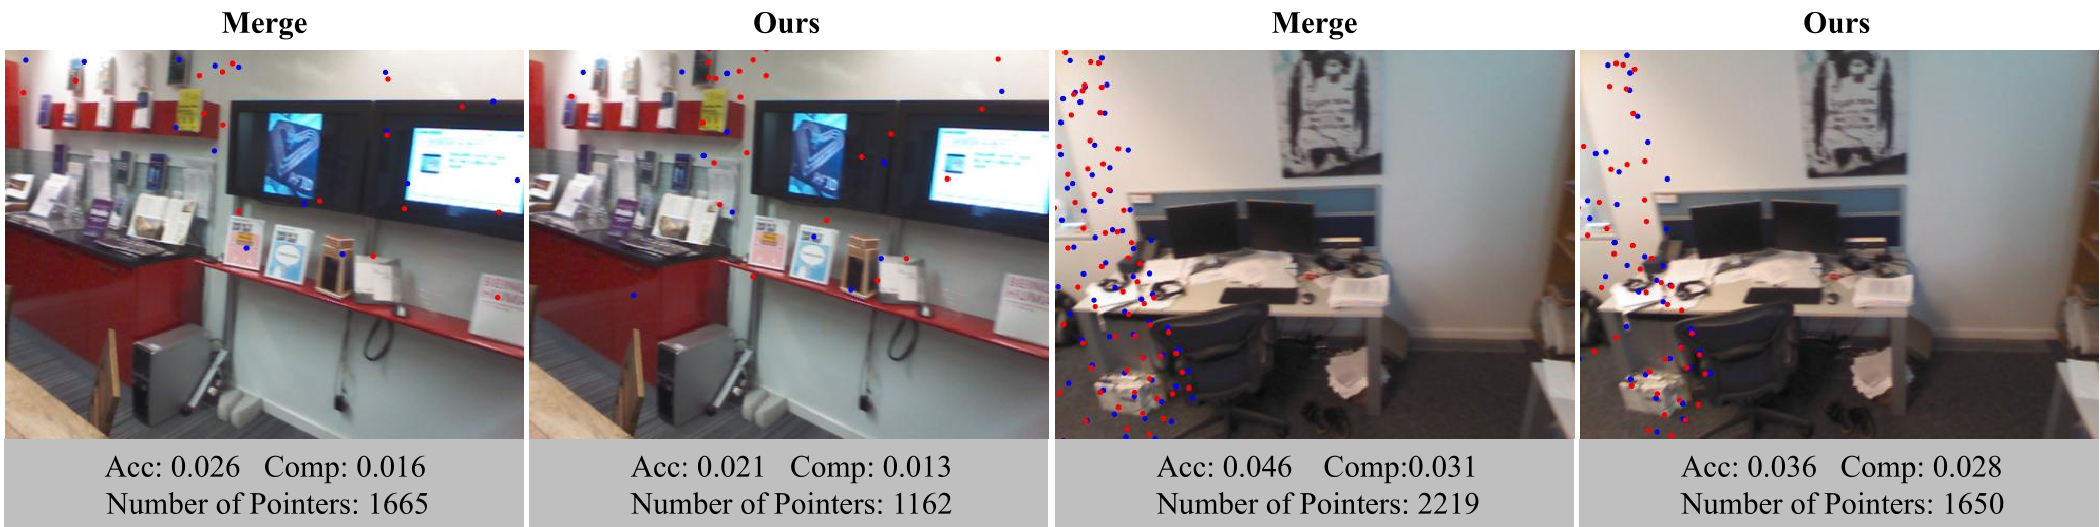 图 2:Merge 策略(左)与 Retain-or-Replace(右)的可视化。后者保留了更清晰、更准确的几何轮廓。
4. 实验战果:更准、更轻、更稳
在 7-Scenes 和 NRGBD 两个极具挑战性的室内数据集上,本框架表现优异:
- 重建精度:平均准确度(Acc)从 Point3R 的 0.085 提升到 0.035,这意味着重建出的表面离真实值更近。
- 位姿精度:通过基于射线的快速回环检测和位姿优化,ATE(绝对轨迹误差)在 ScanNet 等静态场景下进一步降低。
- 计算开销:如图 5 所示,本方法的显存曲线(蓝色)始终稳定在 6-9 GB 之间,而基线(红色)在高复杂场景下会飙升至 10 GB 以上。
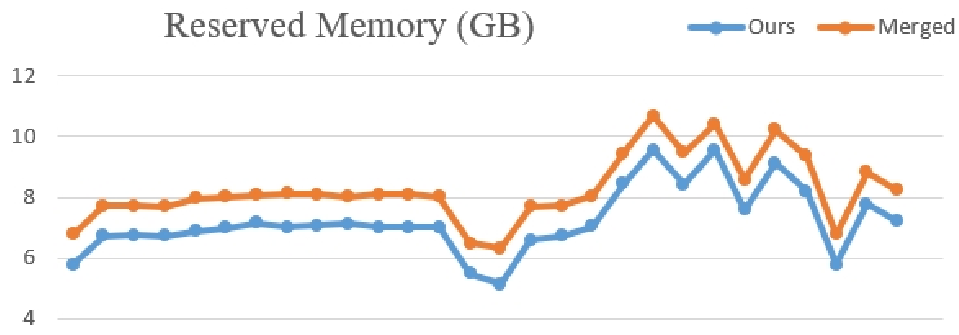 图 3:不同序列下的 GPU 显存保留对比,展现了优异的内存控制能力。
5. 深度洞察
该工作最深刻的启示在于:在 3D 重建中,几何属性(光路)有时比单纯的特征词向量更具判别力。 虽然该方法在 Normal Consistency(法线一致性)上因为非连续采样略有下降,但它在“流式处理”和“全局一致性”之间的平衡,为未来在移动端部署大规模神经 SLAM 提供了极具参考价值的路径。
总结
Ray-Aware Pointer Memory 通过引入观测射线方向,巧妙解决了流式重建中的视角模糊问题。其自适应更新策略在保持轻量化的同时,确保了重建几何的锐利度和准确性。虽然目前仍依赖较为准确的初始位姿输入,但其在处理长序列漂移方面的表现,预示着前馈式 3D 重建正走向成熟。