
ReconVLA:给具身智能装上“风险雷达”,让 VLA 模型预知失败
ReconVLA: An Uncertainty-Guided and Failure-Aware Vision-Language-Action Framework for Robotic Control
本文提出了 ReconVLA,一个针对视觉-语言-动作(VLA)模型的双层不确定性评估与失效分析框架。通过引入符合预测(Conformal Prediction)和马氏距离(Mahalanobis Distance),该方法在不改变原模型参数的情况下,实现了端到端的动作可靠性筛选与实时运行风险预警。
TL;DR
视觉-语言-动作(VLA)模型虽然强大,但在现实应用中往往是个“盲目自信”的执行者。本文提出的 ReconVLA 框架通过 符合分位数回归 (CQR) 和 马氏距离 (SMD) 监控,在不重训模型的前提下,为 VLA 模型提供了精确的置信度标尺,显著提升了机器人在复杂任务中的成功率与安全性。
背景定位:通用模型的“致命伤”
目前的通用机器人策略(如 OpenVLA, )虽然能够理解自然语言并执行复杂操作,但它们存在一个致命弱点:无法量化不确定性。在遇到训练集之外的干扰(如光照骤变、物体遮挡)时,这些模型依然会自信地输出错误的控制信号。这种“不仅错,而且不知道自己错”的行为,是具身智能走向工业生产的最大障碍。
痛点深挖:双重不确定性的挑战
作者精准地将 VLA 的不可靠性拆解为两个部分:
- 噪声不确定性 (Noise Uncertainty):生成式模型(如基于 Flow-matching 的 )对同一指令可能产生多种动作候选,如何从中选出那个“最稳”的?
- 输入不确定性 (Input Uncertainty):当机器人处于奇怪的角度或看到从没见过的场景时,它的内部状态会偏离安全流形。
核心方法论:ReconVLA 的双层守护机制
1. 动作层:分位数回归与统计校准 (CQR)
研究团队没有直接使用模型的概率输出(事实证明那样并不准),而是训练了一个辅助的符合分位数回归(Conformal Quantile Regression)模型。
- 直觉:它预测的是“当前预测动作与专家动作之间 Euclidean 距离的 90% 分位数”。
- 校准:通过 CP 技术,保证预测的误差范围在统计学上是可靠的。在推理时,机器人采样 个动作,谁的预测误差界限越小,就执行谁。
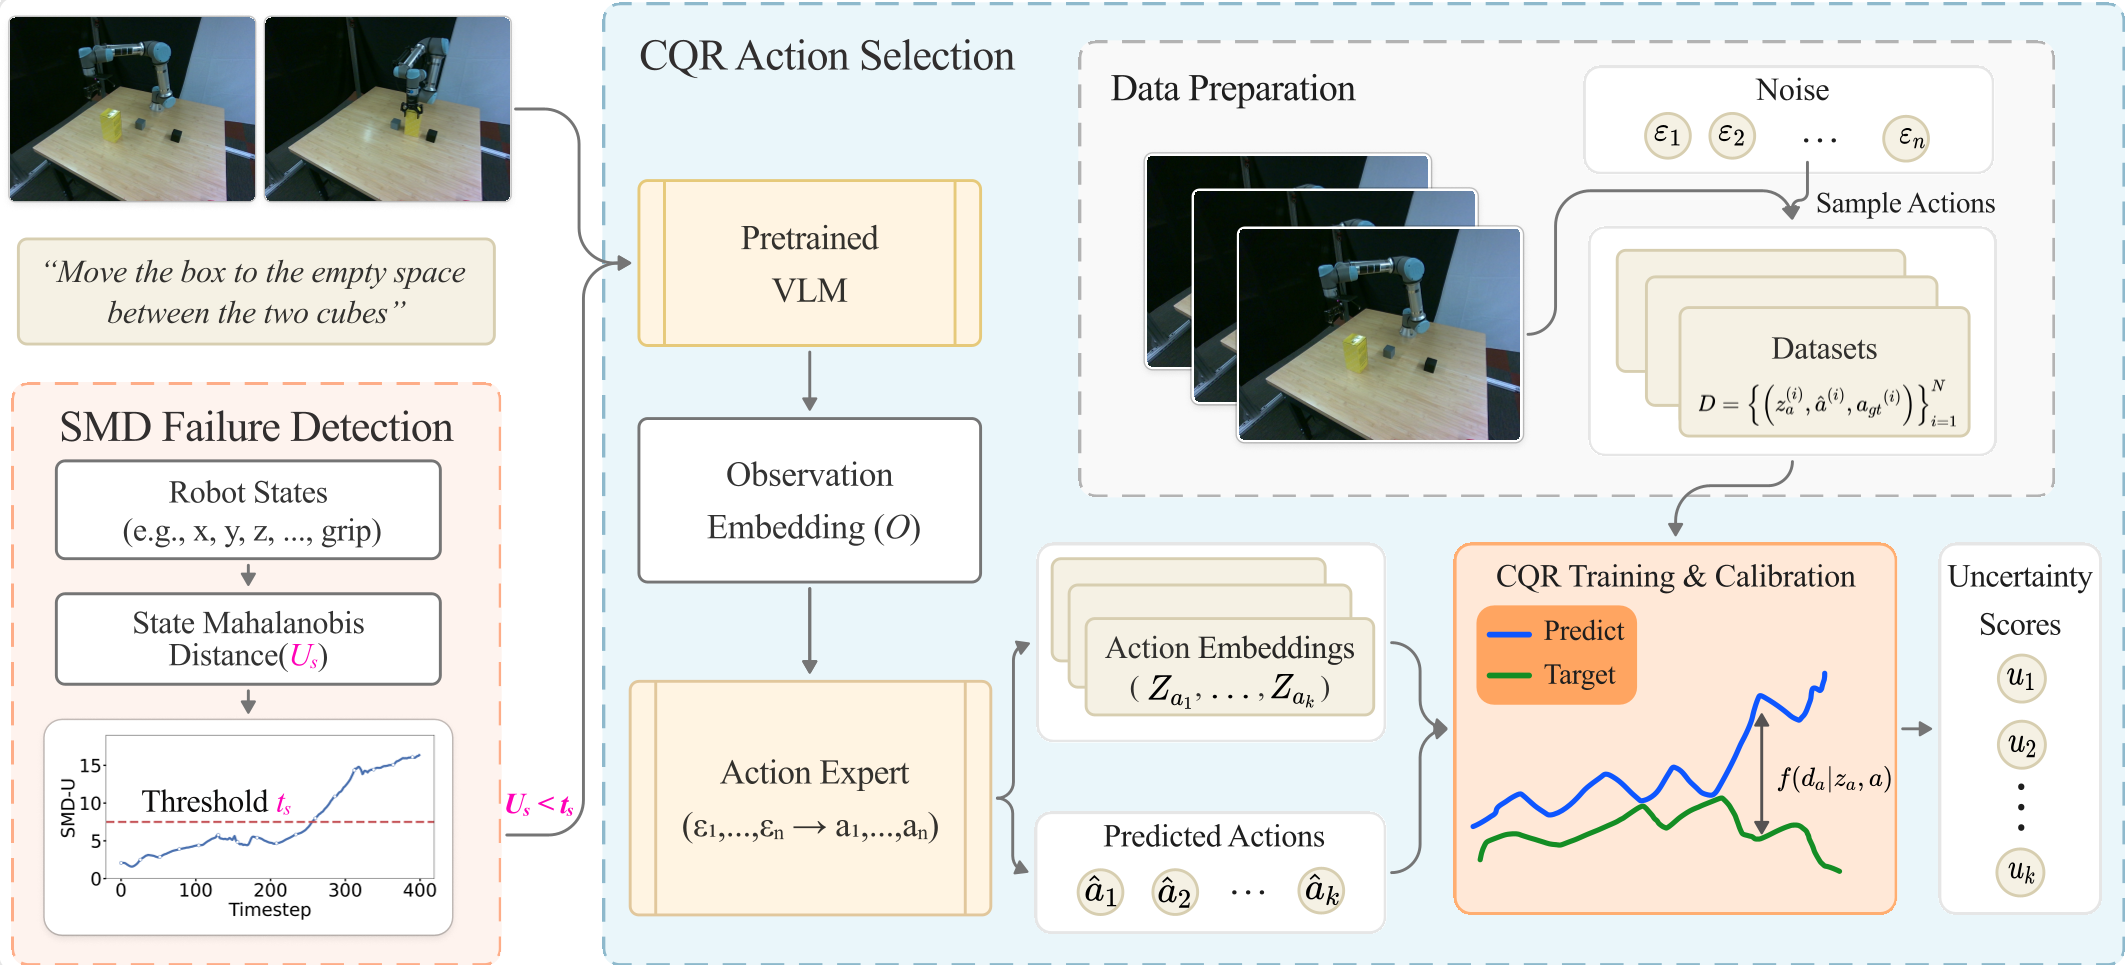 图 1:ReconVLA 框架概览,展示了如何从动作生成和状态监控两个维度保障可靠性
2. 状态层:马氏距离作为“红线探测器” (SMD)
为了防止机器人在危险边缘反复试探,ReconVLA 利用训练数据构建了一个“安全状态分布”的多元高斯模型。
- 机制:在运行时,计算当前状态特征与安全分布的马氏距离(State Mahalanobis Distance, SMD)。
- 预警:一旦 SMD 超过预设阈值,系统立即触发保护性挂起(Halt)。
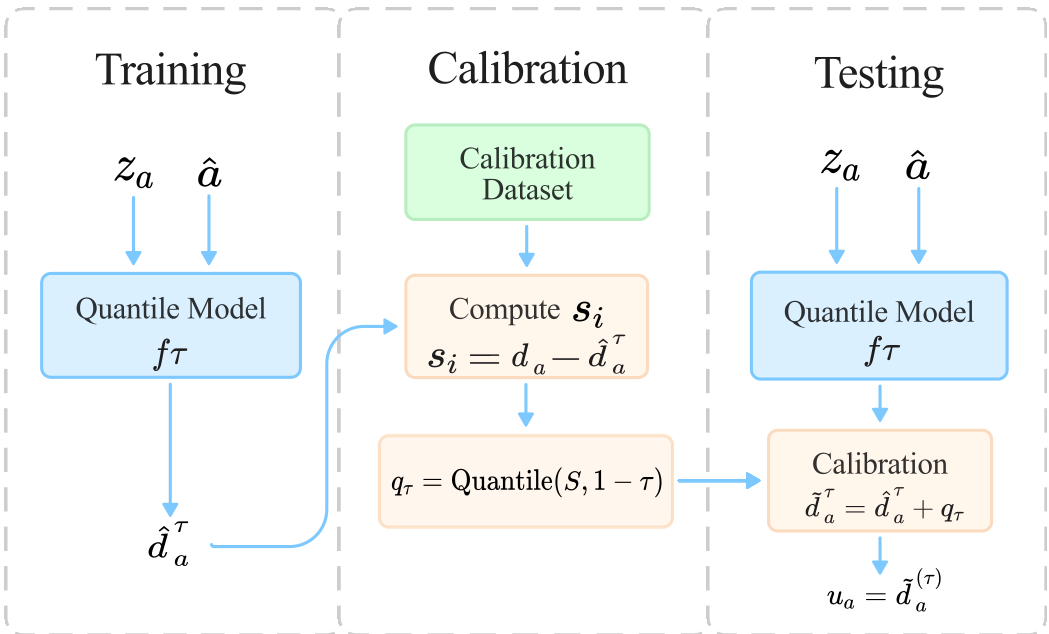 图 2:CQR 动作校准过程,通过 latent embedding 预测动作误差
实验战绩:真实世界的稳健表现
实验结果令人振奋:
- 性能飞跃:在 LIBERO-Object 任务中,ReconVLA 将 的平均成功率从 56% 提升到了 73%。在“番茄酱任务”中甚至实现了从 40% 到 80% 的翻倍式增长。
- 预判风险:在真实机器人实验中,当目标物体放在机器人触达范围边缘时,ReconVLA 能够多次在机器人进入“保护模型停止(跌倒或超限)”之前,通过 SMD 成功触发主动停机。
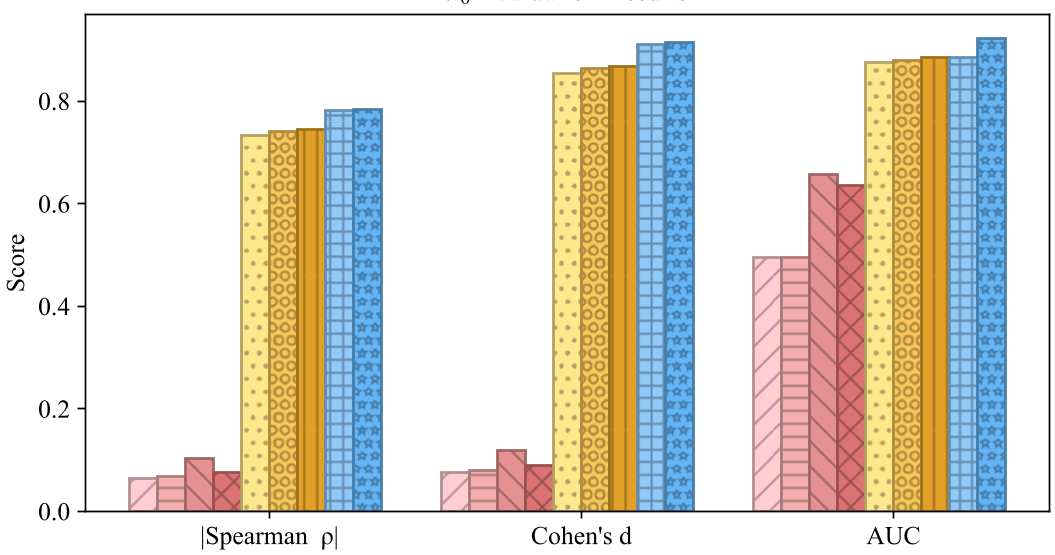 图 3:不同不确定性度量方法的对比,ReconVLA 的方法(CQR, SMD)在各指标上均达到 SOTA
深度洞察:为何这篇论文很重要?
传统的 VLA 研究大多执着于扩充数据集和模型规模,但 ReconVLA 另辟蹊径,探索了如何安全地使用模型。它引入的“符合预测”技术是一种 Distribution-free 的统计方法,这意味着不论底层模型是 Transformer 还是 Diffusion,不论任务是抓取还是导航,这套“补丁”都能无缝嵌入。
总结与局限
Takeaway: ReconVLA 证明了通过轻量级的后处理统计层,可以赋予具身智能极其重要的“自省”能力。
局限性:
- SMD 监控依赖于高质量的专家轨迹数据,对于完全零样本(Zero-shot)的任务,由于缺乏标称分布,效果可能会下降。
- 在采样 个候选动作时,推理延迟会有所增加,对于超高频实时控制(>100Hz)可能需要并行优化。
未来的研究方向或许在于如何将这种不确定性反馈直接引入端到端的训练微调(Refining)中,而不只是作为运行时的监督者。