
SAGR:语义区域图推理——赋予多机器人系统“房间级”的思考能力
Semantic Area Graph Reasoning for Multi-Robot Language-Guided Search
本文提出了 Semantic Area Graph Reasoning (SAGR),一种用于多机器人系统 (MRS) 在未知环境中进行探索和语义搜索的分层框架。该方法通过将复杂的语义占据地图抽象为紧凑的语义区域图 (Semantic Area Graph),利用大语言模型 (LLM) 进行高层语义推理和机器人任务分配,实现了在复杂室内环境下的高效协同。
TL;DR
传统的机器人群扫描地图主要靠“哪没去过点哪里”,缺乏对环境语义的理解。本文提出的 SAGR (Semantic Area Graph Reasoning) 框架,通过构建一个紧凑的语义区域图,让 LLM 充当“指挥官”在房间级别分配任务。实验证明,这种方法能让机器人在寻找特定目标(如“卧室里的外套”)时,比传统方法快近 20%。
核心定位
在学术坐标系中,这是一篇典型的 Hierarchical Framework (分层框架) 工作。它巧妙地平衡了 Foundation Models (基础模型) 的推理能力与 Classical Robotics (传统机器人学) 的执行可靠性。它不直接让 LLM 控制移动,而是让其负责高层的、需要常识推理的“决策环节”。
痛点深挖:为什么 LLM 直连机器人行不通?
目前将 LLM/VLM 用于机器人协同主要面临两个瓶颈:
- 信息过载:如果直接把视频流或占据地图塞给 LLM,Token 数量会爆炸,导致推理极慢且容易产生幻觉。
- 缺乏语义先验:现有的感知算法(如 RACER)虽然能快速扫图,但它们不认识“厨房”或“卧室”,在执行特定语义搜索任务时效率低下。
核心方法论:从像素到拓扑图的跃迁
SAGR 的设计精髓在于其语义区域图 (Semantic Area Graph)。
1. 语义区域图的构建
系统将增量构建的语义地图,按照连通性切割成一个个“房间实例”(Room Instances)。
- 节点 (Nodes):代表房间,存储房间类型(厨房、走廊)、前沿点 (Frontiers) 数量、当前驻守的机器人。
- 边 (Edges):代表房间之间的物理通道。
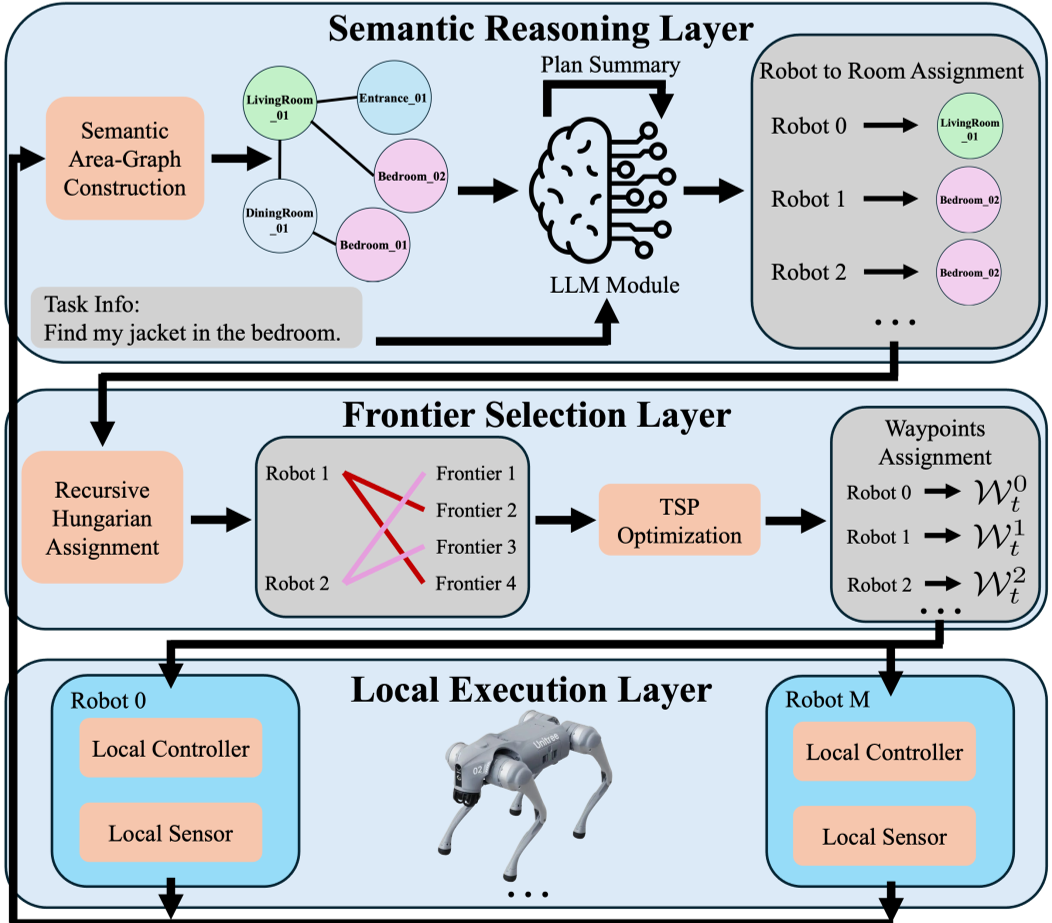 图 1:SAGR 框架流程,展示了从地图感知到语义图构建,再到 LLM 推理的全过程
2. 三层分层架构
- 语义推理层 (LLM):输入序列化的拓扑图字符串。LLM 决定哪台机器人该去哪个房间。例如:“机器人 1 去卧室 B 找目标,机器人 2 去相邻的走廊以防万一”。
- 前沿选择层 (Deterministic):在 LLM 给定的房间内,利用 Hungarian Algorithm (匈牙利算法) 分配具体的前沿点,并用 TSP (旅行商问题) 优化行走路径。
- 局部执行层:负责具体的避障和感知。
实验战绩与分析
研究人员在 Habitat-Matterport3D (HM3D) 上进行了大规模仿真。
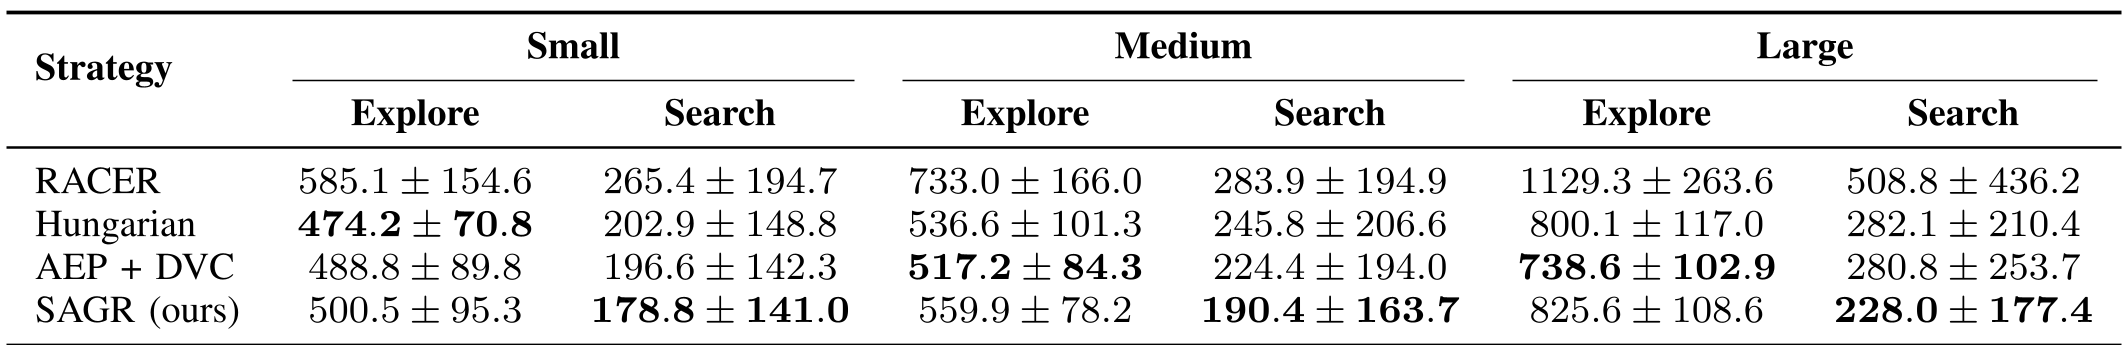 表 1:在不同规模环境下,SAGR 与 RACER、Hungarian 等基线的对比
关键结论:
- 纯探索任务:SAGR 表现稳健,虽略逊于专门优化几何覆盖的方法(如 AEP+DVC),但差距极小。
- 语义搜索任务:在大型环境中,SAGR 优势明显,搜索步数比 Hungarian 算法减少了 19.2%。
- 实时性:由于图抽象非常简洁(Prompt 通常小于 500 Tokens),即使使用 GPT-4o 也能实现 ~2s 的响应,使用本地 Llama-3 或 Qwen2.5 同样效果显著。
深度洞察:消融实验揭示了什么?
通过消融实验,作者发现:
- Neighborhood Context (邻域上下文) 非常重要:如果 LLM 不知道房间是怎么连着的,它的分配就会变得杂乱无章。
- Plan Summary (计划摘要) 不可或缺:它充当了 LLM 的“短期记忆”,防止机器人在不同决策周期之间反复横跳(Oscillation)。
局限性与展望
尽管 SAGR 表现优异,但它目前依赖于上游感知模块提供准确的房间标签。如果场景识别模型出错(如把大客厅误认为走廊),LLM 的决策也会受限。
未来方向:作者提到可能会引入 Graph-of-Thought (GoT) 这种更高级的推理模式,让 LLM 直接在图上进行多步前瞻性思考,这或许能进一步提升在超大型住宅中的协调效率。
总结
SAGR 展示了如何利用“人类直觉式的房间概念”来优化多机器人协同。它不盲目追求让 AI 理解每一个像素,而是通过结构化的语义抽稀,为多机器人系统装上了一个懂常识、能决策的“大脑”。