
VISER:告别“塑料感”仿真,构建 0.92 高相关性的机器人真实现实基准
Toward Visually Realistic Simulation: A Benchmark for Evaluating Robot Manipulation in Simulation
本文提出了 VISER,一个面向机器人操纵任务的高保真视觉仿真评测基准。通过引入包含 PBR 材质的 1,000 多个 3D 资产和多模态大模型(MLLM)自动驱动的材质优化管线,VISER 显著缩小了仿真与现实之间的视觉差距。
TL;DR
长期以来,机器人仿真环境因为缺乏视觉细节而被戏称为“塑料模型”。本文提出的 VISER 突破了这一瓶颈,通过 1,000+ 高保真 PBR 资产和光线追踪技术,实现了仿真与现实成功率高达 0.92 的 Pearson 相关性。它证明了:想要机器人变聪明,先得给它一个“真实”的世界。
痛点深挖:消失的阴影与错误的反馈
在机器人领域,Sim-to-Real(从仿真到现实)的跨越一直是个难题。过去,研究者们寄希望于 Domain Randomization(领域随机化),通过杂乱的颜色和纹理让模型产生鲁棒性。
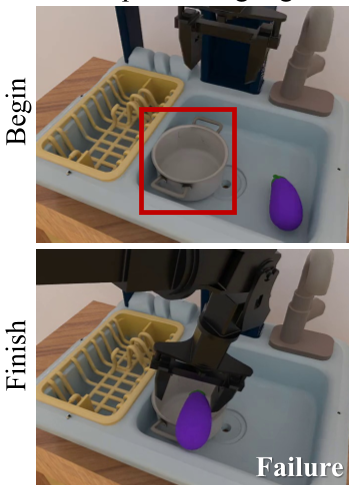
然而,本文作者通过实验发现了一个被长期忽视的真相:VLA(视觉-语言-动作)模型对光影细节极度敏感。
- 镜面高光 (Specular highlights):它是物体几何形状的重要先验。没有高光,模型无法识别锅的深度,动作直接“抓空”。
- 接触阴影 (Contact shadows):它是判断物体是否触碰桌面的唯一深度线索。没有阴影,物体在模型眼中就像在“漂浮”。
核心技术:MLLM 驱动的资产精炼厂
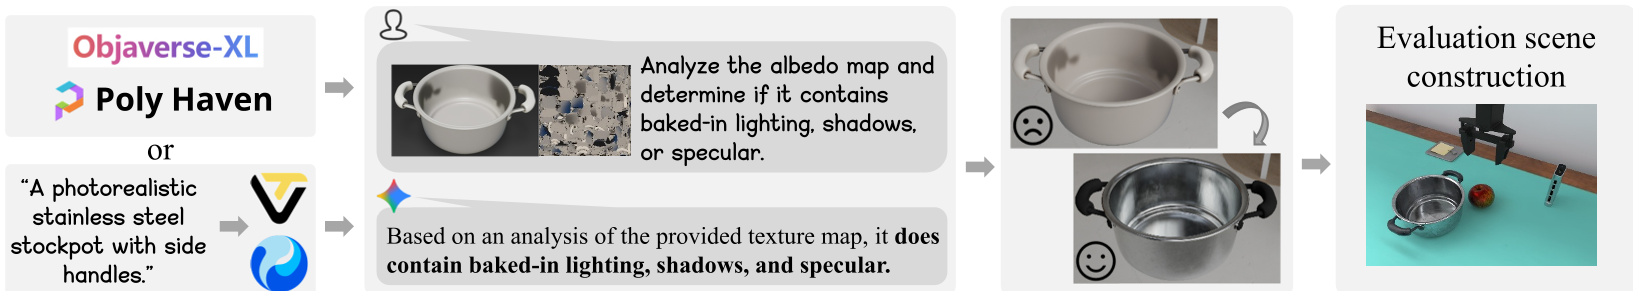
为了在大规模资产生成与视觉真实感之间取得平衡,VISER 提出了一套基于 MLLM (Multi-modal Large Language Model) 的全自动管线:
1. 材质感知分段 (Material-aware Segmentation)
利用 MLLM 获取物体的多视图信息,并根据物理属性(而非仅仅是几何)进行分割。例如,它能分清一个水壶哪部分是金属(壶身),哪部分是塑料(手柄)。
2. PBR 材质检索与去烘焙
现有的 3D 生成模型(如 Hunyuan3D)常将光照直接“焊”在纹理上(Baked-lighting),这导致环境光改变时物体反射极其诡异。VISER 通过 MLLM 检索专业的 PBR 材质库,替换掉低质纹理,确保资产呈现真实的金属拉丝或陶瓷质感。
实验战绩:让仿真评估真正“管用”
论文在 SimplerEnv 框架下,针对 OpenVLA 和 Octo 等主流模型进行了严苛测试。结果显示:
- 高相关性:在重建的现实场景中,VISER 的评估结果与真实世界高度对齐(r=0.92),远超此前的基准。
- OOD 任务挑战:即便是在仿真中表现优异的模型,在加入微小的背景干扰或复杂指令(如“准备早餐”)后,性能仍会大幅下降。这暴露了当前 VLA 模型在长程推理(Long-horizon reasoning)上的短板。

深度洞察:仿真不再是“低配版”现实
VISER 的意义在于它重新定义了仿真的角色。它不再只是一个快速迭代的沙盒,而是一个足以替代昂贵实机测试的精密实验室。
局限性与未来: 尽管 VISER 在视觉上做到了极致,但物理交互的真实感(如软体变形、流体)仍有提升空间。此外,目前的任务多样性虽已达千级别,但相比真实世界的随机性仍是冰山一角。
总结: 只有当我们为 AI 提供具备物理直觉(光影、重力、材质)的环境,通向通用机器人(Generalist Robot)的道路才会真正清晰。
本文由资深学术技术主编重构。