
Agent Harness Engineering:决定 LLM 智能体上限的“隐形马具”
Agent Harness Engineering: A Survey
本文提出了 Agent Harness Engineering(智能体马具工程)这一新兴学科概念,旨在系统性研究 LLM 智能体外围的基础设施层。核心方法论是 ETCLOVG 七层分类学,通过对 170 多个开源项目的调研,证明了 Harness 层(而非模型本身)是决定智能体任务可靠性的第一性约束。
TL;DR
如果说 LLM 是智能体的“大脑”,那么 Agent Harness(智能体马具) 就是支撑其在真实世界奔跑的骨骼与神经系统。本篇综述指出:在生产环境中,任务的可靠性往往更依赖于外围的基础设施层。通过 ETCLOVG 七层架构,作者证明了即使模型不动,仅靠 Harness 工程也能实现高达 10 倍的性能跨越。
背景定位:从“大脑”崇拜到“系统”工程
长期以来,Agent 的研究一直聚焦于模型:它能不能规划?能不能调工具?但开发者却发现,模型再强,一旦脱离了精密的工程包裹,在长任务中依然会迷失。
本文提出了 “绑定约束论” (Binding-Constraint Thesis):对于长程任务,瓶颈已不再是模型,而是执行马具。正如赛马必须配好马鞍和缰绳,LLM 必须配合 Execution, Tooling, Context 等工程化模块才能真正干活。
痛点深挖:为什么 Prompt Engineering 不够了?
论文回顾了三个阶段:
- Prompt Engineering (2022-2024): 核心是优化单一输入。
- Context Engineering (2025): 核心是决定模型在每一步该看什么。
- Harness Engineering (2026): 核心是构建一个集状态、权限、反馈、观测于一体的完整控制回路。
现有的 Agent 框架往往缺乏可观测性 (O) 和 治理 (G),导致模型一旦进入循环,开发者对它的内部状态一无所知,也难以限制其权限。
核心内容:ETCLOVG 七层分类学
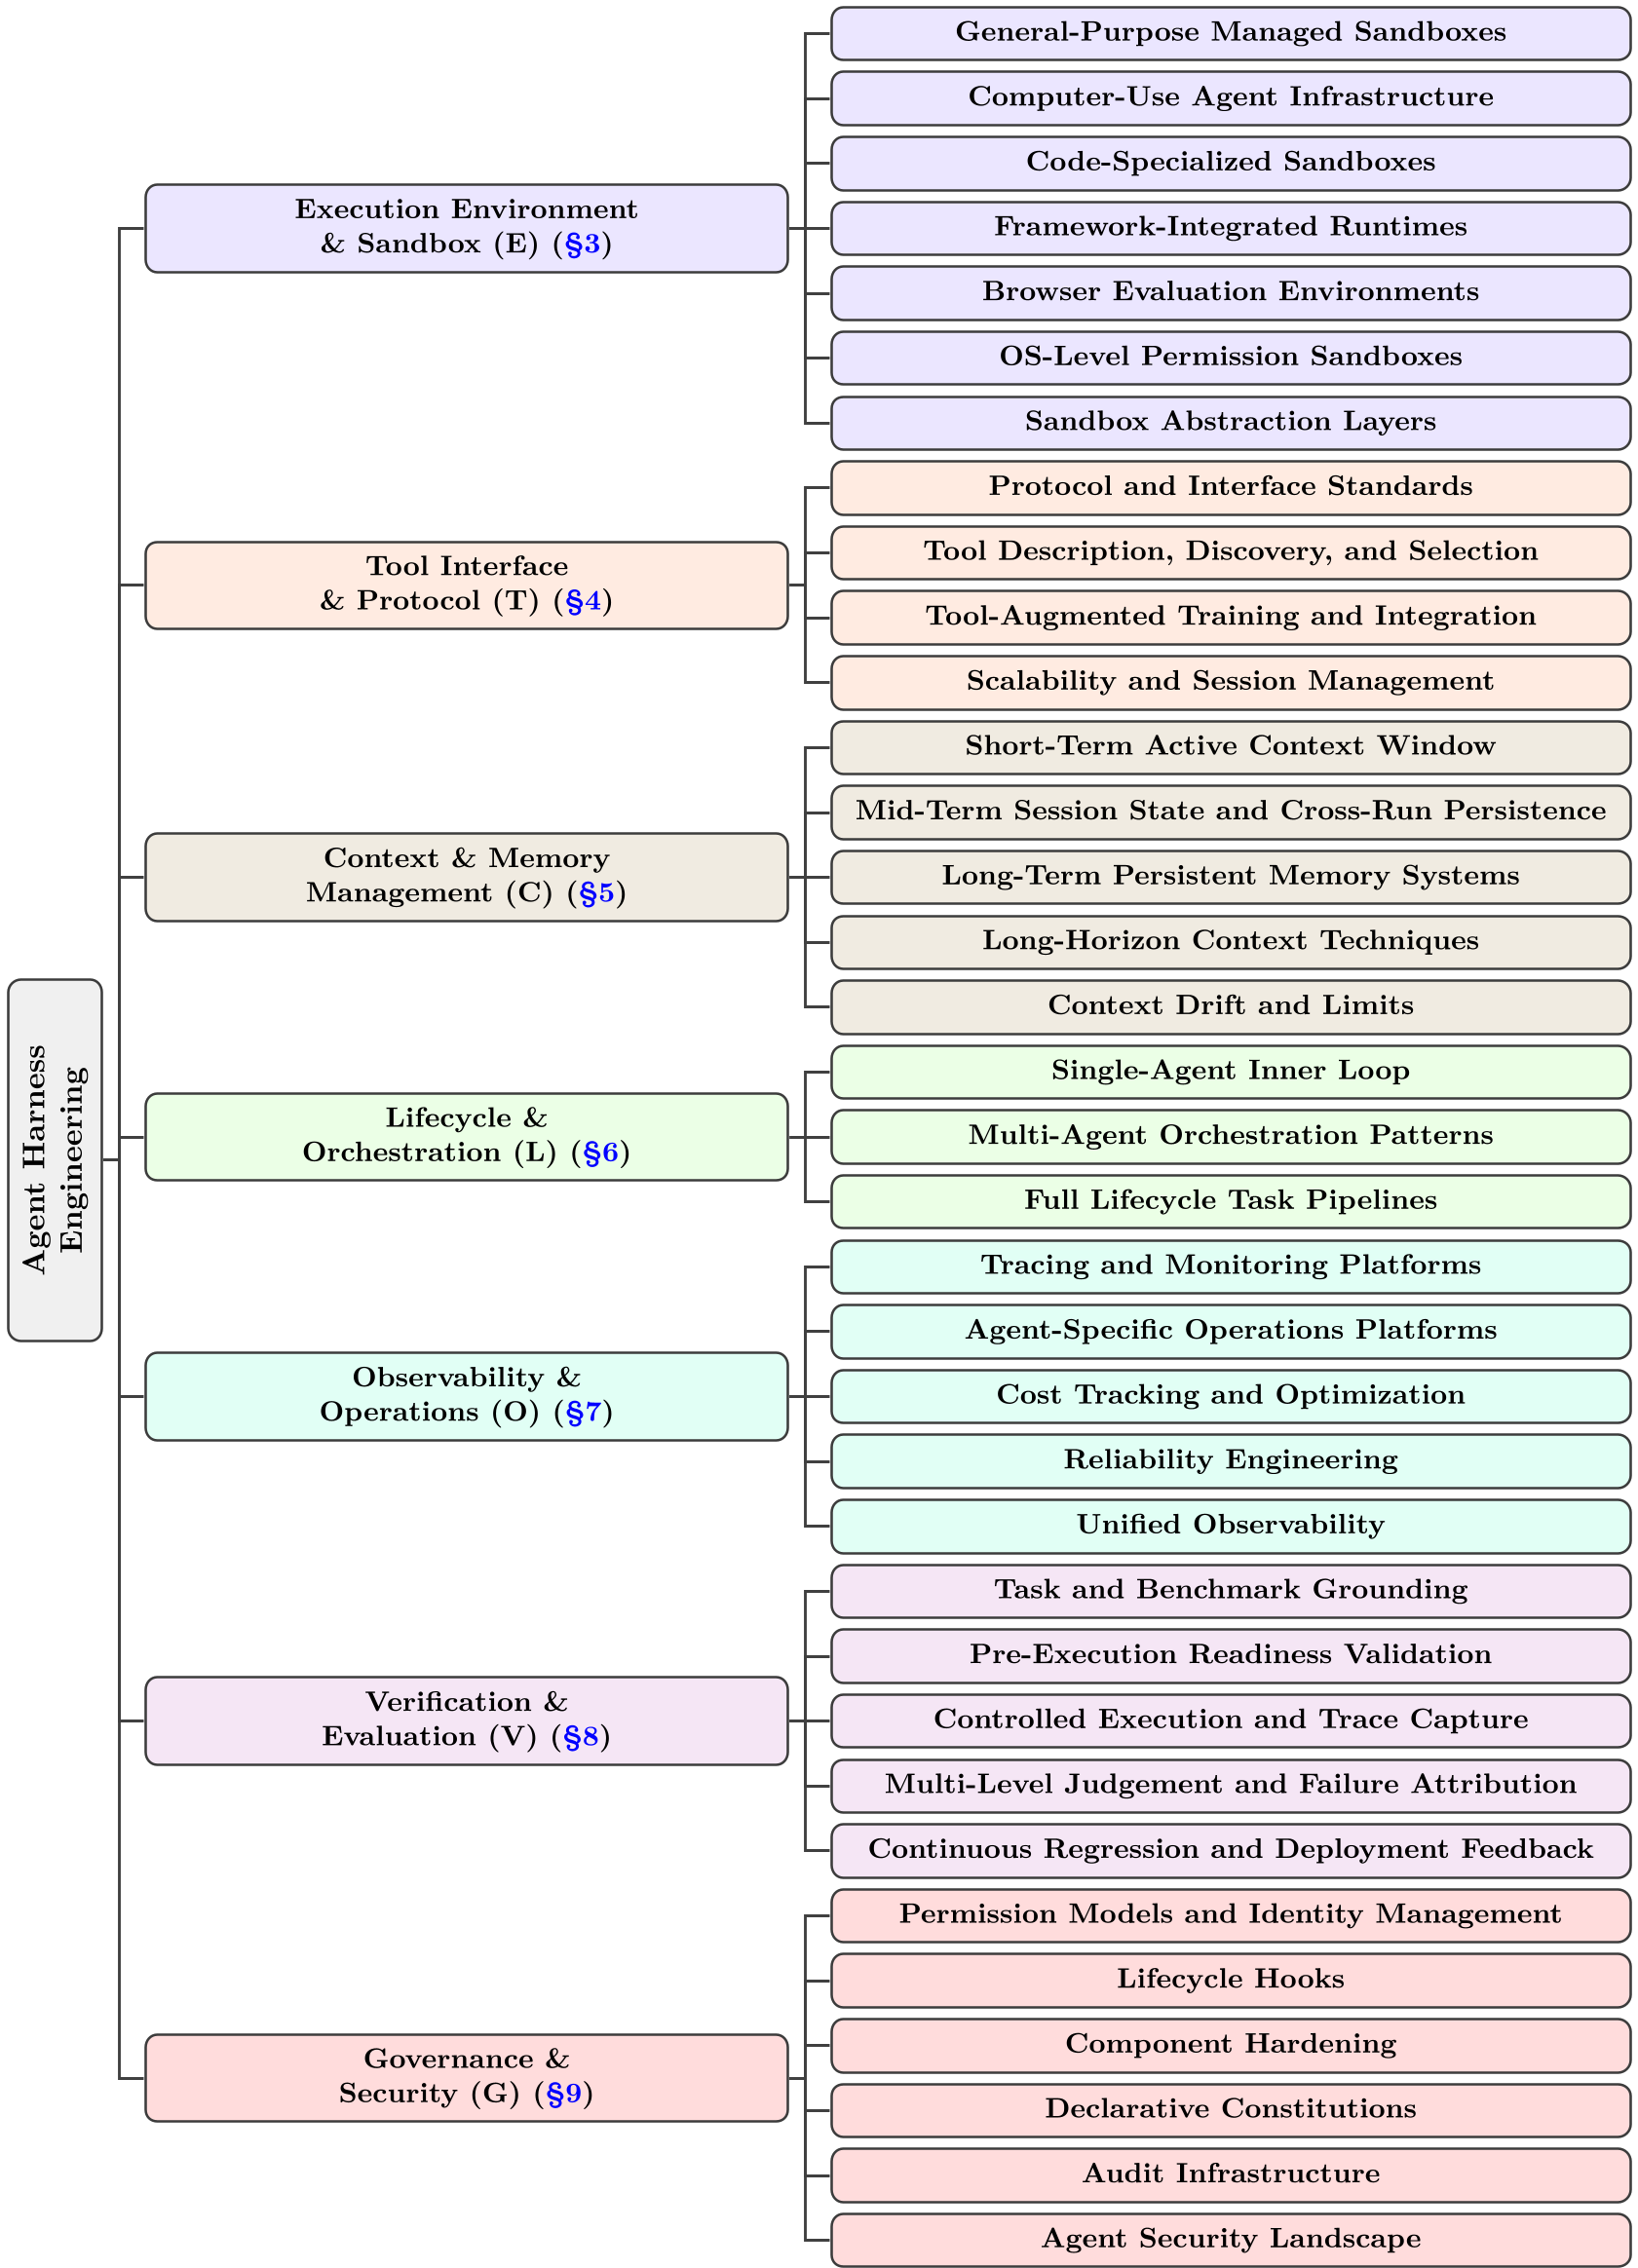
作者将智能体基础设施拆解为七个逻辑层,这是本文最具影响力的架构定义:
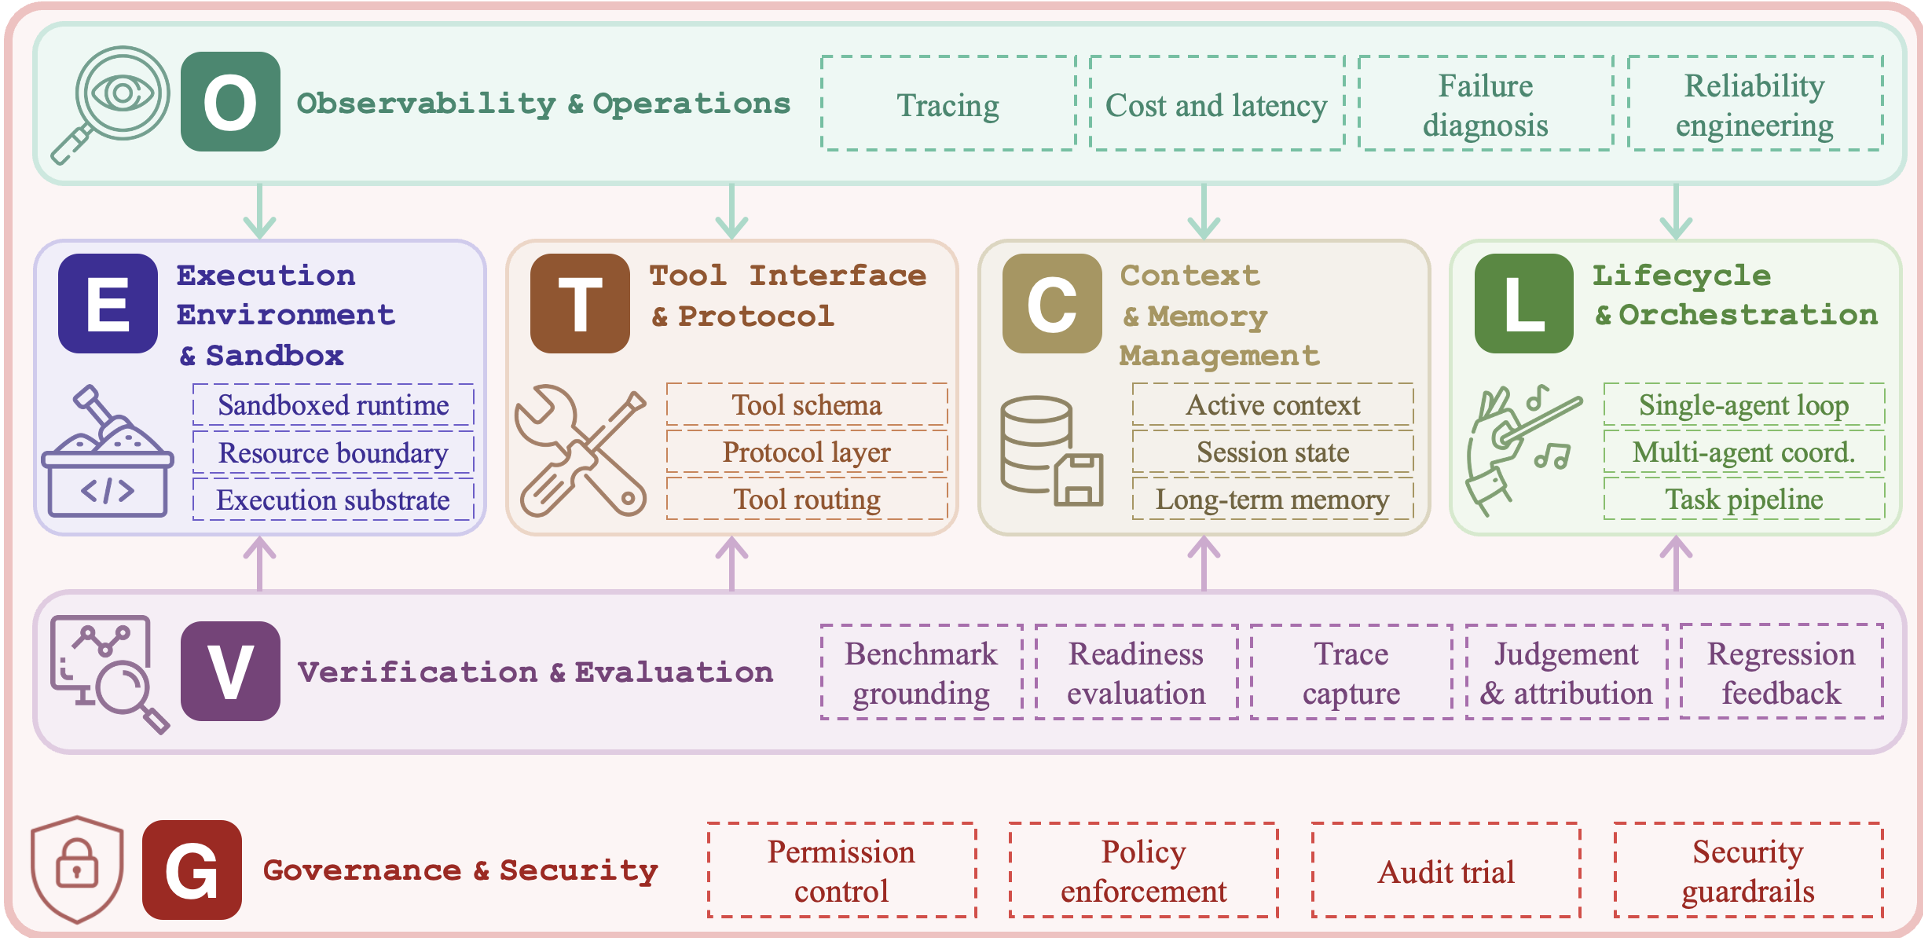
- E (Execution): 提供隔离的沙箱环境。不仅仅是为了安全,更是为了“可重现性”和“活性”。
- T (Tooling): 协议层(如 MCP),定义智能体如何发现及调用外部能力。
- C (Context): 动态管理激活窗口,处理“上下文腐烂”问题。
- L (Lifecycle): 管理状态机,处理任务的重试、恢复与分级编排。
- O (Observability): 追踪(Tracing)和成本监控。
- V (Verification): 在线反馈回路,判断任务进度。
- G (Governance): 身份管理与权限控制。
技术洞察:上下文管理的“三级跳”
论文中对 Context (C) 层的讨论尤为精彩。作者指出大模型存在 U 型注意力曲线——中间的信息最容易被忘掉。 为此,Harness 必须实现:
- 短期内存: KV 缓存优化与 Prompt 压缩。
- 中期内存: Session 状态的持久化(如 NOTES.md)。
- 长期内存: 基于向量数据库和图谱的检索增广(RAG)。
实验与结果:基础设施的魔力
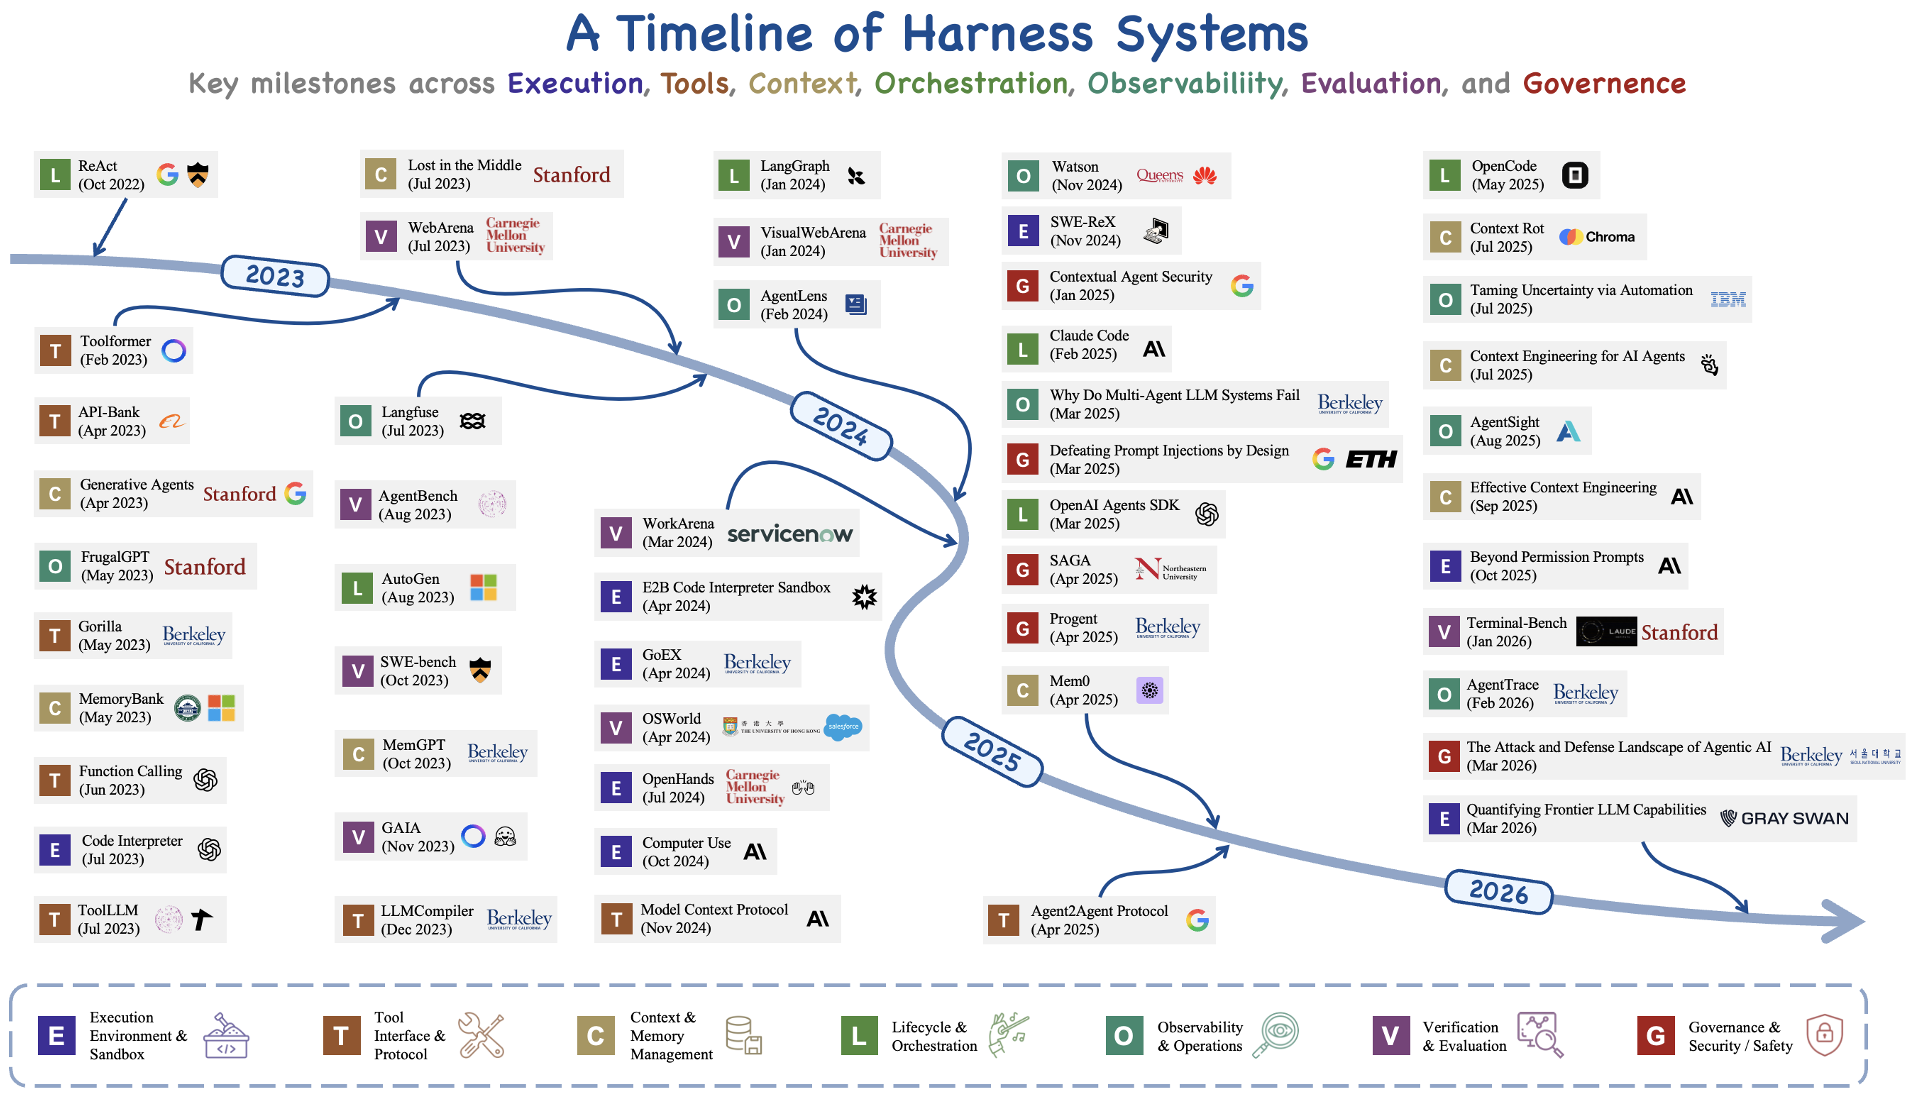
论文引用了 Meta-Harness 的战绩:在不改动模型权重(保持模型固定)的前提下,通过自动化搜索最佳的 Harness 配置,智能体在编程任务上的表现超过了所有通过手工 Prompt 优化的模型。这种“马具增益”远超模型从 4.0 升级到 5.0 的边际收益。
总结与局限 (Critical Analysis)
核心价值:这篇文章补全了 Agent 领域的工业拼图,将原本零散的工具(如 Langfuse, E2B, MCP)整合进了统一的学术维度。
局限性:
- 成本博弈: 每一层 Harness 都会带来额外的延迟和 Token 消耗(即“Trilemma”:成本、质量、速度的平衡)。
- 过度工程: 当模型能力(如上下文窗口)无限增长时,某些 Harness 模块(如手动摘要)可能会失效甚至变成阻碍。
未来启示: 我们要构建的不再是“更聪明的 Agent”,而是“更厚实的系统”。如果你在做 Agent SDK 或企业级平台,ETCLOVG 是你最完美的参考手册。