
揭秘气象塔的“影子”:如何识别与修正测量中的尾流畸变
amt-10-393-2017
本文通过 XPIA 实地实验,定量研究了博尔德大气天文台(BAO)300 米气象塔结构对超声风速仪测量的干扰。研究利用双侧安装的传感器冗余及激光雷达(Lidar)对比,确定了塔架尾流(Wake)导致的误差范围和特征。
TL;DR
在边界层气象学中,300 米级的大型气象塔是观测的基石,但讽刺的是,塔架结构本身就是最大的干扰源。本文利用 XPIA(实验性行星边界层仪器评估) 活动的高密度数据,揭示了塔架尾流如何导致风速测量“打折”50%,并提出了基于多传感器融合的精准识别方法。
背景定位:当观测工具干扰了观测对象
在博尔德大气天文台(BAO),研究人员利用一座高度达 300 米的等边三角形格构塔进行观测。为了实现全方位覆盖,塔架的六个高度层分别在西北和东南两侧安装了超声风速仪。然而,当风穿过塔身时,下风向的传感器会陷入剧烈的尾流中。这是一篇典型的实验验证与标准化修补工作,其定量的结论直接影响到后续多年在该塔产生的所有科研数据的有效性。
痛点深挖:消失的风速与暴涨的湍流
研究发现,传统的单侧观测存在致命漏洞。当风向偏向传感器背后的塔架方向时:
- 风速亏损:平均风速会下降 40%-50%,这对于风能评估来说是不可接受的误差。
- 湍流幻象:由于塔架格构产生的机械剪切,TKE 会虚高一个数量级。
- 流向偏转:即便不在正后方,侧向的气流也会被塔身挤压,导致测得的风向发生 10° 左右的系统偏移。
核心方法论:多维度校验
为了精准定义“受灾范围”,作者动用了三级校验体系:
1. 传感器镜像对比
由于西北(NW)和东南(SE)臂对称布置,总有一个传感器处于相对上风向。通过计算两者的 R² 相关系数,作者发现 R² 在特定角度会陡降,从而确立了尾流界的物理边界。
2. 激光雷达(Lidar)独立参考
相比于固定在塔上的传感器,远程感测的激光雷达不会干扰流场。作者使用了:
- WCv2 剖面雷达:提供 130 米外的纯净参考。
- VTS(虚拟塔盯着看):三台扫描雷达汇聚一点,对塔架周边流场进行 3D 扫描。
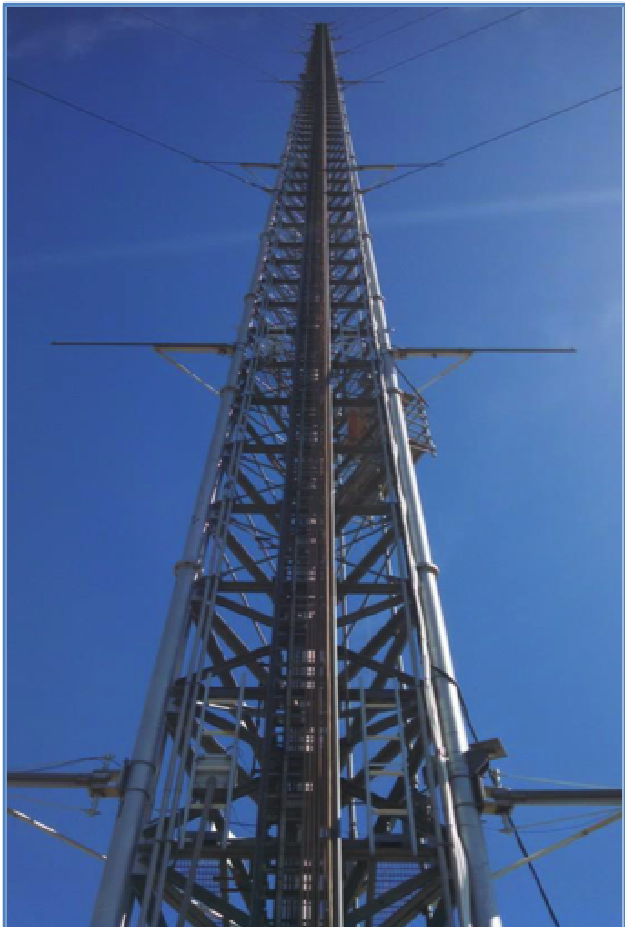 图 1:XPIA 实验期间激光雷达与 BAO 气象塔的协同观测布局
实验结果:不对称的尾流
实验结果令人惊讶——尾流的影响并不是关于伸臂对称的。
- 几何非对称性:由于伸臂安装在三角形塔的一角(西南面),风从正东吹来和从正西吹来的扰动路径截然不同。
- 加速效应:在尾流区的边缘,观测到了约 5% 的风速增加。这是由于空气绕过障碍物时的动能挤压(Speed-up effect)。
- 时间平均的影响:通过对比 2 分钟、10 分钟和 20 分钟的平均值,作者发现采样时间越长,风速亏损显得越小(因为瞬时偏离被平均了),但风向的偏转误差却保持恒定。
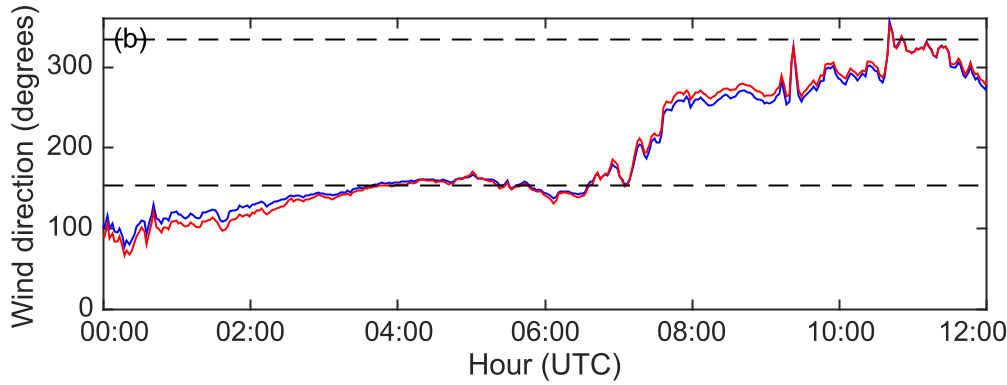 图 2:不同风向下两侧风速仪的比率,清晰显示出由塔架导致的深度亏损区
深度洞察:数据清理的尺度
作者最深刻的贡献之一是回答了:“如果一段 20 分钟的数据里,只有 5 分钟在尾流里,这段数据还能要吗?”
实验显示,一旦时间序列中只要包含 5% 的尾流样本,平均绝对误差(MAE)就会立即从 5% 跳升至 8% 以上。对于 TKE 这种二阶动量,误差增长更为剧烈。
结论:原则上应实施最严格的质量控制。哪怕只有 1 秒钟的风向进入了预警扇区,整个 20 分钟的平均段也建议弃用。
总结与启示
这项研究不仅为 BAO 塔的数据使用者提供了详尽的“避坑指南”,也给全球的地面观测网络敲响了警钟:
- 硬件设计:三角形塔架的安装必须考虑主导风向,尽量让伸臂垂直于最常出现的风向。
- 算法修补:简单的线性修补无法解决尾流问题,最好的策略依然是“冗余安装 + 逻辑剔除”。
- 未来方向:未来应进一步分析温湿度传感器是否也存在类似的“幻觉”热效应。
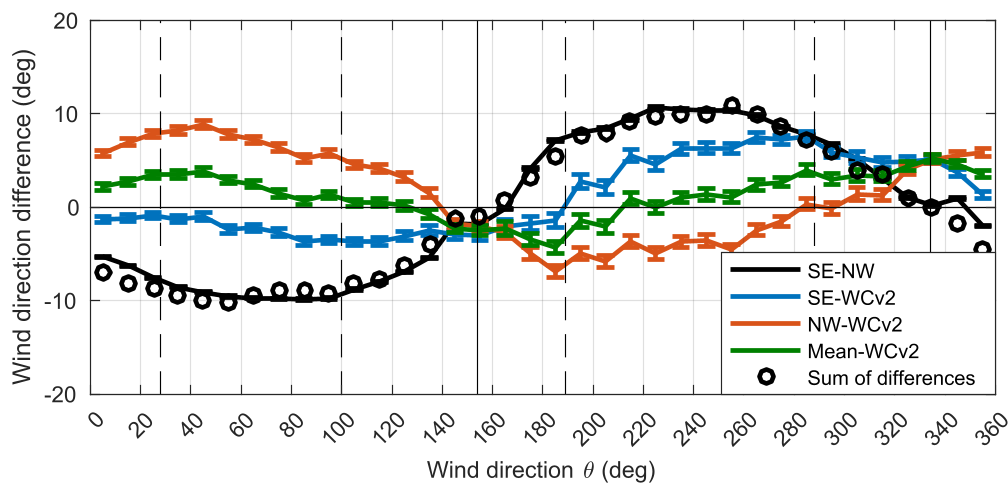 图 3:绕塔流场的矢量分析,展示了气流如何被格构结构“推开”