
[IEEE Trans] 谁主沉浮?揭秘跟网与构网变换器的瞬态主导方程
Dominant Transient Equations of Grid-Following and Grid-Forming Converters by Controlling-Unstable- Equilibrium-Point-Based Participation Factor Analysis
本文提出了一种基于控制不稳定平衡点(CUEP)参与因子分析的新型方法,用于建立跟网型(Grid-following)和构网型(Grid-forming)变换器的分层瞬态方程。研究确定了同步环路和直流电容功率平衡环路是主导系统瞬态稳定性的核心要素。
在新能源占据主导的现代电力系统中,同步发电机(SG)正逐渐被基于电力电子的变换器(Converter)所取代。然而,变换器内部复杂的控制环路(PLL, TVC, ACC, DVC...)让其大信号瞬态特性变得如同迷雾一般。
长期以来,学术界一直渴望像拥有 SG 转子摆动方程一样,为变换器找到一套简单、通用且物理意义明确的“瞬态方程”。
TL;DR
本文提出了一种基于控制不稳定平衡点(CUEP)参与因子分析的高维系统分析方法。研究发现,无论是跟网型(GFL)还是构网型(GFM)变换器,其瞬态行为主要由同步环路和功率平衡环路决定。通过这一发现,作者成功建立了变换器的分层简化模型,并从物理直觉上统一了变换器与传统发电机的同步机制。
痛点深挖:消失的时间尺度分离
在分析 SG 时,我们习惯于将其动态分为次暂态、暂态和转子摆动。这是因为物理参数决定了清晰的时间尺度分离。但在变换器中,时间尺度完全取决于控制器参数 tuning。
传统的奇异摄动法在面临参数耦合紧密、时间尺度重叠时往往捉襟见肘。我们不仅需要知道哪些变量重要,更需要一个量化指标(Metric)来衡量“到底多重要”。
核心机理:基于 CUEP 的“降维打击”
作者的灵感源于非线性流形理论。在一个非线性系统中,系统失稳的方向由不稳定平衡点(CUEP)的不稳定流形决定。
1. 算法流程
- 寻找 CUEP:定位系统在故障后的 type-1 不稳定平衡点。
- 计算参与因子:提取不稳定特征值对应的左、右特征向量,计算各状态变量的参与因子 。
- 识别主导变量:根据参与因子的大小对环路贡献进行分级。
2. 模型架构分析
通过对 GFL(基于 PLL 锁相环)和 GFM(基于 VSG 虚拟同步机)的对比分析,作者勾勒出了系统的核心骨架:
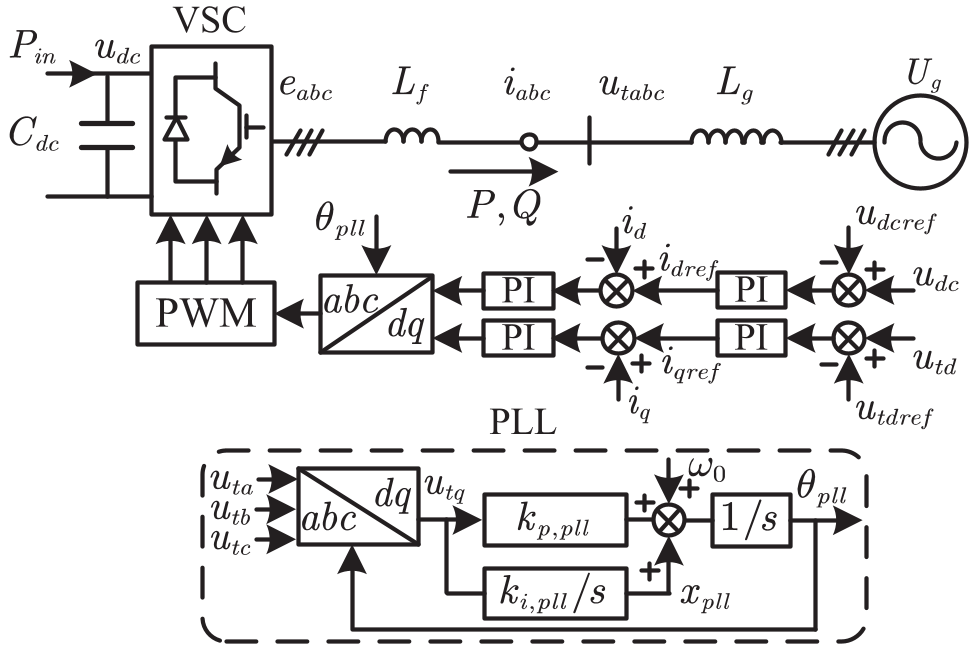
图 1:跟网型 (a) 与构网型 (b) 变换器的控制框图,红框部分为识别出的主导环路。
实验结果:四阶方程的“满分回复”
通过参与因子排序,作者发现:
- 同步环路(PLL 或 VSG):贡献度约 60%-70%。
- 功率平衡环路(DVC 直流电压控制与电容动态):贡献度约 20%-30%。
- 其他环路(电流内环 ACC 等):贡献度极低,仅约 6%-10%。
基于此建立的四阶模型在时域仿真中几乎完美重合了全阶模型的轨迹,而计算速度提升了近 30%。
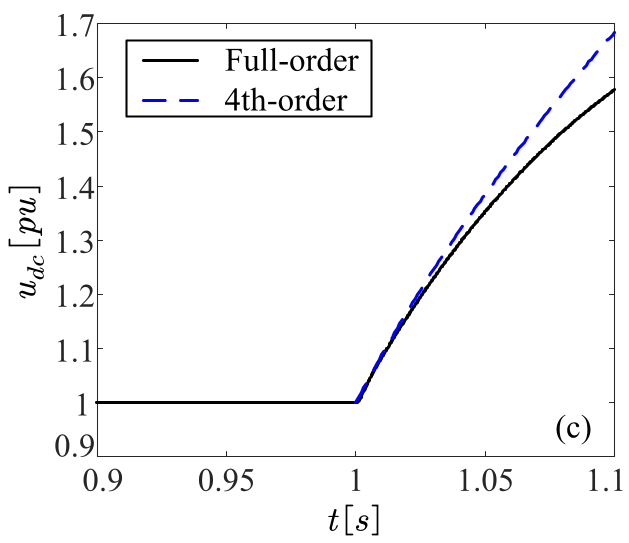 图 2:不同阶数模型在电压跌落故障下的响应对比,四阶模型(蓝色虚线)与全阶模型(黑色实线)高度一致。
深度洞察:控制器同步 vs 物理同步
这是本论文最精彩的论点之一。作者对比了 SG 的五阶模型,发现 SG 的转子摆动参与因子高达 90% 左右。
| 特性 | 同步发电机 (SG) | 变换器 (GFL/GFM) |
|---|---|---|
| 同步机制 | 角度同步与瞬时功率平衡自然耦合 | 角度同步(同步环)与功率平衡(DC 环)分离 |
| 主导变量 | 转子机械动态(物理层) | 控制环路算法(控制层) |
| 本质属性 | 物理同步 (Physical Sync) | 控制器同步 (Controller Sync) |
这种分离现象解释了为什么变换器在弱网下更易失稳——因为这两者是通过控制参数人为耦合的,而非物理定律的自然约束。
总结
该研究通过 CUEP 分析法,将复杂的变换器模型剥落到只剩下最关键的“骨架”。其提出的四阶方程和参与因子评价指标,不仅是模型简化的工具,更是理解电力电子化电力系统稳定性的新钥匙。
局限性分析: 目前的方法主要基于单机无穷大系统,如何处理多机系统(Multi-VSC)中多个 CUEP 的交互,以及该模型在系统振荡分析中的适用性,仍是未来值得深入的方向。