
构网型逆变器(GFM):重塑未来低惯量电网的稳定性基石
energies-15-04937
本文系统综述了构网型(Grid-Forming, GFM)逆变器在未来低惯量电力系统中的应用,重点对比了多种主流控制拓扑(如 Synchronverter, Matching Control, VOC 等)。研究指出 GFM 是解决高比例可再生能源接入导致系统失稳的关键技术,并实现了具备惯量仿真能力的 SOTA 电力电子控制方案。
TL;DR
随着碳中和目标的推进,风能和太阳能等可再生能源(RES)正迅速替代传统同步发电机。然而,这种转型带来了**“低惯量”**危机。本文深入探讨了构网型(Grid-Forming, GFM)逆变器的前沿技术,论证了其如何通过算法模拟传统电机的物理特性,解决电网在极端扰动下的稳定性难题,是实现 100% 绿电电网的关键拼图。
背景定位:从“跟随者”到“领导者”
传统逆变器大多采用跟网型(Grid-following, GFL)策略,它们像“寄生虫”一样依赖电网提供的电压和频率参考信号。但在未来的新能源电网中,当传统发电机消失,GFL 就会因为失去节奏而集体瘫痪。GFM 逆变器的出现改变了游戏规则:它将逆变器虚拟化为真实的同步发电机,自主构建电压和频率。
痛点深挖:大信号稳定性的“黑盒”
学术界目前对小信号扰动(如微小的负载波动)下的 GFM 稳定性已经有了较多积累,但在大信号扰动(如三相短路故障、大规模切机)面前,GFM 的表现依然存在不确定性。
- 限流冲突:GFM 本质上是电压源,而半导体器件的过载能力极弱,在故障瞬间极易烧毁或因触发限流算法而导致控制失灵。
- 负阻抗特性:在某些工况下,控制循环可能引入负阻抗,放大振荡。
核心内容:主流 GFM 架构拆解
论文对比了几种核心的 GFM 拓扑结构,它们的设计哲学殊途同归——寻找电力电子高速动态与物理旋转机械大惯性之间的平衡。
1. Synchronverter (虚拟同步机)
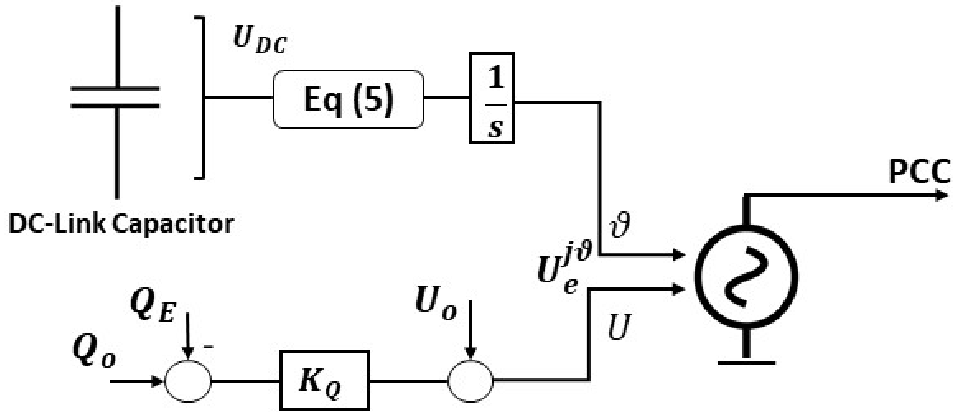
通过代码实现经典的摆动方程(Swing Equation),让逆变器的 DC 侧电容模拟旋转动能。
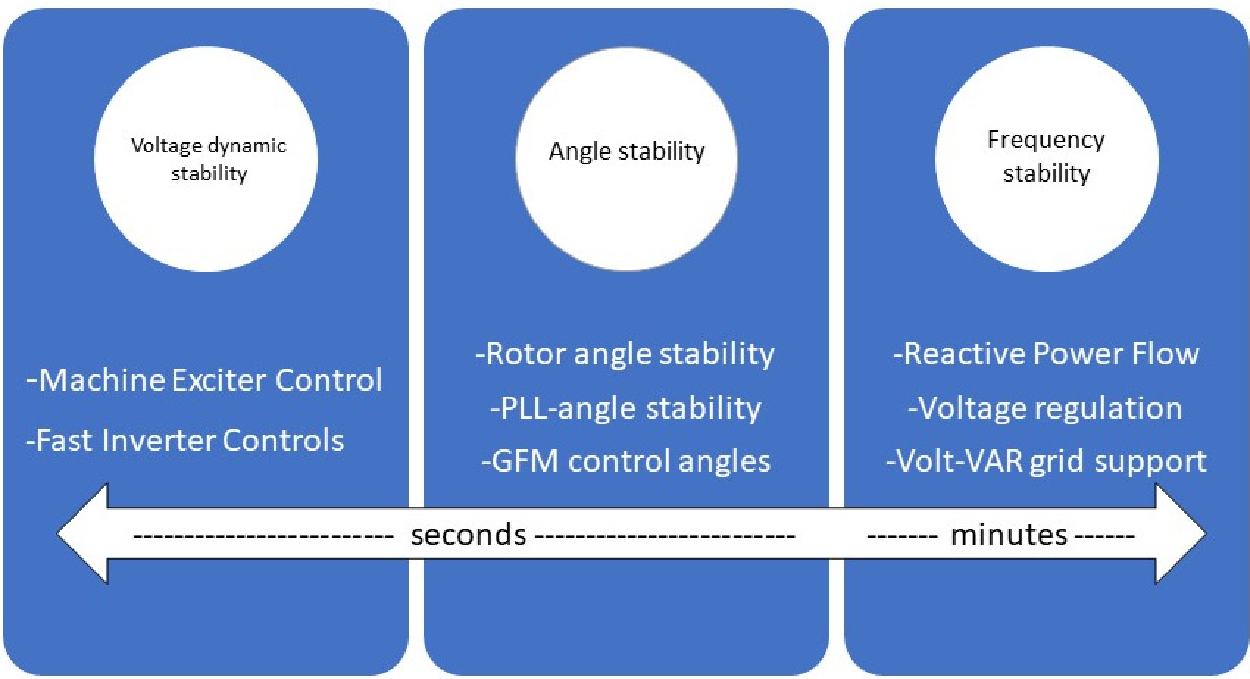 物理直觉:利用 DC 环节的能量储备作为“虚拟转子”,在频率下跌时释放能量,在频率上升时吸收能量。
2. Matching Control (匹配控制)
这种方法利用了直流电压与角频率之间的对偶性,通过控制直流电压来实现功率平衡同步,避免了复杂的 PLL(锁相环)结构。
3. Virtual Oscillator Control (VOC, 虚拟振荡器控制)
VOC 采用非线性时域信号调节,模拟范德波耳振荡器的动态,具有比传统下垂控制(Droop Control)更快的暂态响应速度。
实验与稳定性分析
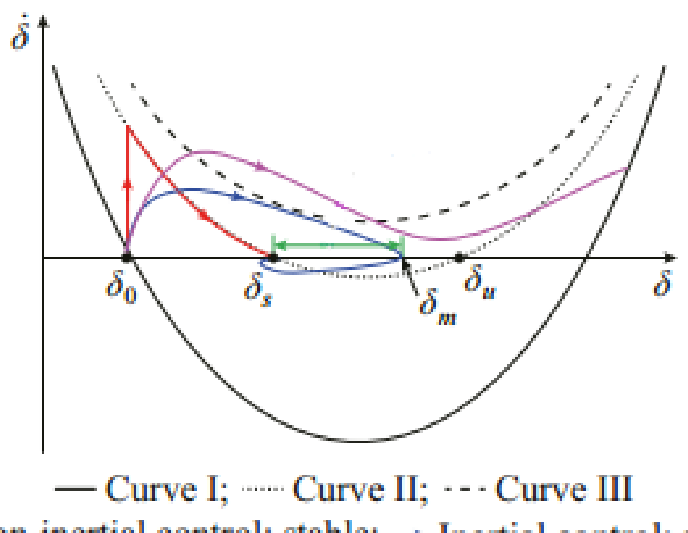
论文展示了在事故发生时(如电压跌落),GFM 会从电压源模式切换至电流源模式。通过相轨迹分析(Phase Portraits),研究者可以直观地看到能量平衡点在故障期间的位移。
关键结论:
- 低惯量支撑:GFM 能有效抑制 RoCoF(频率变化率),为系统二级调频赢得时间。
- 黑启动能力:与 GFL 不同,GFM 具备在全网失电状态下依靠本地储能重新建立电网的能力。
深度洞察与展望
GFM 的技术成熟度决定了 100% 绿电电网的实现上限。未来的挑战不仅在于单一设备的控制,更在于**混合运行(SG + GFL + GFM)**时的交互失稳问题。
- 自适应阻抗:未来需要能根据故障位置动态调整的虚拟阻抗算法。
- 标准化:各大电网运营商(如 ERCOT, National Grid)迫切需要统一的 GFM 并网测试规范。
总结:GFM 不仅仅是控制逻辑的改写,它是对电网物理本质的重构。从物理转子到硅基芯片,电网的运行法则正在被重新定义。