
仿生机械新突破:空间曲柄摇杆驱动的高效扑翼飞行器设计
Design and Simulation of Flapping Wing Structure Based on Space Crank Rocker
本文设计并仿真了一种新型仿鸟扑翼飞行器,核心采用空间曲柄摇杆机构与二级齿轮减速组相结合的驱动方案。通过 SolidWorks 建模与 Adams 动力学仿真,实现了高频往复的高效扑翼运动,并在 Llama 级别的机械复杂度下验证了运动稳定性。
TL;DR
本文提出了一种结合空间曲柄摇杆 (Space Crank-Rocker) 与二级齿轮减速组的新型扑翼驱动架构。通过高频往复运动模拟鸟类振翅,成功在保证结构强度的前提下,实现了高精度的扑翼频率(7Hz)控制,仿真误差控制在 1% 以内。
核心速览
在仿生飞行机器人领域,高效的动力传动系统一直是制约长航时、高负载飞行的瓶颈。传统的“舵机-机翼”直连模式虽然紧凑,但在功率密度和运动平滑度上存在天然缺陷。江汉大学的研究团队通过机械机构的深度优化,提出了一种空间连杆方案,为大型扑翼飞行器的动力系统提供了新思路。
痛点深挖:为什么“扑翼”这么难搞?
扑翼飞行不像固定翼靠推进器,也不像旋翼靠旋转,它要求机构在极短时间内完成升力和推力的复合转换。
- 高转速与低频率的矛盾:无刷电机动辄上万转(RPM),但鸟类扑翼通常在 10Hz 以下。
- 空间自由度限制:传统的平面连杆会导致机翼轨迹单一,缺乏仿生运动的灵活性。
- 结构疲劳:高频振动对齿轮和关节的应力要求极高。
方法论详解:空间机构与动力链设计
1. 二级减速逻辑
作者设计了一套减速比为 31.5 的二级齿轮组。为了平衡强度与重量,一级主动轮采用碳钢,而大直径从动轮则采用 POM (聚甲醛) 材料以降低损耗与噪音。
2. 空间曲柄摇杆 (The Core)
不同于传统的平面四杆机构,该设计引入了球头连杆。球副(Ball Joint)保留了三个旋转自由度,使得曲柄的旋转运动能平滑地转化为机翼垂直平面的变速往复运动。
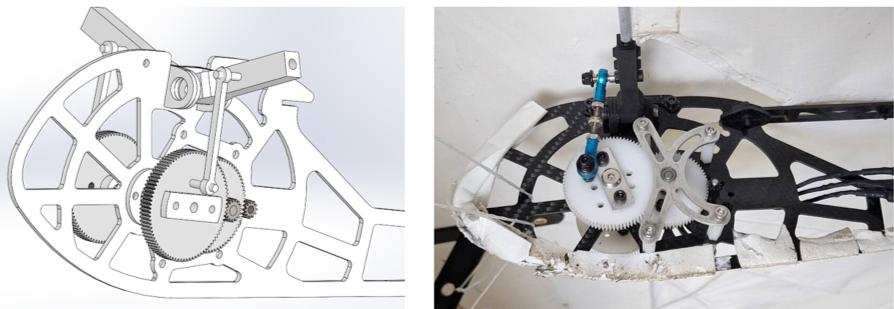 图 1:扑翼机构的整体样机模型,可见减速组与翼关节的紧凑布局
实验与结果分析
有限元分析 (FEA)
通过 ANSYS 对关键部件进行“体检”:
- 翼关节:应力集中在球头安装孔处(0.247 MPa),由于采用了碳纤维材质,其刚度表现极佳,变形量微乎其微。
- 齿轮组:最大形变(0.366 mm)出现在啮合面上,符合碳钢与 POM 组合的弹性模量预期。
运动学特性 (Kinematics)
在 Adams 环境下,研究团队获取了精确的位移曲线。翼尖轨迹呈现出完美的周期性,扑翼幅度锁定在 [-18.55°, 23.29°]。这种非对称的扑动设计(上反角略大)旨在提高飞行器的自恢复稳定性。
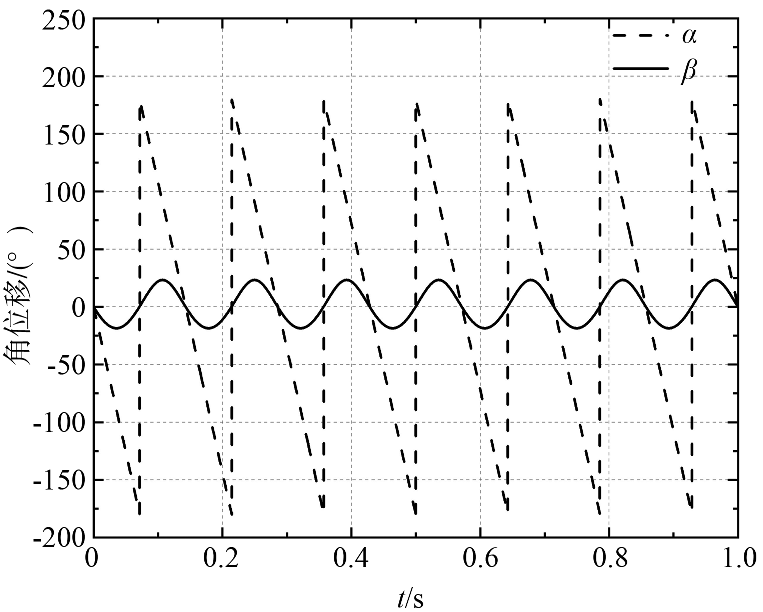 图 2:曲柄转角与扑翼幅度角的实时相位关系图,验证了运动的周期齐次性
深度洞察与总结
这项工作的价值在于其机械结构的工程落地性。通过公式推导与建模修正的反复迭代,作者成功将复杂的仿生需求解构为可加工、可计算的标准机械元件组合。
局限性分析: 尽管结构稳定,但在高速飞行时的气动耦合 (Aeroelasticity) 尚未在本次纯机械仿真中完全体现。未来的研究若能结合实时变频控制策略,该飞行器在复杂风场下的表现将更具想象空间。
Takeaway: 空间曲柄摇杆机构通过球副解放了自由度,是解决仿生机构“灵活而不失稳”的关键路径。