
E-Flap:突破扑翼机器人载荷极限,510g 机身托起“感知之重”
Design of the High-Payload Flapping Wing Robot E-Flap
本文介绍了一种名为 E-Flap 的新型仿鹰扑翼机器人,由于其独特的超轻量化结构与气动优化,该机器人自重仅为 510g,却能实现高达 100% 的有效载荷(520g)。该系统集成了 Linux 级别的计算能力和事件相机支持,并在室内外数百次飞行实验中验证了其卓越的稳健性与机动性。
TL;DR
研究人员开发出了一款受鹰启发的扑翼机器人 E-Flap。它打破了传统扑翼机“动力强、载荷弱”的僵局,以 510g 的身躯实现了 100% (520g) 的有效载荷比。这意味着它不仅能飞,还能带上昂贵的 Linux 运算端、深度相机和传感器套件,在 2 m/s 的极低速下完成复杂的环境感知与交互任务,累计完成 100 余次飞行验证。
1. 背景定位:扑翼机的“感知困境”
在无人机领域,扑翼机(Ornithopter)一直以安全、安静、抗碰撞著称。然而,该领域存在一个尴尬的鸿沟:
- 微型系统(如 Robobee):虽然能在实验室起舞,但连一颗小电池都带不动。
- 大型系统(如 Robird):虽然力量大,但通常像客机一样需要高速飞行才能维持升力,无法在封闭空间实现低速悬停或环境交互。
E-Flap 的出现填补了这一空白。作为 GRIFFIN 项目的前哨工作,它的设计初衷即为:为扑翼机装上“大脑”和“手臂”。
2. 核心技术:机械与气动的双重飞跃
2.1 气动弹性机翼与翼型弯曲 (Camber)
E-Flap 采用了总翼展达 1.5m 的双椭圆对称机翼。研究团队通过 CFD(计算流体动力学)模拟发现,扑翼在下行冲程(Downstroke)中产生的扭矩极大(峰值约 6.5 Nm)。
作者提出了一个关键的改良:翼型弯曲 (Camber)。通过在机翼骨架前端引入曲率,不仅能够最大化升力系数,还能增加翼面蒙皮的张力,减少皱褶带来的阻力(Parasitic Drag)。
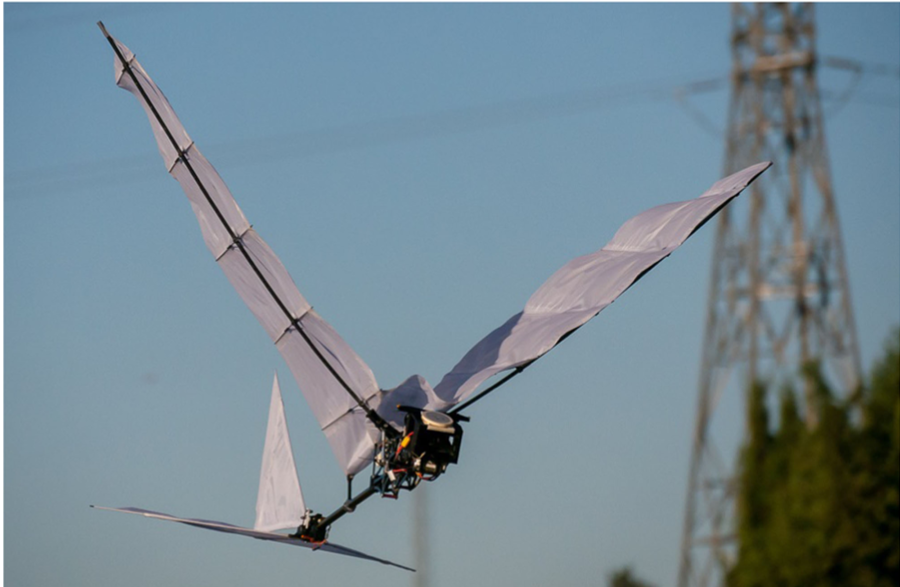 E-Flap 实物及核心技术参数:5.5Hz 的最高扑动频率与 1.5m 的广阔翼展。
2.2 极致轻量化的电子内核
对于扑翼机来说,每一克重量都极其宝贵。E-Flap 开发了一块仅 10g 的定制 PCB 载板,却实现了“双脑架构”:
- STM32 微控制器:负责毫秒级的底层驱动与姿态控制。
- NanoPi 四核计算机:运行 Linux,为事件相机等高级视觉算法预留了巨大的算力空间。
3. 实验验证:从室内走廊到户外荒野
3.1 飞行包络线 (Flight Envelope)
实验显示,E-Flap 在携带 170g 核心载荷的情况下,展示了极宽的飞行范围:
- 速度区间:从慢如人信步(2 m/s)到快速追逐(6 m/s)。
- 爬升性能:实现了高达 50° 的俯仰角,在复杂地形下的垂直机动性拉满。
 有无弯曲(Cambered vs Flat)的轨迹对比:弯曲机翼显著提升了爬升斜率。
3.2 强悍的机动性
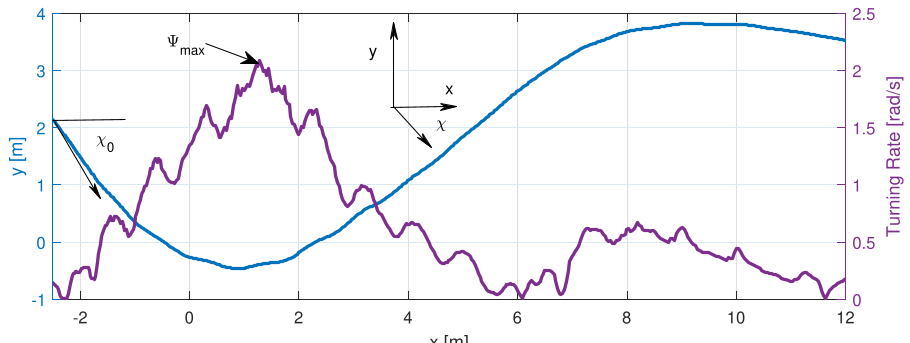
通过对尾翼(Tail)的高频偏转控制,E-Flap 的最大转弯角速度达到了 2.08 rad/s。这种灵活的航向控制使其能够胜任狭窄室内的导航任务。
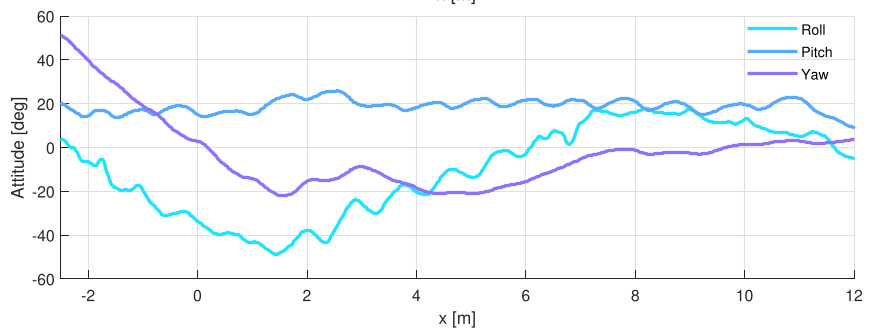 横向操纵性测试:展示了机器人在连续弯道中的航向跟踪能力。
4. 知行合一:未来的机械鸟
E-Flap 不仅仅是一个实验原型,它的结构设计大量采用标准实验室设备制备,具有极强的可复制性。
局限性分析: 尽管载荷能力惊人,但目前 E-Flap 的滚动控制(Roll)还高度依赖于偏航(Yaw)的耦合,未来需要加入更精细的横向操纵模块(如改变机翼不对称冲程)。
深度见解: 该研究真正的价值在于它证明了**载荷比(Payload Ratio)**才是扑翼机器人走向实用化的“圣杯”。有了这 520g 的载荷空间,我们终于可以讨论在扑翼机上进行端到端的深度学习推理,或者像老鹰一样利用机械臂掠过水面抓取物体,这标志着扑翼机正从“玩具演示”真正进化为“空中机器人平台”。
总结
E-Flap 的成功不仅在于它“飞得像鸟”,更在于它能“像鸟一样思考并承重”。这不仅是航空动力学的胜利,更是嵌入式硬件与模块化机械设计的结晶。