
捕获大气中的“幽灵”:塔影效应对风速测量的深度干扰分析
Identification of Tower Wake Distortions Using SonicAnemometer and Lidar Measurements
本文通过 XPIA 实验场数据,详细研究了 Boulder 大气观测塔(BAO)结构对风速观测产生的尾流干扰。利用安装在塔架相反方向的超声风速仪(Sonic Anemometers)及激光雷达(Lidar)对比,定量分析了塔影效应(Tower Shadow)对风速、风向和湍流动能(TKE)测量精度的影响。
TL;DR
即使是号称“开放式格栅”的气象观测塔,也会在其下游产生巨大的测量误差。本文通过 300 米高的 BAO 塔实验证明,塔架尾流(Wake)会导致观测风速腰斩(50% 降幅),并让湍流动能(TKE)激增 10 倍。研究给出了针对不同测量指标的“数据禁区”范围,并提出利用激光雷达构建“虚拟塔”作为解决此类偏差的最终裁判。
1. 痛点:被忽视的结构干扰
在大气边界层(PBL)研究中,高耸的气象塔是安装传感器的标准载体。然而,物理学常识告诉我们:障碍物必然导致流场畸变。尽管研究人员努力通过长悬臂(Booms)将传感器伸向远方,但塔架本身的三角架结构依然会像一道墙,在迎风时产生阻挡,在背风时产生强烈的湍流尾流。以往的研究往往通过缩减风向范围来模糊处理,但对于风力发电所需的精确风资源评估和高阶湍流物理建模来说,这种处理方式过于简单粗暴。
2. 实验方案:对冲测量与虚拟塔
为了精准界定这个“干扰区”,作者利用了 2015 年在科罗拉多州进行的 XPIA 实验。
- 硬件对冲:在 BAO 塔的六个高度层上,每一层都成对安装了两个超声风速仪,分别指向西北和东南。这意味着无论风从哪吹,总有一个在“前面”接收干净的空气,另一个在“后面”吃尾流。
- 激光雷达裁判:引入了连续监测的 WINDCUBE 激光雷达和三台同步扫描雷达。雷达可以在距离塔架几十米的地方通过光束交汇测量风速,完全不受物理塔架的流体力学干扰,形成了完美的基准值。
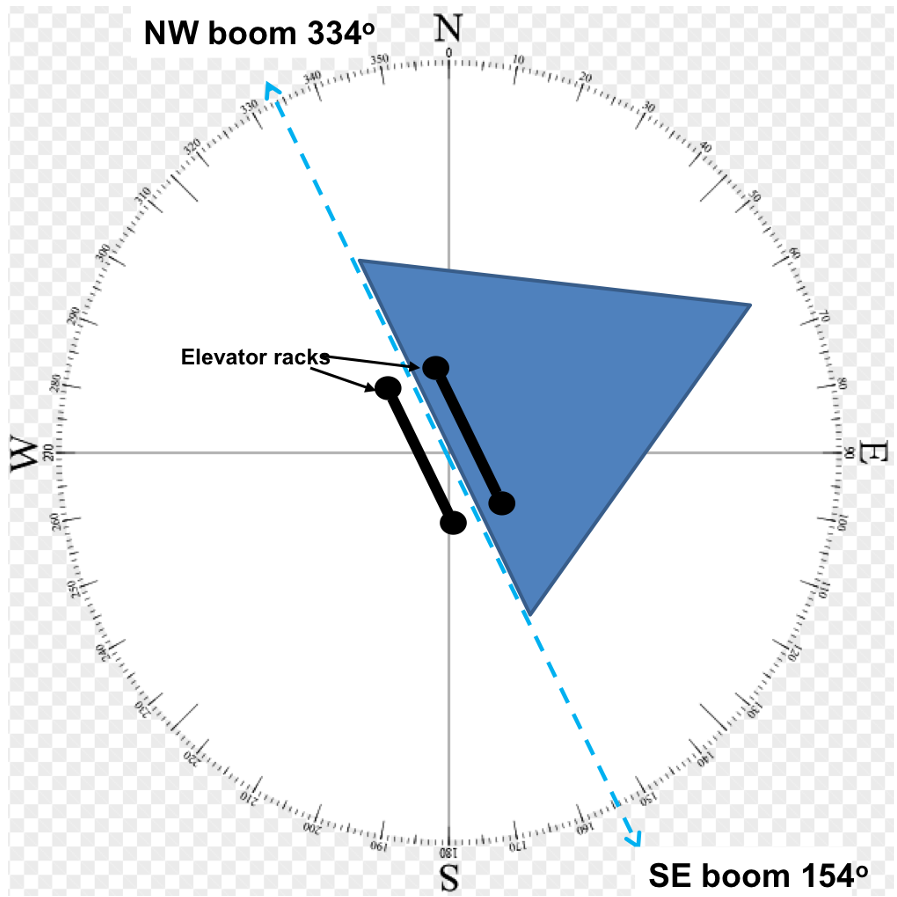 图 1:BAO 塔俯视图与传感器布局,展示了当风向变化时,某个支架如何陷入塔架的影区。
3. 方法论:如何界定“干扰边界”?
作者不仅对比了平均风速,还深入分析了决定系数 (R²)。
3.1 速度亏损与增益
当风速仪处于尾流中心时,由于塔架的动能耗散,测得的风速显著降低。有趣的是,在尾流区的边缘,作者还观测到了大约 5% 的风速加速效应。这可以用质量守恒规律解释:气流在撞击塔身时,由于受到挤压,会从两侧加速绕行。
3.2 湍流的“放大镜”
相比于风速的线性减少,湍流动能(TKE)对塔影的敏感度极高。实验发现,在尾流区,TKE 的测量值会产生一个数量级以上的虚假增长。这意味着,如果你在塔架顺风向研究大气湍流,你看到的可能不是大气的自然波动,而是塔架钢梁产生的人工旋涡。
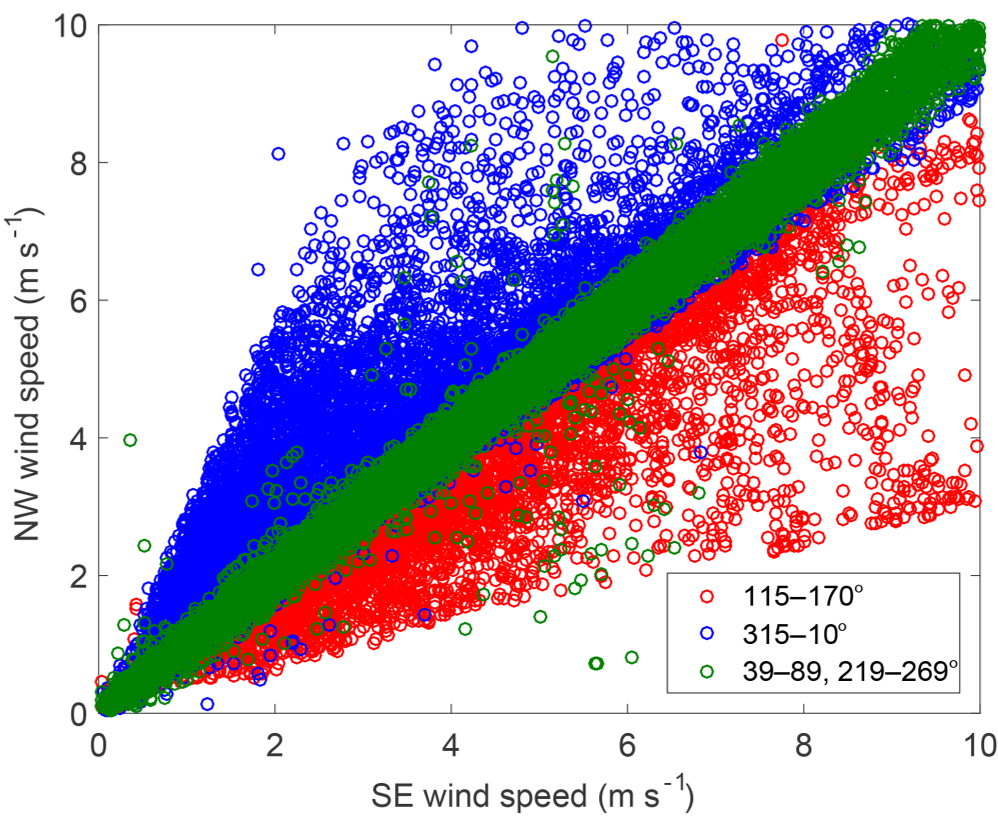 图 2:不同风向扇区下,西北支架与东南支架的风速测量值一致性对比。红色和蓝色点展示了严重的尾流偏差。
4. 核心洞察:非对称性与风向偏转
研究中一个非常重要的发现是非对称性。由于 BAO 塔是等边三角形结构,支架并不是对称安装在顶角上的。这种几何上的非对称导致:
- 风从东侧绕过塔架对传感器的偏转影响,大于风从西侧绕过的影响。
- 即便在自由流场区,风向也会产生 10° 左右的正弦波式偏差。
这种现象揭示了一个深刻的教训:不要相信单点风向测量。 作者建议,当塔架两侧都有传感器时,应该取两者的平均值作为风向基准,因为偏转效应往往在两侧是方向相反的,可以相互抵消。
5. 实验结论与数据清洗指南
通过对 3 个月数据的统计,作者为 BAO 塔这类三角塔给出了避坑指南:
- 界定扇区:对于平均风速,需剔除约 55° 宽度的尾流扇区;对于 TKE,此范围需扩大到 75° 以上。
- 时间平均效应:增加平均间隔(如从 2 分钟变到 20 分钟)可以缓解风速亏损的峰值(因为瞬时尾流被平均了),但无法消除风向偏转,后者是固有的稳态受力特征。
- 少量剔除策略:如果一个 2 分钟的样本中只有不到 5% 的时间处于尾流,其平均风速误差尚可接受;但如果追求高精度,只要包含一点尾流,其 R² 就会直线下降。
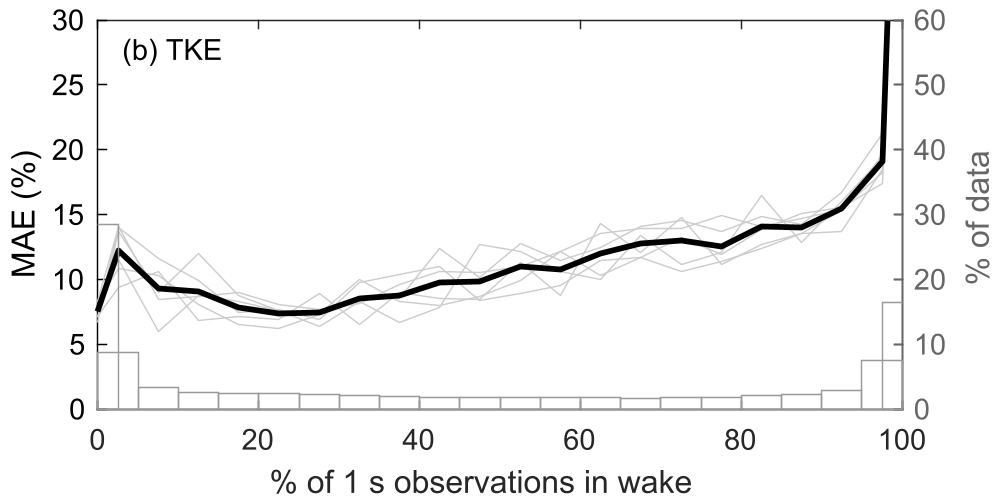 图 3:不同百分比尾流覆盖下的平均绝对误差(MAE)变化。
6. 总结
这篇论文不仅是针对 BAO 塔的工具手册,更是对气象领域的一个警示:硬件的物理存在即干扰。 随着激光雷达技术的成熟,未来的气流观测应该更多地依赖“虚拟塔”技术,或者在建塔之初就通过精确的 CFD 模拟预测出每个支架的“致盲区”。只有看清了塔架背后的“幽灵”,我们才能捕捉到真实的大气规律。