
人形机器人进军手术室:全球首例活体胆囊切除术的深度技术解析
In vivo feasibility study of humanoid robots in surgery
本文报告了人形机器人执行微创辅助手术的全球首次体内可行性研究。研究团队开发了一套基于通用人形机器人(Unitree G1)的腹腔镜远程操作框架,通过运动学控制实现了非主动驱动的手术器械操作,并成功在猪活体模型上完成了胆囊切除术(Cholecystectomy)。
TL;DR
加州大学圣迭戈分校(UCSD)的研究团队实现了一个科幻般的里程碑:让一个通用的 Unitree G1 人形机器人 走上手术台,操作人类医生使用的标准手动腹腔镜器械,并在活猪身上成功完成了两例胆囊切除手术。这标志着手术机器人正从“专用昂贵设备”向“通用类人助理”转型。
痛点深挖:为什么我们需要“像人”的手术机器人?
虽然以 da Vinci (达芬奇) 为代表的系统已经统治了手术室多年,但它们存在三个显著痛点:
- 空间侵占:这些庞然大物需要对现有的手术室布局进行大规模改造。
- 软硬件耦合:你必须买他们昂贵的配套耗材和器械,无法使用标准的低成本手术工具。
- 多功能性缺失:达芬奇只能做手术,没法下手术台去帮病人翻身或搬运物资。
由于人类手术室是基于“人类医生”的体型和工具设计的,人形机器人(Humanoids) 理论上能最完美地契合现有基础设施,通过“通用性”大幅降低医疗成本。
方法论详解:如何让机器人学会“杠杆运动”?
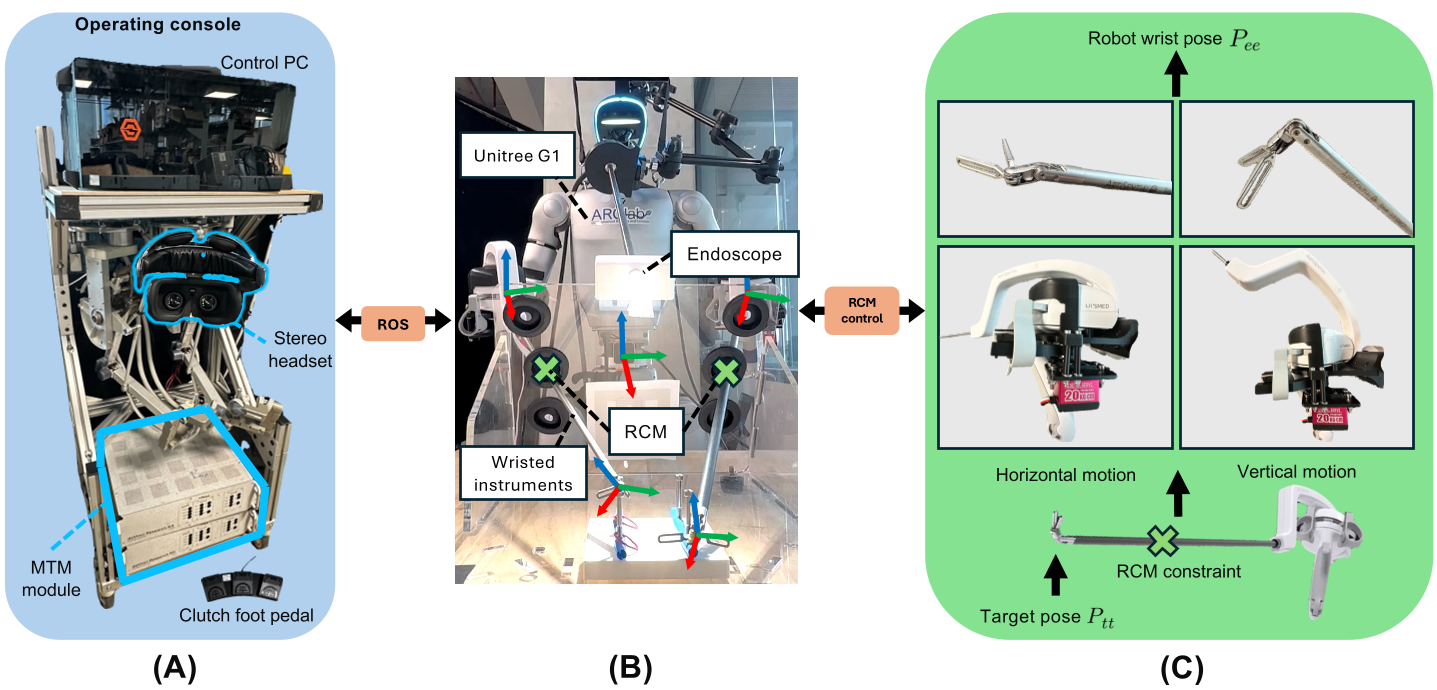
在腹腔镜手术中,器械必须通过一个小切口(Trocar)进入体内,切口处被称为 远端运动中心 (Remote Center of Motion, RCM)。器械必须以此为支点转动,否则会撕裂病人的切口。
1. 逆向映射控制 (Inverse Mapping Control)
为了实现这一目标,作者没有选择机械约束,而是开发了一套复杂的动力学模型。他们将人形机器人的腕部(Wrist)Pose 建模为一种逆向变换。系统需要实时计算:当远程操作者想要在体内移动刀尖 时,机器人的手腕应该如何在外摆动,才能既保证切口位置 不动,又能实现目标角度。
2. 扩展动力链 (Extended Kinematic Chain)
研究的一个 Insight 在于:他们并没有给机器人装上机械手,而是直接握持了 ArtiSential 的手动腕式器械。这是一个完全被动的机械反馈工具,通过人形机器人手指的微小控制(借助伺服电机接口)来操作器械的张合和弯转。
实验与结果:从实验室到手术室
研究通过三个维度展示了其有效性:
1. 运动精度
在台式测试中,人形机器人展现了亚毫米级(~1.3mm)的直线跟踪精度。虽然在曲线运动中因为 RCM 的杠杆放大效应存在约 10mm 的径向偏差,但这已足以应对基础解剖任务。
2. 用户研究 (Dry Lab)
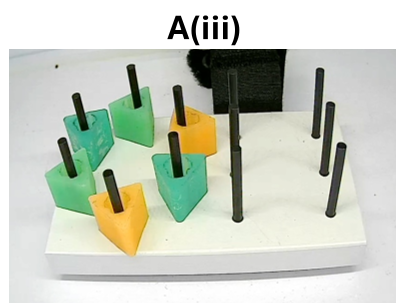
在 FLS(腹腔镜手术基础模型)的套圈任务中,经验丰富的医生在人形机器人平台上的表现远优于纯手动操作。
- FLS 评分:人形机器人 (85.39) > 手动操作 (70.47)。
- 虽然相比 da Vinci Xi (97.67) 仍有差距,但其性价比和通用性优势明显。
3. 活体猪手术
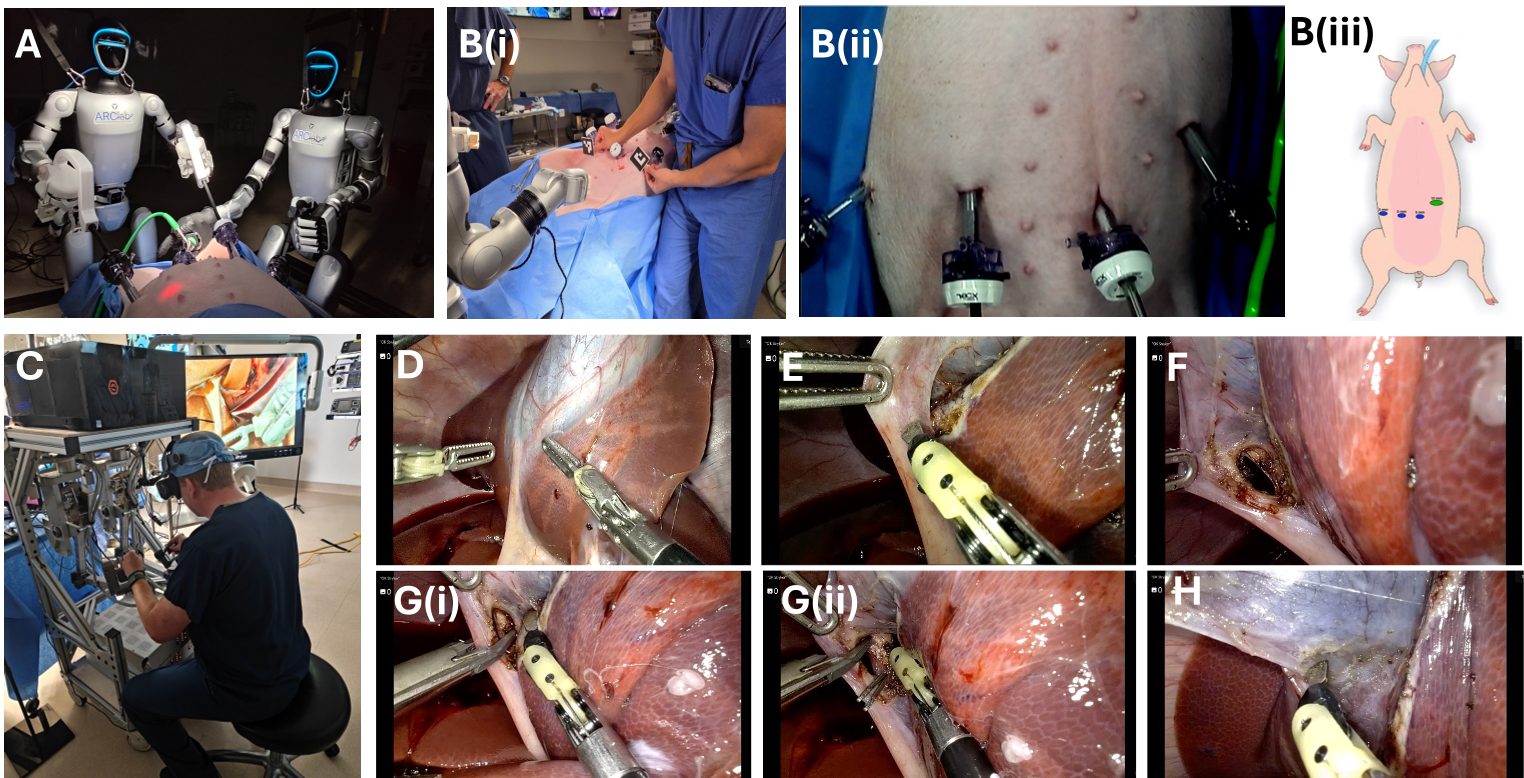
这是整篇论文的“重头戏”。在真实的 OR 内部,机器人成功提取了猪的肝囊三角区,完成了关键视角的暴露(Critical view of safety),并进行了电切分离。
- Case 2 活跃时间:仅用 31 分钟,展示了人形机器人极高的临床潜力。
深度洞察:我们离“机器人医生”还有多远?
尽管突破巨大,作者也冷静地指出了几个致命缺陷:
- 延迟问题:系统端到端延迟约 156ms,这在手术中会造成明显的回馈滞后感。
- 热管理与力矩:Unitree G1 在长时间高强度操作中会出现过热,且力量生成有限。
- 无菌化障碍:目前人形机器人缺乏自动消毒能力,手术中只能靠塑料薄膜和手套层层包裹,这影响了精密的运动感知。
总结
这项工作打破了“手术机器人必须是专用螃蟹爪”的思维定式。人形机器人凭借其与人类相似的运动范围和更低的成本,有望在资源受限的环境下普及高端微创技术。未来的手术室里,可能是一个机器人上午在搬运药耗,下午洗手消毒后,跨行充当外科助手的“斜杠专家”。