
Meta-causal Learning:反事实推理开启单域泛化的“模拟-分析-减少”新范式
Meta-Causal Learning for Single Domain Generalization
本文提出了名为 Meta-causal Learning 的单域泛化(Single Domain Generalization)框架,核心采用了“模拟-分析-减少”的新范式。通过元因果学习推断域偏移(Domain Shift)的内在原因,并在多个基准测试(如 Digits, CIFAR10-C, PACS)上取得了 SOTA 性能。
TL;DR
在仅有一个源域可供训练的情况下,如何让模型能泛化到从未见过的多个目标域?本文提出了一种元因果学习 (Meta-causal Learning) 方法,不再盲目地通过数据增强“广撒网”,而是通过反事实推理去“理解”域偏移的原因,并动态调整特征对齐策略。该方法在 Digits 和 CIFAR10-C 等挑战性任务中显著超越了现有的 SOTA 方法。
1. 痛点:盲目的分布扩张
单域泛化(Single Domain Generalization, SDG)是深度学习中的硬骨头。由于训练时只有一个源域的数据,模型极易过拟合于该域的特定属性(如光照、背景、角度)。
传统做法(如 M-ADA, PDEN)通常采用数据增强:尽可能多地生成变体,希望覆盖未来的测试场景。但这种方法存在两个缺陷:
- 被动性:模型只是被动接受更多样的数据,不知道为什么这些数据存在差异。
- 非针对性:当测试集的偏移(Shift)类型超出了增强范围,性能会迅速崩塌。
2. 核心直觉:像人类一样去“推理”偏移
作者提出了一个非常有物理直觉的范式:模拟-分析-减少 (Simulate-Analyze-Reduce)。 其逻辑是:如果我能模拟出一种偏移,并学会分析这种偏移背后的因果逻辑,那么在测试阶段遇到真实的域偏移时,我也能快速推断出“这次偏移主要是由什么引起的”,从而定点清除。
3. 方法论详解:因果图与反事实推理
本研究最精彩的部分在于其构建的因果图 (Causal Graph) 和反事实干预 (Counterfactual Intervention)。
3.1 架构深度拆解
模型主要由四个部分组成:数据变换、反事实推理、因子感知对齐、基础分类模块。
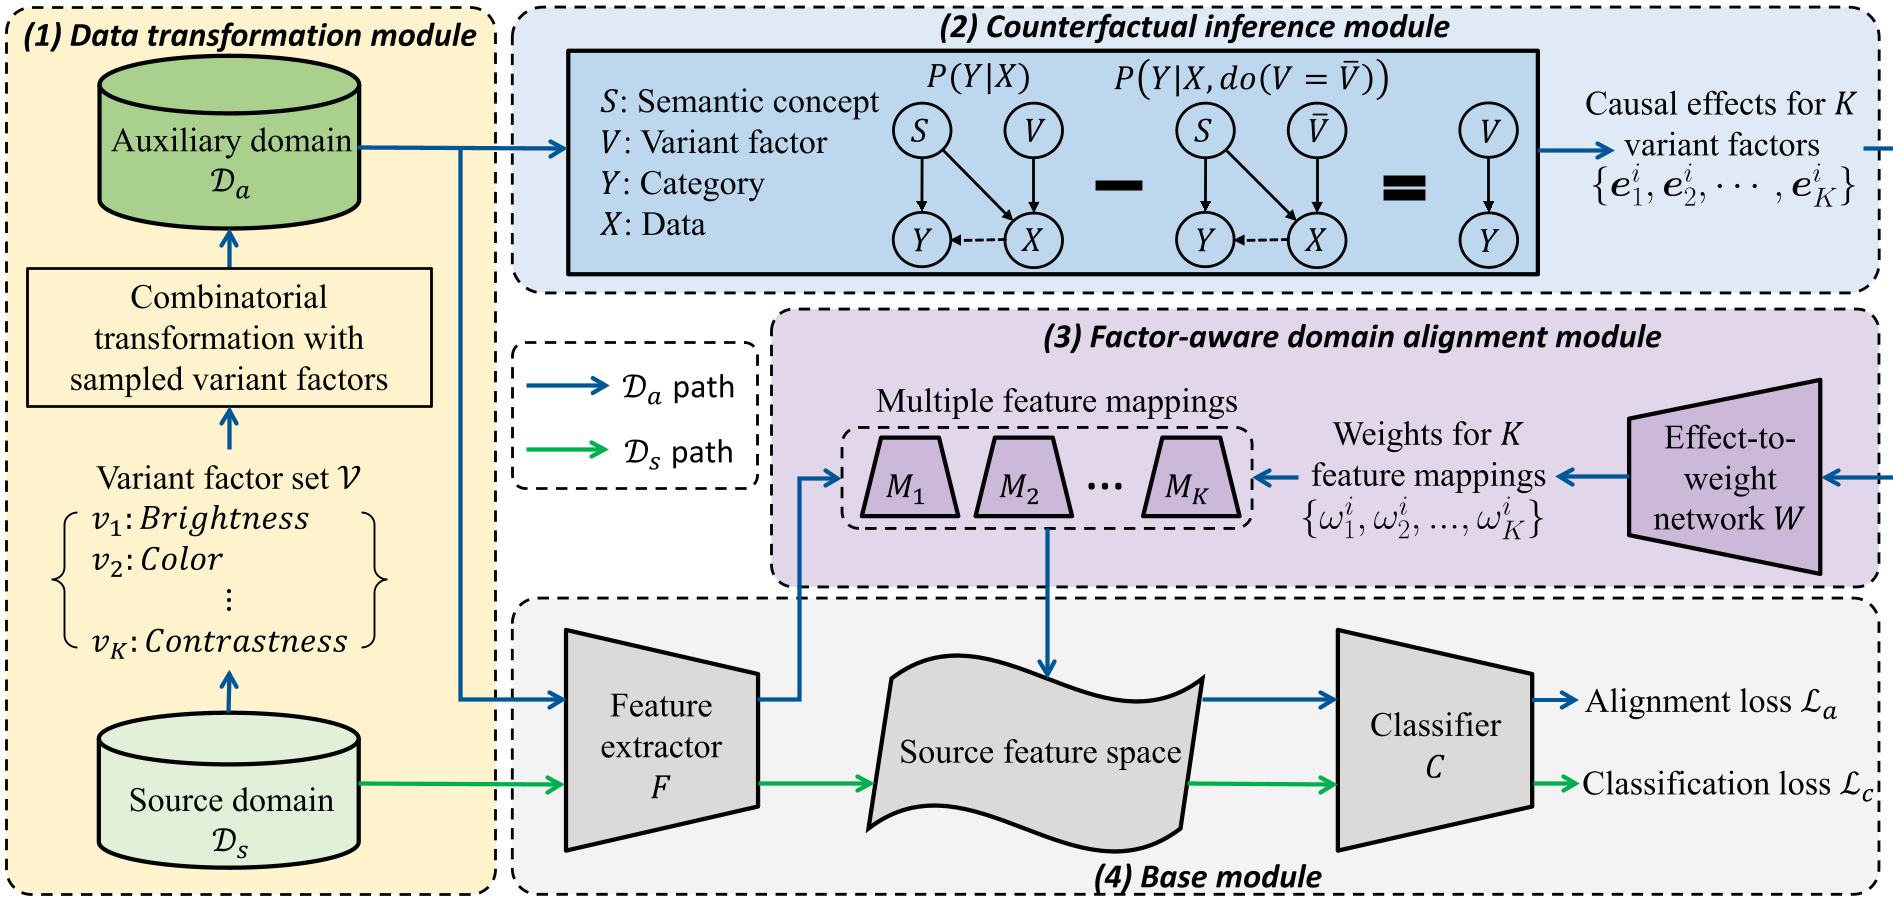
- 因果建模:将图像分解为语义属性(Semantic, )和变体因子(Variant, )。语义属性决定类别 (), 和 共同决定图像 ()。
- 反事实推理 (分析阶段):为了理解某个变体因子 (如亮度)对模型判断的影响,作者做了一个实验:如果没有这个亮度变化,结果会怎样?通过在潜空间进行
do-operation干预,比较原结果与干预后结果的差异,得出因果效应 (Causal Effect)。
3.2 因子感知对齐 (减少阶段)
模型包含 个特征映射(Mapping),每个映射对应处理一种特定的偏移原因。
- Effect-to-Weight Network:将上一步推断出的因果效应转化为权重系数。
- 如果推断出当前图片主要是因为“曝光过度”导致的偏移,模型会自动增大处理“对比度/亮度”映射的权重。
4. 实验与结果:面对极端环境的强悍表现
4.1 关键战绩分析
在 CIFAR10-C(受腐蚀的 CIFAR 数据集)上,随着干扰等级从 Level 1 提升到 Level 5,本文的方法优势越来越明显。
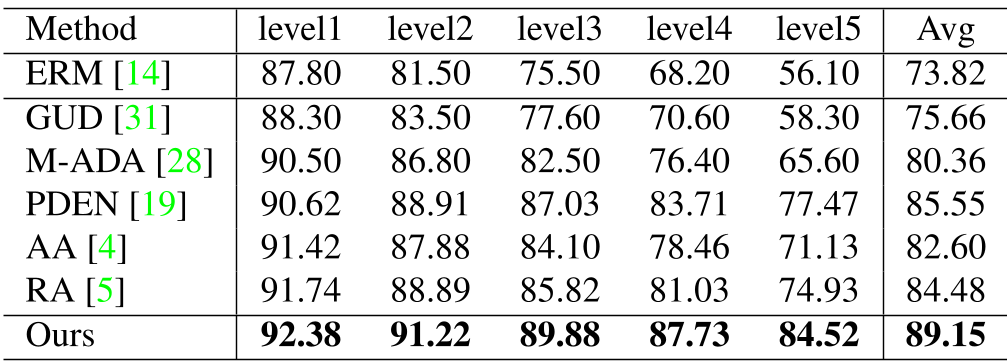
在最严苛的 Level 5 干扰下,本文方法达到了 84.52% 的准确率,远超 Baseline (56.10%) 和之前的顶尖方法 PDEN (77.47%)。
4.2 可视化洞察
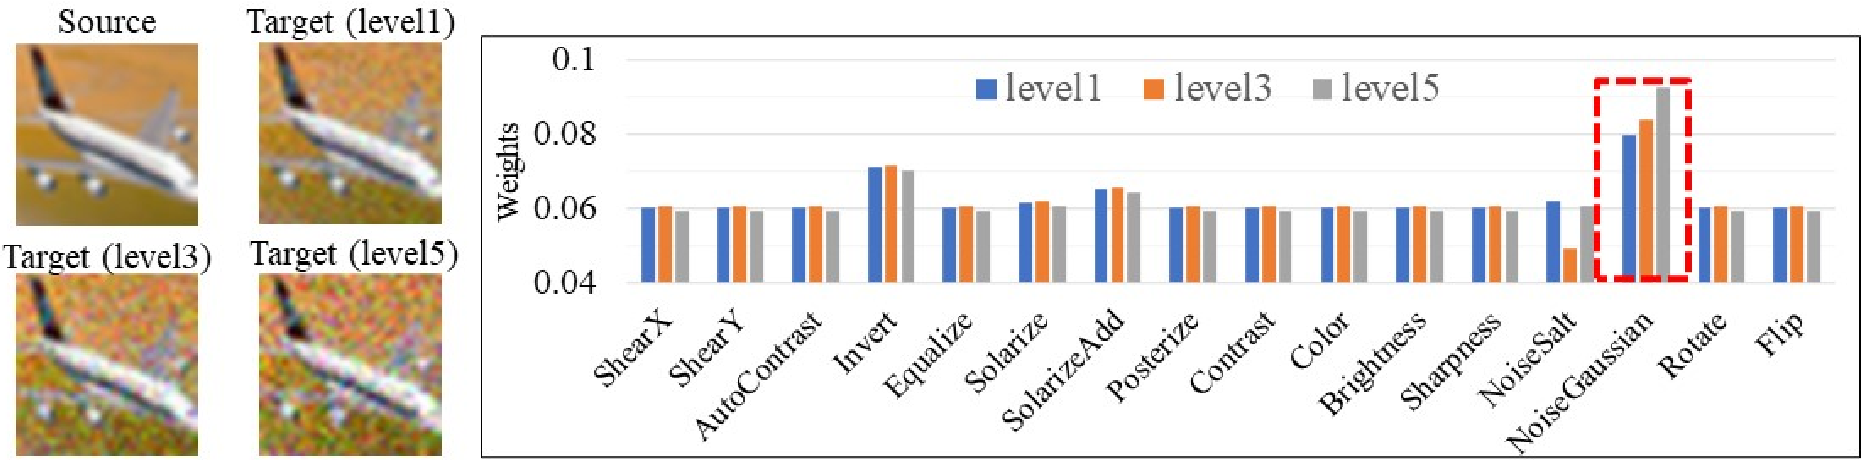
作者展示了推理权重的变化过程。当输入受 Gaussian Noise(高斯噪声)干扰且干扰程度逐渐加强时,模型推断出的针对该因子的权重也随之线性增加(见下图)。这完美验证了模型确实“定位”到了偏移的原因。
5. 深度总结:未来的启示
Meta-causal Learning 最大的贡献在于它将因果发现从理论层面拉向了工程落地。
- 优势 (Takeaway):它赋予了模型一种“自检”能力。模型不再是黑盒输入输出,而是能告知开发者:“我认为现在的性能下降主要是由于光照偏移引起的”。
- 局限性 (Limitations):目前该方法依赖于预定义的变体因子集合(14-16 种)。如果实际偏移是由某种未定义的因子(如全新的艺术风格)引起的,模型的性能可能会受限制。
- 未来展望:如何将该方法与大模型(Foundation Models)结合,利用语言模型自动生成变体因子描述,或是将其应用到自动驾驶等对 Distribution Shift 极度敏感的场景,将是非常有价值的方向。