
MPC 赋能:突破构网型变流器电流饱和引起的暂态稳定性瓶颈
A Model Predictive Approach for Enhancing Transient Stability of Grid-Forming Converters
本文提出了一种基于模型预测控制 (MPC) 的增强策略,旨在提升构网型 (Grid-Forming, GFM) 变流器在故障后的暂态稳定性。该方法在变流器进入电流饱和模式时激活,通过动态优化校正相角跳变 (Phase Angle Jumps) 和有功功率参考值,引导系统快速回到稳态平衡点。
TL;DR
随着新型电力系统对构网型 (GFM) 技术的需求日益增长,变流器脆弱的过流能力成为了制约系统稳定性的“阿喀琉斯之踵”。本文提出了一种基于 模型预测控制 (MPC) 的轨迹校正策略,当 GFM 因故障后电流饱和而面临失步风险时,MPC 通过最优化的相角校正和功率参考调整,强制将系统拉回稳定区,显著提升了临界切除时间 (CCT),并有效解决了模式切换带来的振荡难题。
痛点深挖:电流饱和——GFM 稳定性的“杀手”
传统的同步发电机 (SG) 具有极强的短时过载能力,而基于功率电子的 GFM 变流器则不同。为了保护开关管不被烧毁,必须引入电流参考值饱和 (Current Reference Saturation, CRS)。
然而,一旦进入饱和模式,变流器对外注入的有功功率 将大幅下降,且高度依赖于电网强度。在等面积定则 (Equal Area Criterion) 的视角下,这意味着减速面积 (Deceleration Area) 的急剧萎缩。如果故障持续时间稍长,APC 角(有功功率控制角)就会冲出不稳定极限,导致系统失步。
核心直觉:如何“掰回”运行轨迹?
作者观察到,尽管饱和模式限制了电流幅值,但我们仍然拥有调整电流相位和有功功率参考值的自由度。
1. 架构解析
提出的控制框架在传统的双闭环(电压/电流环)之上增加了一个 MPC 层。
 图 1:集成 MPC 策略的 GFM 控制结构(紫色部分为新增控制模块)
2. 数学推导与控制逻辑
MPC 的目标函数旨在最小化 APC 角与稳态平衡点 (SEP) 之间的偏差: 约束条件不仅包括了离散化的摇摆方程 (Swing Equation),更核心的是引入了一个二元变量 来表征系统在“电流饱和”与“正常模式”之间的状态切换。这种建模方式能够让 MPC 预知未来的饱和状态,从而提前做出响应。
关键技术:模式振荡的抑制
故障恢复期间,变流器往往会在饱和与不饱和之间反复横跳(Mode Oscillations),这会产生高频电流干扰。作者提出了一种强制饱和 (Forced Saturation) 判据:只要 APC 角未回到安全阈值以下,就强制维持饱和模式。这虽然牺牲了一点点暂态性能,但极大增强了控制器的鲁棒性。
实验与结果分析
强/弱电网下的卓越表现
在仿真实验中,作者对比了原始控制、频率限制策略 (Strategy B) 和 功率补偿策略 (Strategy C)。
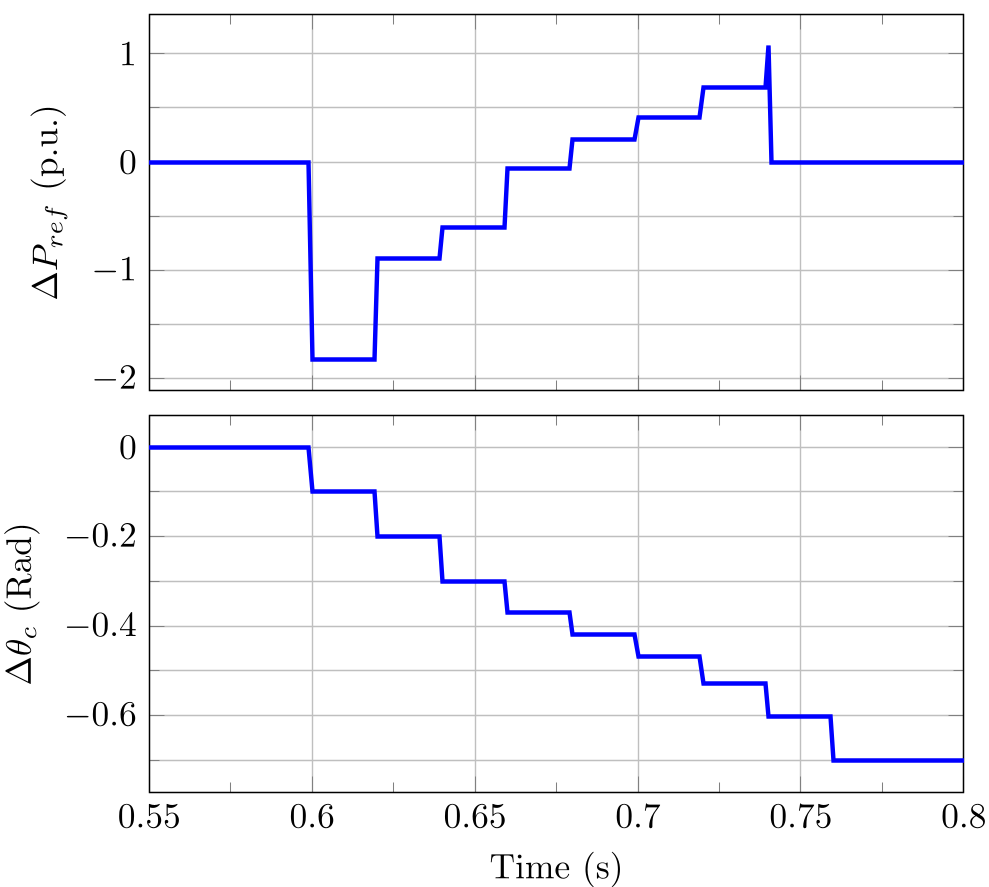 图 2:强电网条件下不同策略的 APC 状态轨迹对比
- 原始策略:在故障切除前就已失步(进入红色危险区)。
- Strategy B/C:虽然延缓了失步,但由于故障后的减速面积不足,最终依然无法收敛。
- 本文 MPC 方案:通过 的瞬时校正,迅速减小了 APC 角,确保系统稳稳地停留在绿色安全区。
敏感性与鲁棒性
针对不同的故障电压残余和负载水平,MPC 方案展示了极高的 CCT 稳定性(约 770ms)。即使电网阻抗估计存在 10% 的误差,该控制器依然能保持稳定的收敛性能。
深度洞察与总结
本文的价值在于从控制自由度的角度重新审视了 GFM 的稳定性问题。
- 传统思维倾向于“堵”:限制频率、增加阻抗。
- 本文思维在于“导”:利用 MPC 的预测能力,在饱和约束的边界内寻找最优的注入相位。
局限性:混合整数非线性规划 (MINLP) 的计算开销虽然在文中通过减小搜索空间得到了优化,但在大规模多机系统中,实时求解多维 MPC 的通信延迟和算力需求仍是工程落地的主要障碍。
展望:未来可以将该方法与数据驱动的神经网络控制器结合,利用离线训练的策略网络替代在线最优化求解,从而进一步提升其实时性。