
主导反馈系统的模型降阶:如何精准捕捉“振荡”的灵魂?
Model reduction of dominant feedback systems
本文提出了一种针对主导反馈系统(Dominant Feedback Systems)的模型降阶框架。该方法结合了主导理论(Dominance Theory)与经典的平衡截断(Balanced Truncation)技术,旨在简化具有高维线性组件及低维非线性反馈的大规模系统,并成功在生物振荡器 Goodwin 模型上实现了 SOTA 级别的行为保持。
TL;DR
在复杂的自然界和工程系统中,许多系统并不只是乖乖地待在平衡点,而是不断地切换或振荡(如生物钟、神经元放电)。传统的模型降阶(Model Reduction)在处理这些系统时往往会丢失这些关键的“非平衡动力学”特征。本文提出了一种基于 Dominance Theory(主导理论)的方法,证明了即使是大规模的线性系统缩减后,只要满足特定的微分小增益条件,依然能完美复现原系统的极限环和多稳态行为。
背景定位:这是模型降阶领域从“稳定性保持”向“行为特性保持”迈进的重要一步,属于控制理论中非线性系统简化的前沿突破。
核心痛点:为什么“稳”还不够?
经典的平衡截断(Balanced Truncation)技术非常成熟,但它主要关注 稳定性,即系统受到扰动后如何回到平衡点。然而,在研究合成生物学里的生物振荡器(如 Goodwin 模型)时,我们不仅关心它是否稳定,更关心它是否能产生节奏一致的振荡。
如果仅仅使用传统的线性降阶,简化后的系统可能会丢失这种“振荡的定性特征”,变成一个死气沉沉的稳定平衡点。
理论直觉:主导性(Dominance)的魅力
作者给出的药方是 p-主导性 (p-dominance)。其物理直觉非常精妙:
- 0-主导性:对应收缩动力学(Contractive Dynamics),系统最终会收敛到一个点。
- 1-主导性:系统行为被限制在 1 维流形上,通常表现为多个平衡点(多稳态)。
- 2-主导性:系统行为被限制在 2 维平面内,典型的表现就是出现极限环(Limit Cycle)。
作者的思路是:如果原系统是 2-主导的,只要我们减小降阶带来的误差,使降阶后的模型依然满足 2-主导性,那么“振荡”这个灵魂特性就被保住了。
方法论:分解与微分增益
算法流程(Algorithm 1)分为以下几步:
- 系统分解:将线性大系统 分解为 p-主导的部分和 0-主导(收缩)的部分。
- 局部简化:仅对 0-主导部分应用经典的平衡截断。
- 误差评估:计算误差系统的 范数。
- 全局闭环:通过微分小增益定理(Theorem 9)验证整个反馈系统的闭环主导性。
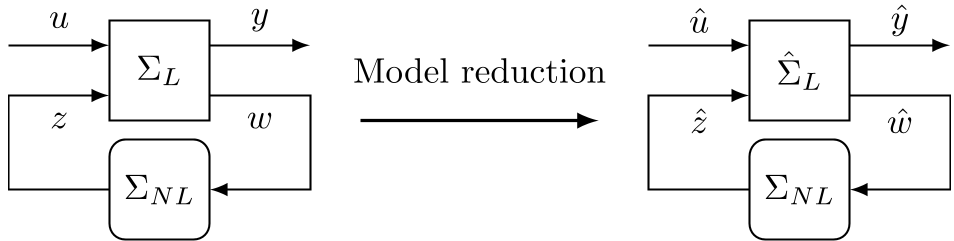 图 1:原始系统(左)与降阶模型(右)的反馈分解示意图。核心在于保持 与 的反馈主导性。
实验验证:Goodwin 模型的“瘦身”
作者以 11 阶的 Goodwin 生物振荡器为例。该系统描述了细胞内酶合成的负反馈调节过程。
- 降阶目标:将其从 11 阶降至 4 阶、5 阶和 6 阶。
- 核心发现:即使降到 4 阶,系统依然通过了 2-主导性检测(见图 7 的 Nyquist 判据)。这意味着简化模型依然能准确产生振荡。
 图 2:不同阶数降阶模型的时域响应对比。可以看到随着阶数增加(r=6),输出几乎与原系统重合(Solid Line),且均保持了振荡形态。
深度洞察
这篇文章最强大的地方在于它提供了一个先验误差限 (A Priori Error Bound)。通过公式 (21),工程师可以提前知道:我要把误差控制在多小,才能保证我的简化芯片或简化生物电路不会从“振荡模式”变成“死机模式”。
局限性:目前该框架对非线性部分 的阶数要求较低(通常假设是非线性静态映射或低维系统)。如果反馈部分本身也是高维强非线性,计算微分增益的难度将大幅增加。
总结
[Automatica 2021] 的这项工作不仅是数学上的技巧,更是对非线性系统本质的一种重新审视。它告诉我们,模型简化不一定要牺牲复杂的动力学行为,只要抓住了主导系统维度的“关键变量”,即使是简单的线性工具也能处理深奥的振荡现象。