
诺贝尔图灵挑战:打造科学发现的“自动驾驶”平台
Nobel Turing Challenge: creating the engine for scientific discovery
本文提出了“诺贝尔图灵挑战”(Nobel Turing Challenge),旨在到2050年开发出能够自主进行重大科学发现并获得诺贝尔奖水平认可的 AI Scientist 系统。该方法核心在于构建一个高度自治的 AI 引擎,通过大规模、无偏见的假设生成与实验验证,重塑科学发现的范式。
TL;DR
北野宏明(Hiroaki Kitano)教授在本文中正式提出了诺贝尔图灵挑战 (Nobel Turing Challenge):在 2050 年前创造出能独立赢得诺贝尔奖的 AI Scientist。相比于人类科学家,AI 具备无偏见的、超大规模的假设空间搜索能力,有望突破人类认知的边界,发现那些隐藏在超复杂非线性系统背后的科学真相。
历史回望:从哲学家到算法专家
长期以来,科学发现被视为人类智慧的最高体现。从波尔的“证伪主义”到库恩的“范式转移”,哲学家们试图拆解科学进步的逻辑。然而,正如 AlphaGo 在围棋领域的突破证明了“暴力搜索 + 深度学习”可以超越人类直觉,科学发现是否也能通过算法重构?
作者指出,目前的科学研究主要面临两大痛点:
- 人类认知局限 (Human Cognitive Limitation):人类倾向于在大脑能理解的范围内寻找答案,容易陷入局部最优解。
- 社会学约束 (Sociological Constraints):研究人员往往追求高影响因子的短期目标,忽视了那些看似低价值但可能是重大突破前提的节点。
核心逻辑:从“值驱动”到“探索驱动”
AI Scientist 的本质是无偏见探索 (Unbiased Exploration)。人类科学家通常根据现有价值判断来选择研究方向,而 AI 可以在整个假设空间中进行 Generate-and-Verify。
 图 1:AlphaGo 策略与科学发现空间的类比。AI Scientist 需要在开放、无限且分层的假设空间中寻找答案。
为了实现这一目标,AI Scientist 必须具备以下三大核心能力:
- 自主构建多维知识图谱:不仅是阅读论文,还要通过非单调逻辑(Non-monotonic Reasoning)处理文献中的冲突和错误。
- 定性推理与系统动力学:理解公式背后的物理直觉,连接分子机制与宏观生物现象。
- 自动化闭环实验室:通过机器人系统和微流控技术,实现低成本、高精度的实验验证。
方法论:解决“视界问题” (Horizon Problem)
为何 AI 能发现人类发现不了的东西?关键在于克服视界问题。
 图 2:单调平原与非单调景观。如果重大发现隐藏在一系列低价值发现之后,人类往往会半途而废,而 AI 可以通过枯燥的假设验证跨越这一鸿沟。
例如在 iPS 细胞(诱导多能干细胞)的发现中,山中伸弥教授通过对四个转录因子的搜索实现了突破。AI Scientist 可以将这种模式扩展到数百万个参数组合中,不仅限于生物学,还包括化学合成和材料科学。
技术架构:多智能体系统的崛起
未来的 AI Scientist 不会是一个单一的巨型程序,而是一个多智能体系统 (Multi-agent System)。
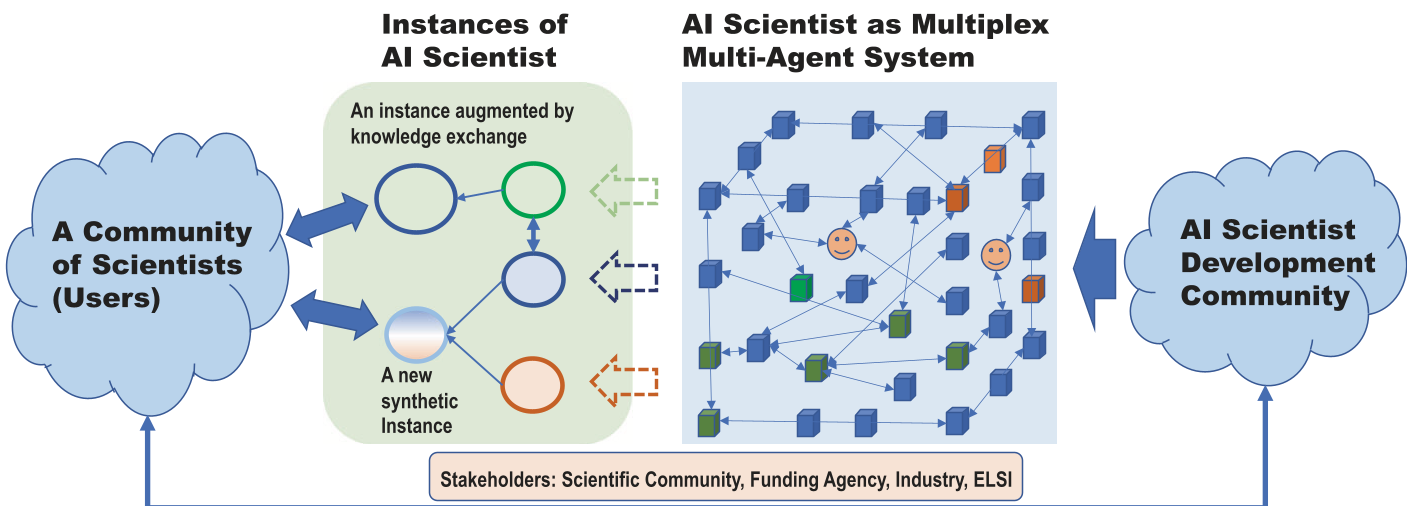 图 3:AI Scientist、人类专家与实验平台之间的交互逻辑。
这种架构允许:
- Human-in-the-loop:人类负责设定高层目标和道德伦理监控,AI 负责繁琐的推导与实验。
- 知识多重宇宙 (Multiverse of Knowledge):同时维护多套逻辑自洽的知识体系,直到实验证据足以剔除错误分支。
总结与局限性
诺贝尔图灵挑战并非要取代人类,而是要创造一种替代形式的科学 (Alternative form of Science)。
局限性分析:
- 成本问题:大规模自动化实验的运行成本极高,目前的资源投入尚不足以支撑全领域的 AI 探索。
- 评估陷阱:如何定义 AI 发现的“重要性”?如果一套发现彻底跳出了人类的认知框架,我们可能在短时间内无法理解其价值。
结语: AI Scientist 正在从“AI Tool”阶段向“AI Explorer”演进。正如 1997 年 DeepBlue 击败卡斯帕罗夫是计算力的胜利,2050 年若是 AI 站在诺贝尔奖的讲台上,那将是人类重塑科学本质的时刻。