
DyTR:Transformer 与残差学习联手,攻克分布式电驱动车辆建模难题
Residual Learning towards High-fidelity Vehicle Dynamics Modeling with Transformer
本文提出了名为 DyTR 的 Transformer 架构模型,专门用于分布式电驱动车辆的高保真动力学建模。通过动力学残差校正(DRC)框架,DyTR 利用 Transformer 迭代地校正物理模型的估计值,在两个数据集上分别将 3 DoF 物理模型的预测误差降低了 92.3% 和 59.9%。
TL;DR
车辆动力学模型是自动驾驶系统(尤其是规划与控制模块)的灵魂。本文介绍了一种名为 DyTR (Dynamic residuals correction Transformer) 的新框架。它不再尝试“从零开始”学习复杂的动力学,而是基于一个简单的物理模型,利用 Transformer 强大的注意力机制去“纠偏”(预测残差)。实验表明,这种方法在复杂分布式电驱动车辆上表现惊人,误差最高可消减 92.3%。
1. 痛点:物理模型的“理想化”与深度学习的“不可靠”
在自动驾驶领域,建立高精度车辆模型一直面临两难境地:
- 物理建模 (Physics-based):如 3 DoF 换乘模型,逻辑清晰但为了实时性能做了大量简化(如线性化感知、忽略荷载转移),导致长距离预测精度雪崩。
- 纯数据驱动 (Pure DNN):虽然能拟合复杂非线性,但它是“黑盒”。遇到训练集没见过的工况或车辆载荷变化时,通用性极差。
作者给出的破局方案是 动力学残差校正 (Dynamics Residual Correction, DRC)。其核心直觉在于:物理模型已经搞定了 80% 的大趋势,剩下的 20% 高频、复杂的非线性扰动由神经网络作为残差(Residual)来补全。
2. 核心架构:DyTR 的“查询”哲学
DyTR 的设计没有简单堆叠 MLP,而是引入了在计算机视觉和 NLP 中大获成功的 Query-based 模式。
三步走策略:
- 特征提取与时序融合 (Temporal Fusion): 将历史 步的状态 和控制信号 投影到高维空间,通过 Transformer Encoder 进行时间维度的注意力交互,提取出车辆实时的“动力学画像” 。
- 动力学残差查询 (Dynamics Residual Query): 这是本文的精髓。作者将物理模型的预测输出 和车辆质量 编码为一个 Query ()。
- 迭代校正: 在 Transformer Decoder 中, 作为查询向量,去 (动力学画像)中检索相关的非线性影响因素。通过多层 Transformer Layer 的迭代,Query 逐渐被注入残差信息,最后通过一个线性层输出 。
3. 实验战绩:全方位超越
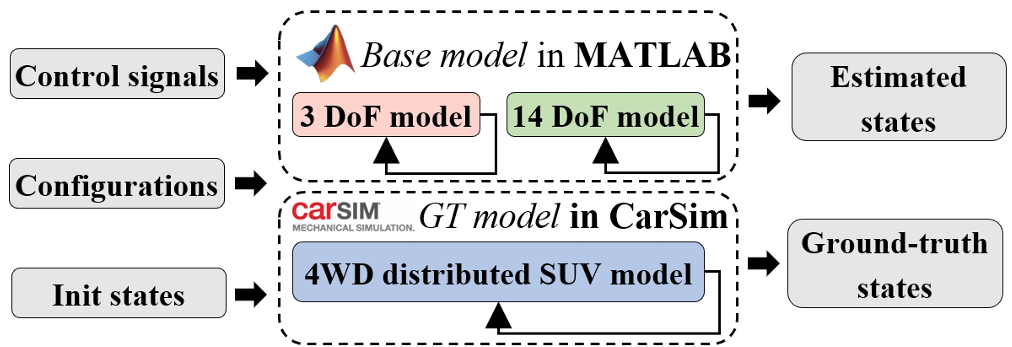
为了验证 DyTR 在分布式电驱动车型(如四轮独立电机控制)上的表现,研究团队在 CarSim 与 MATLAB 中构建了复杂的联合仿真数据集。
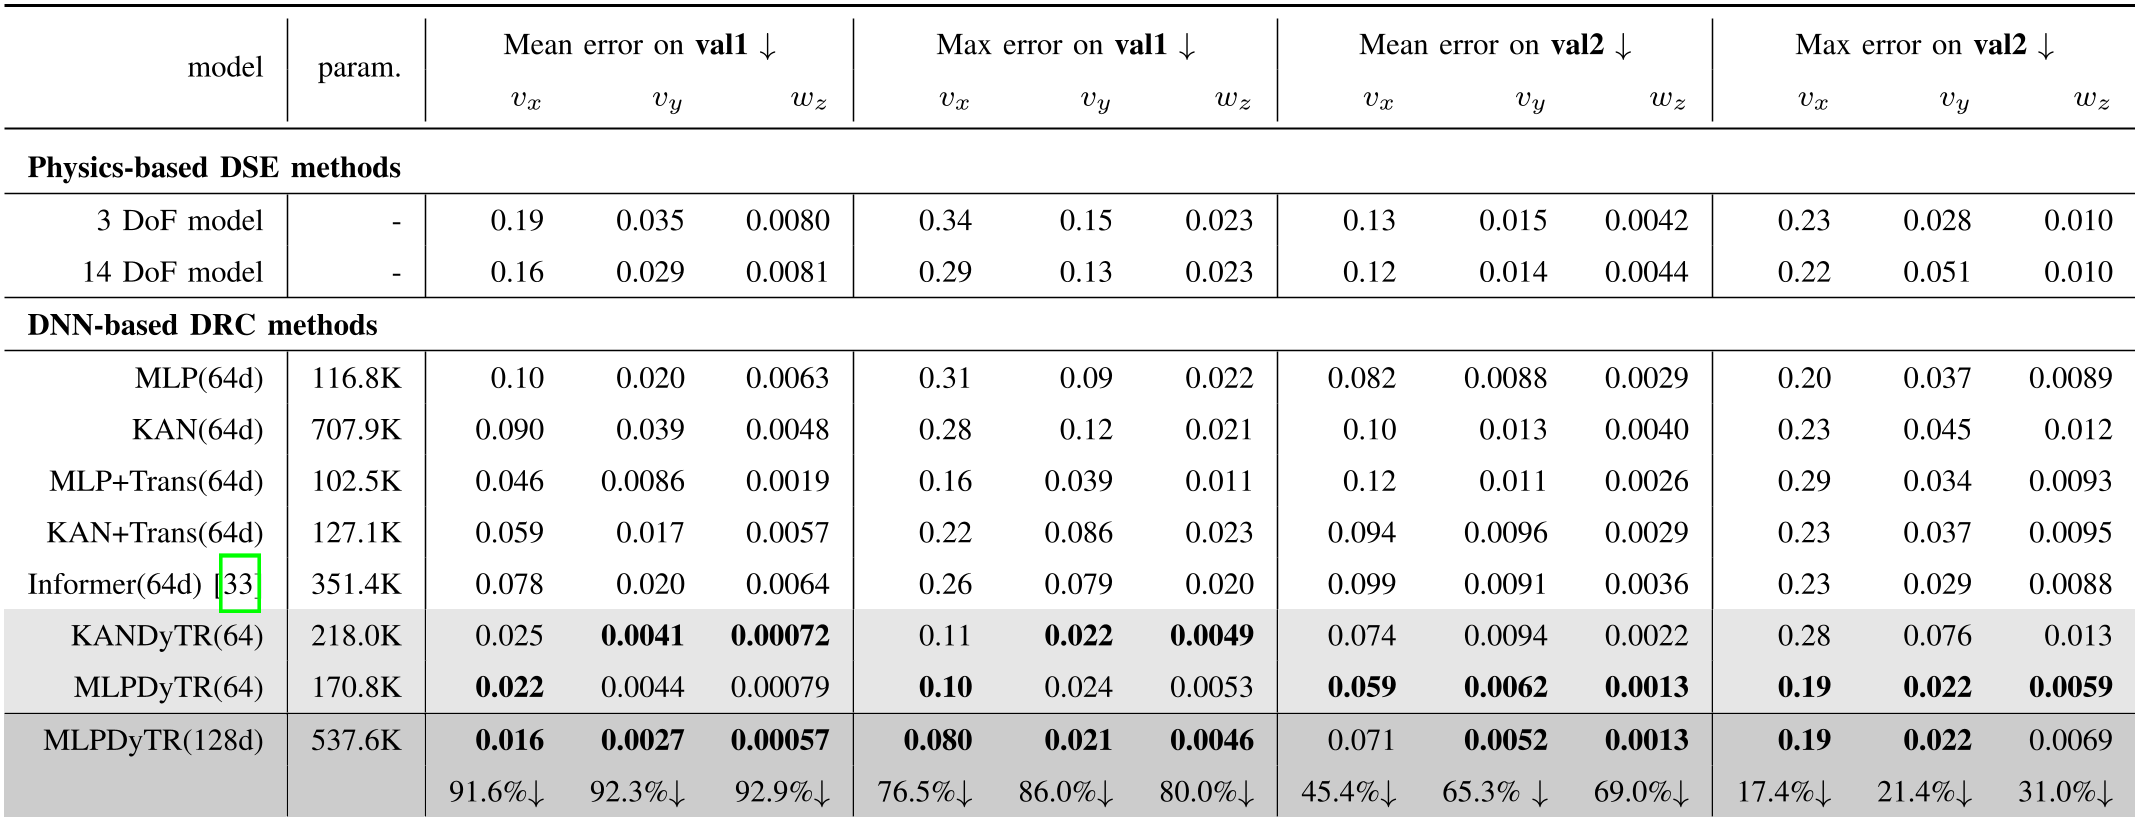
- 精度碾压:相比于基准 3 DoF 模型,DyTR 在纵向速度 、横向速度 和偏航角速度 的误差缩减上达到了惊人的 90% 以上。
- 泛化性强:在 val2 测试集中(测试了训练集未包含的工况和车辆载重),纯 DNN 模型表现崩溃,而 DyTR 依然稳健。这证明了物理先验输入 对模型稳定性的巨大支撑作用。
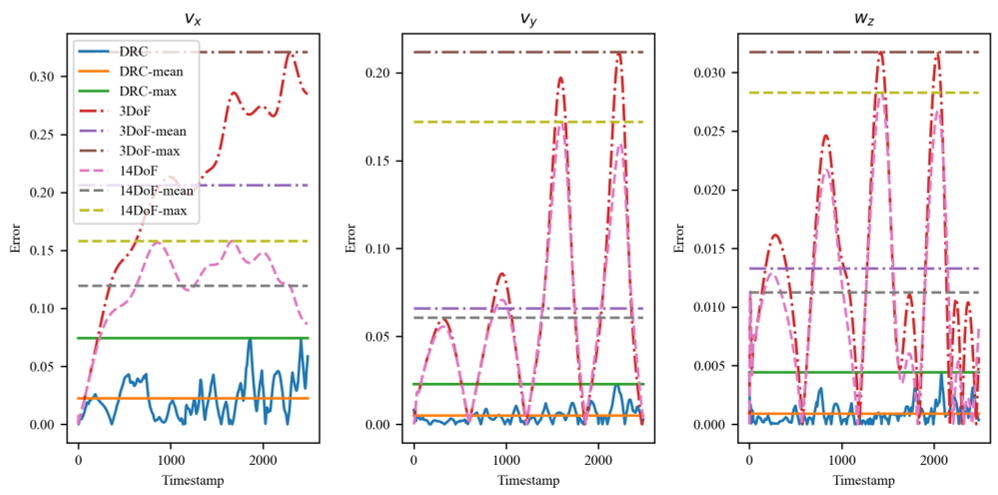 上图清晰展示了物理模型(紫色)在转弯工况下的偏离,而 DyTR(绿色)几乎完美贴合了 GT 真值(红色)。
4. 深度洞察
- 为什么不直接用更大的物理模型? 14 DoF 模型虽然比 3 DoF 精确,但其参数辨识极其复杂且费时。DyTR 的优势在于:即便是用最烂的 3 DoF 模型做底子,它也能通过数据将其“魔改”成顶尖水平。
- 残差学习降低了学习难度:直接回归状态 的值域范围极大且工况敏感,而回归残差 则将目标限定在一个较小的邻域内,神经网络的 Inductive Bias(归纳偏置)更易发挥作用。
- 时序长度的艺术:消融实验显示, 是甜蜜点。太短难以捕捉长效动力学,太长则带入过多的历史噪声。
5. 总结与展望
DyTR 为复杂车辆系统的动力学建模提供了一个高性能且易于迁移的范式。对于分布式驱动、甚至无人机等具有复杂作动器的系统,这种“物理引擎预热 + Transformer 精修”的思路极具工程价值。
局限性:目前实验主要在仿真环境中完成,真实世界中的传感器噪声和时延是否会影响 Transformer 的特征匹配仍需实车验证。