
形状各向异性统治活性棒的组织模式:从群游到主动湍流
Shape anisotropy governs organization of active rods: Swarming, turbulence, flocking, and jamming.
本文通过实验与模拟相结合的方法,研究了光敏自驱动胶体棒的集体行为。通过调节长宽比 (Aspect Ratio, α) 和面积分数 (Area Fraction, φ),成功绘制了包含群游 (Swarming)、主动湍流 (Active Turbulence)、成群 (Flocking) 和拥堵 (Jamming) 等状态的完整相图。
TL;DR
荷兰特温特大学的研究团队通过自制的“光动力”胶体棒,揭示了微观“游泳者”的长短肥瘦如何决定它们的集体舞姿。研究发现,长短适中的棒(长宽比 7.5)会产生类似细菌产生的“主动湍流”,而更细长的棒则会因为“太挤”而直接进入有序的成群移动态。这一发现为开发可编程的微纳机器人和理解生物演化提供了关键物理视角。
背景:物理与生物的平衡
自然界中,像大肠杆菌(E. coli)和枯草芽孢杆菌(B. subtilis)这样的单细胞生物,经常表现出令人惊叹的集体行为。长久以来,科学家们一直在争论:这些复杂的行为究竟是生物进化的“智慧”(如群体感应),还是基础物理规律(如流体力学和形状效应)的自然产物?
为了回答这个问题,研究团队构建了一个极简模型系统:利用 TiO2-SiO2 组成的 Janus 胶体棒,通过光照驱动其在准 2D 平面内运动。
痛点深挖:干颗粒 vs 流体环境
以往的研究多在“干”的颗粒系统(如振动台上的金属棒)中进行,忽略了流体力学交互 (Hydrodynamic Interactions)。而在微米尺度,流体不仅是媒介,更是传递交互力的核心。本研究的创新点在于构建了具有生物类似尺寸和推进机制的实验系统,并利用模拟手段成功解耦合了位阻 (Steric) 与流体力学间的复杂关系。
方法论:光驱动下的“推手”
作者合成了一系列不同长宽比 () 的胶体棒。在绿光照射下,TiO2 头部发生氧化还原反应,产生化学梯度,驱动胶体棒沿长轴方向前进。
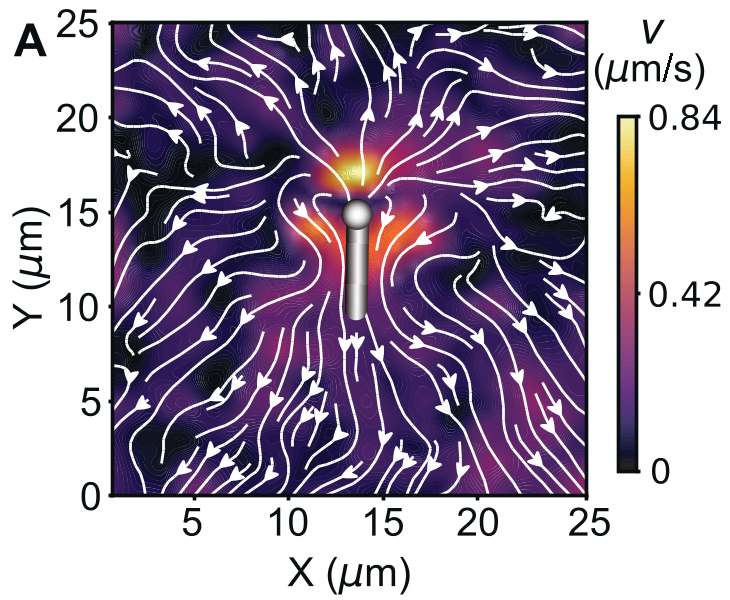 图 1: (A) 显示了这种“推手型” (Pusher) 游泳者的典型流线图,流体在头部被推开,在尾部回流。
实验发现:随着浓度的演变
通过增加棒的覆盖浓度 (),系统经历了一系列相变:
- Isotropic: 随机运动。
- Swarming: 开始局部对齐,形成小群。
- Active Turbulence: 典型的混乱涡旋态(发生在 )。
- Flocking: 大规模有序迁移。
- Jamming: 彻底拥堵。
为什么中等长宽比才有“湍流”?
这是一个有趣的洞察。研究发现, 的棒在 时形成了不稳定的涡旋。而在不含流体力学的布朗动力学模拟中,这种湍流消失了。这意味着:流体产生的力矩是不稳定有序排列并诱发湍流的“幕后黑手”。
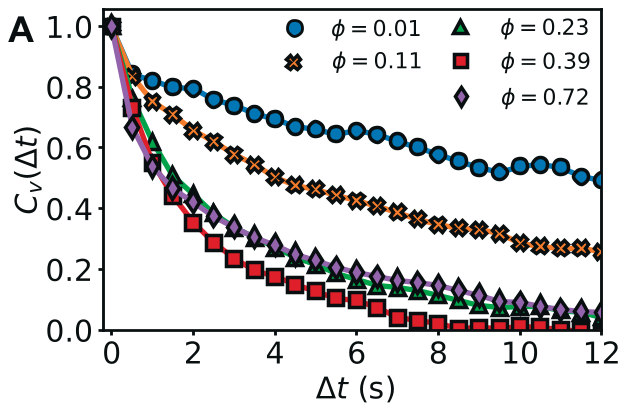 图 2: (E-F) 展示了主动湍流中的涡旋速度场及对应的能量谱。
相比之下,极长的棒 () 因为极强的位阻效应,还没来得及产生湍流就直接互相锁死,进入了高度一致的 Flocking 状态。
深度洞察:演化的物理准则
该研究最深刻的贡献之一是回答了生物学上的一个长期观测:自然界中大多数运动细菌的长宽比在 5 到 7 之间,而变异的长丝状细菌则不表现湍流。
本研究给出了物理依据:中等长宽比恰好位于“有序”与“波动”的最佳平衡点。这种比例不仅能优化集体运输效率,还能增强流体的混合能力(通过主动湍流),这对于细菌获取营养物质至关重要。
局限性与展望
虽然该模型系统有力地解耦了物理机制,但其环境仍相对简单。真实的生物环境具有复杂的流变学特性(如粘弹性)。未来的研究可以尝试在复杂的非牛顿流体中考察这些自驱动棒的力学表现。
总结 (Takeaway)
活性棒的集体行为并非偶然,而是形状各向异性与流体动力学精密耦合的结果。这一结论不仅推进了非平衡物理的研究,也为未来设计能自主避障、协同工作的医疗微纳机器人铺平了道路。