
构网型逆变器:突破大功率调度的暂态稳定极限
Transient Stability Analysis and Power Ramp Control for High-Power Dispatched Grid-Forming Inverters
本文针对低惯量弱电网环境下构网型逆变器(GFM)在大功率调度时的暂态失稳风险,提出了一种受暂态稳定性约束的等效惯量爬坡控制(Equivalent Inertia Ramp Control)策略。该方法通过引入一阶惯量环节替代传统功率阶跃调度,在实现 SOTA 功率传输极限的同时,显著消除了暂态超调并缩短了响应时间。
TL;DR
在新能源占比持续攀升的“弱电网”中,构网型逆变器(GFM)面临着由于大功率指令切换导致的同步失稳风险。本文深入剖析了 GFM 的暂态失稳机理,并提出了一种基于等效惯量爬坡(Equivalent Inertia Ramp Control)的创新策略。该方法通过极简的一阶滤波器设计,使逆变器能在满足 2s 秒级调度的前提下,冲击物理极限功率且保持零超调、零振荡。
背景定位:弱电网下的“隐形杀手”
随着传统同步发电机被电力电子设备取代,电网正变得“越来越薄”(低惯量、低阻尼)。在这种环境下,构网型逆变器虽具备自主电压支撑能力,但在执行峰谷平衡或紧急频率响应时,如果功率指令变化太快,逆变器会像失去同步的电机一样发生“掉步”,最终导致系统崩溃。
痛点深挖:阶跃调度的原罪
传统的功率调度通常采用**直接阶跃(Direct Step)**方式。在这种模式下,由于功角动态无法瞬间平衡,系统会产生巨大的加速面积(Acceleration Area)。
- 现状:现有方法如变步长爬坡(Variable-step)虽然稳定,但涉及复杂的非线性迭代计算,对 DSP 芯片算力要求极高,难以在工业场景落地。
- 核心直觉:作者发现,功率调度的成功与否取决于加速能量是否能在越过功角极限前被吸收。如果能将调度轨迹“柔性化”,就能用软件算法模拟出物理惯性的效果。
方法论详解:等效惯量的艺术
作者首先将下垂控制(Droop Control)下的 GFM 简化为大信号数学模型,并利用**等面积定则(EAC)**推导出了功率调度边界。
1. 架构創新
核心控制环节引入了一个简单的惯性单元 。
- :确保稳态无静差,保证功率指令得到精确执行。
- 的精妙设计:其下限由暂态稳定性(功角不突破 UEP)决定,上限由电网标准(如 GB/T 19964 要求的 2s 响应时限)决定。最终确定的可行区间为 。
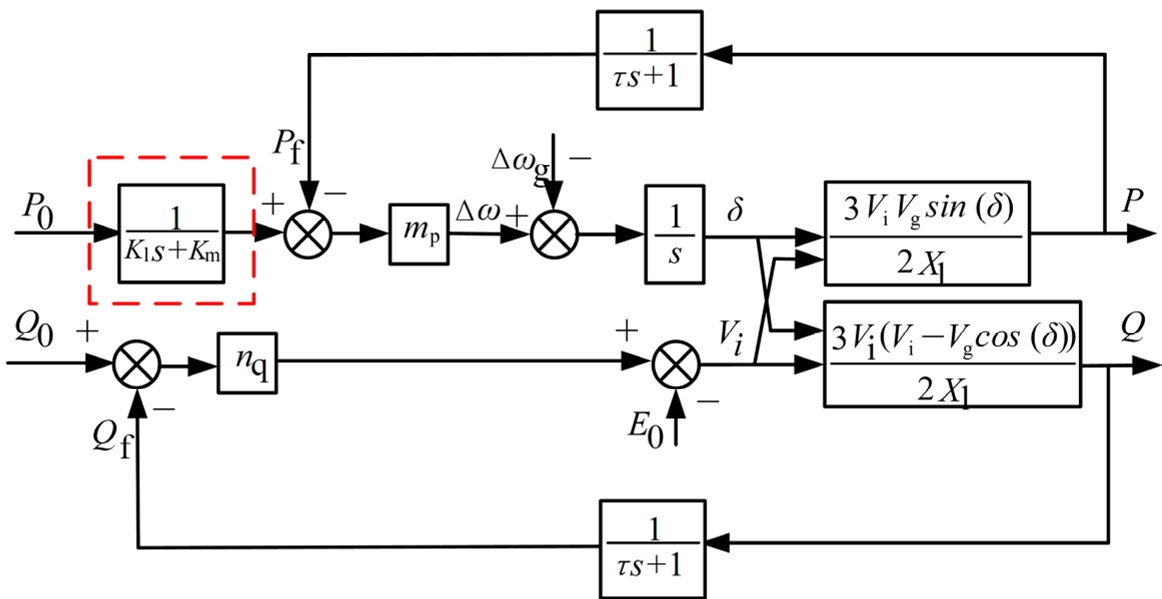 图 1:引入等效惯量环节的改进型构网型逆变器控制框图
实验与结果:战胜 SOTA
在 RTDS 和 DSP 28379 组成的硬件在环(HIL)平台上,该研究展现了压倒性的优势。
- 性能对比:
- 直接阶跃:在 197.2 kW 时即发生失速崩毁。
- 虚拟惯量自适应法:虽能稳定,但超调量高达 11.5%,且调节时间 1.846s。
- 本项目方法:在 203.5 kW 加载下,调节时间仅 1.05s,且完全无超调(见图 2)。
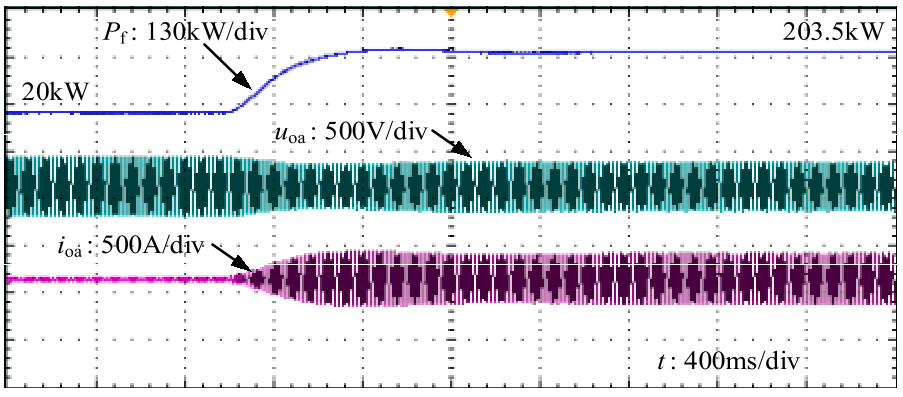 图 2:不同控制策略下的功率响应对比((c) 为本文提出的方案)
深度洞察:为什么这种方法更优?
相比于学术界追求复杂的非线性 Lyapunov 函数或复杂的变步长算法,本文的方法论体现了工业实用主义。
- 极简性:将非线性判别转换为一阶数字滤波,不增加 DSP 运行负担。
- 物理直觉:通过控制 P-δ 曲线的动态演化过程,利用无功耦合效应动态抬升运行轨迹,从而补偿了暂态功率缺额。
- 鲁棒性:通过对 SCR(短路比)的变化进行测试,证明了在不同强度的弱电网中均具有自适应能力。
总结与局限
本文提出的等效惯量控制策略成功解决了构网型逆变器在大功率调度时的“暂态瓶颈”问题。 局限性:尽管在大功率调度中表现优异,但在极端的极弱电网(SCR < 1.5)下,有功与无功的深度解耦失效可能仍需更高级的虚拟阻抗补偿协同。
未来,这种将复杂的暂态稳定性边界线性化为控制参数的设计思路,有望成为新能源并网设备标准化控制的一部分。