
LPV-PSGFLI:揭秘无锁相环逆变器在极弱电网下的暂态生存法则
Transient Stability Analysis of Power-Synchronized PLL-Less Grid-Following Inverters
本文针对一种新型无锁相环(PLL-less)功率同步电网跟随型逆变器(LPV-PSGFLI)进行了深入的暂态角度稳定性分析。作者推导了其非线性动力学模型,并基于 Lyapunov 直接法提出了能量函数,成功刻画了系统在大型扰动下的吸引域(Domain of Attraction)。
TL;DR
随着新能源的大规模并网,电网呈现受端“弱化”特征。本文聚焦于一种无需锁相环(PLL-less)的功率同步电网跟随逆变器(LPV-PSGFLI),首次通过 Lyapunov 直接法完成了其暂态稳定性的完整闭环证明。研究不仅给出了系统稳定的数学判据,更给出了如何计算系统在受到大扰动(如短路故障)后能否“死里逃生”的吸引域边界。
1. 痛点:被锁相环“锁死”的稳定性
传统的电网跟随型逆变器(GFLI)通常依靠锁相环(PLL)来追踪并网点电压相位。然而,在弱电网(SCR 较低)中,PLL 的反馈环节会表现出类似“负阻抗”的行为,导致系统失步。
为了摆脱 PLL 的束缚,**功率同步控制(Power-Synchronized Control)**应运而生。虽然现有的线性参数变化(LPV)控制器在小信号环境下表现优异,但面对电网电压跌落、相位跳变等大扰动时,其非线性本质使得我们无法仅用简单的特征值分析来确保安全。核心问题在于:干扰多大时,系统会彻底失去同步?
2. 核心:从物理直觉到 Lyapunov 能量函数
作者通过建立 LPV-PSGFLI 的非线性动力学模型,识别出影响稳定性的核心状态变量——功角误差 。
2.1 稳定性判据推导
通过对系统状态方程进行线性化,作者总结出了一个简洁的稳定性条件: 其中 。这一公式揭示了控制器增益 、电网电感 与系统稳定性之间的内在制约关系。
2.2 吸引域(Domain of Attraction)的捕捉
这是本文最具学术价值的部分。作者构造了一个类似于物理系统能量状态的 Lyapunov 函数 :
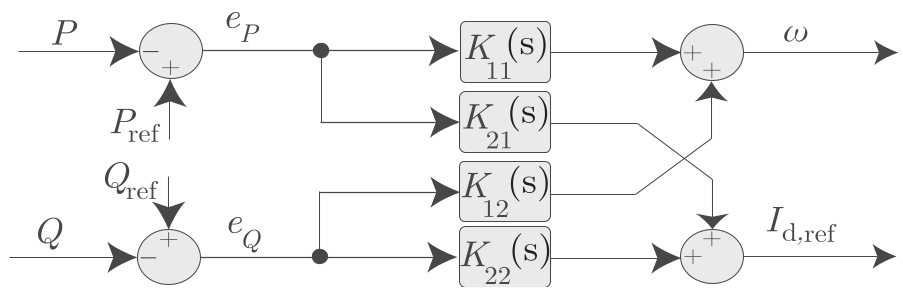 上图展示了外部功率控制器的 LPV 架构,它是构建非线性模型的基础。
通过分析 的正定性及其导数 的负定性,作者计算出了吸引域。这意味着只要扰动后的系统状态落在这个“深井”中,系统就能最终恢复到稳态。
3. 实验验证:理论与现实的契合
研究团队在 MATLAB/Simulink 及 Imperix 硬件实验平台上进行了双重验证。
3.1 极弱电网下的生存挑战
在短路故障实验中(故障持续 200ms),系统电压跌落至 0.6 pu。
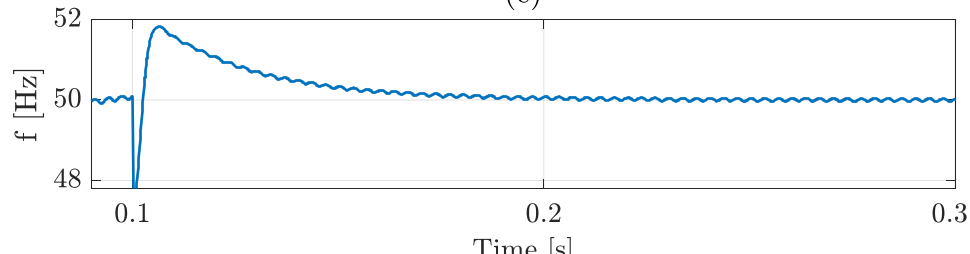 图 5:SCR=1.2 弱网下的故障响应。可以看到功率同步控制器在故障切除后,能迅速驱动频率恢复至 50Hz 基准。
3.2 关键发现
- 控制器速度()的双刃剑效应:提高 虽然能让响应变快,但会显著缩小吸引域,甚至导致特征值右移引发系统失稳。
- SCR 的敏感性:SCR 的提高(电网变强)反而可能使特征值逼近虚轴,这与常规 GFLI 的认知有所不同,体现了 LPV 结构的特殊性。
4. 深度洞察与总结
本文通过严格的数学推导,弥补了无锁相环功率同步控制在暂态稳定性理论上的空白。
- 学术贡献:将非线性动力学中的吸引域概念引入 LPV 控制框架,并证明了其在逆变器同步分析中的实用性。
- 局限性:模型简化了电流环的动力学过程。在极高频段,逆变器的高阶谐波互动可能仍会影响吸引域的边缘形状。
- 未来启示:这一能量函数方法可以被集成到现代微电网的边缘计算设备中,用于实时评估并网设备的“安全边界”。
结论: LPV-PSGFLI 不仅在理论上优雅,更在弱电网韧性上展现了惊人的潜力,是通往 100% 新能源动力系统的关键技术路线之一。