
航道监控新视野:内河航行船舶的视觉轨迹预测与跟踪技术
Visual Trajectory Prediction of Vessels for Inland Navigation
本文提出了一种集成先进目标检测(如 Faster R-CNN)、多目标跟踪算法(BoT-SORT, Deep OC-SORT, ByteTrack)以及卡尔曼滤波与三次 Hermite 样条插值的视觉轨迹预测框架,旨在提升内河与远洋航行中船舶的态势感知与避障能力。
TL;DR
随着内河航运向自主化与远程操控转型,准确预测船舶轨迹成为安全避障的核心。本文提出了一种基于计算机视觉的综合框架:利用多目标跟踪算法捕捉船舶动态,配合卡尔曼滤波 (Kalman Filter) 与 三次样条插值 (Spline-based Interpolation) 实现轨迹的平滑、鲁棒预测。研究指出,内河环境的复杂性对通用检测模型提出了严峻挑战,必须针对船舶类别进行定制化训练。
背景定位:为何 AIS 还不够?
在海事领域,自动识别系统 (AIS) 是位置获取的标准手段。然而,AIS 并非万能:传感器配置错误、数据延迟以及非动力性浮动结构的缺失,使得仅依赖 AIS 的系统在复杂内河中形同虚设。视觉系统作为“人类船长的眼睛”,不仅能补充位置信息,更能识别环境中的潜在风险。本文在学术坐标系中属于跨领域应用研究,即如何将通用的多目标跟踪 (MOT) 范式适配到低采样率、高遮挡的航运场景。
核心痛点:内河环境的“误报陷阱”
作者通过 类激活映射 (Class Activation Map, CAM) 深入剖析了现有检测模型(如 Faster R-CNN 在 COCO 集上预训练)在航道场景下的表现。
- 高假阳性 (False Positives):模型常将河岸的固定物、码头甚至远方的岛屿误认为是船舶。
- 长时遮挡:与其它的交通工具不同,船舶体积极大且移动缓慢,一旦遮挡可能持续数十秒。
- 尺度变换:内河船舶近距离出现在镜头中时,往往只能看到局部(侧面),这与卫星图像中的俯视图特征完全不同。
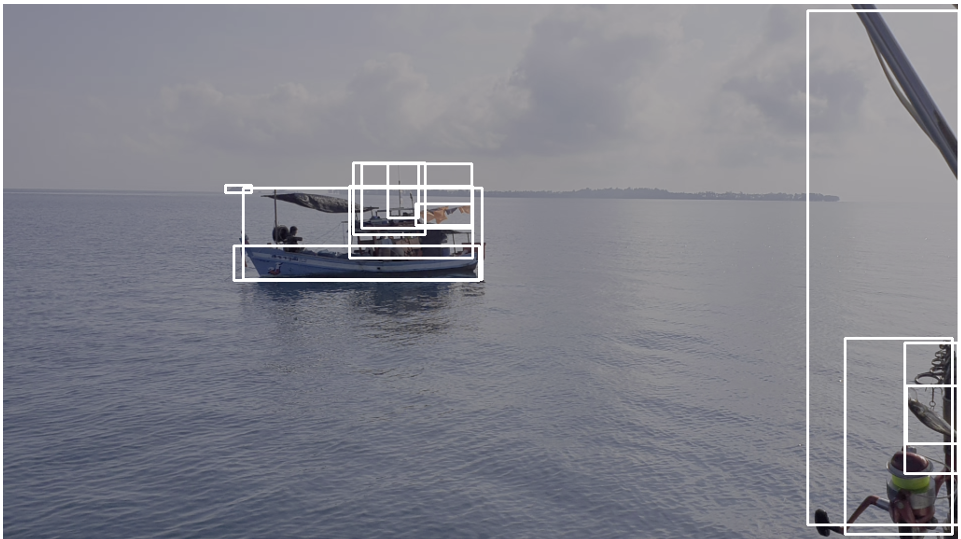 图注:CAM 展示了模型对岸边静态结构的异常高置信度,这揭示了定制化数据集的紧迫性。
方法论详解:物理直觉驱动的轨迹平滑
作者的方法论分为三个阶段:检测、跟踪、预测。
1. 语义跟踪 (Semantic Tracking)
系统对每一帧图像 进行处理,提取边界框 。为了提高定位精度,作者并未直接使用框中心,而是计算船舶与水面的接触线中点 作为轨迹锚点,这一细节极大地降低了由于视角倾斜带来的定位抖动。
2. 预测引擎:Spline 与卡尔曼滤波的二重奏
- 三次 Hermite 样条:利用公式 描述运动。样条插值的优势在于能够保证轨迹在数学上的二阶连续性,符合大型船舶的物理运动特性(船舶不会有瞬间的加速度突变)。
- 扩展卡尔曼滤波 (EKF):考虑到船舶运动的非线性以及摄像头抖动,EKF 充当了“纠偏员”。即使在目标短暂失踪(Missing Detection)的情况下,EKF 依然能根据物理模型预测出目标最可能出现的位置。
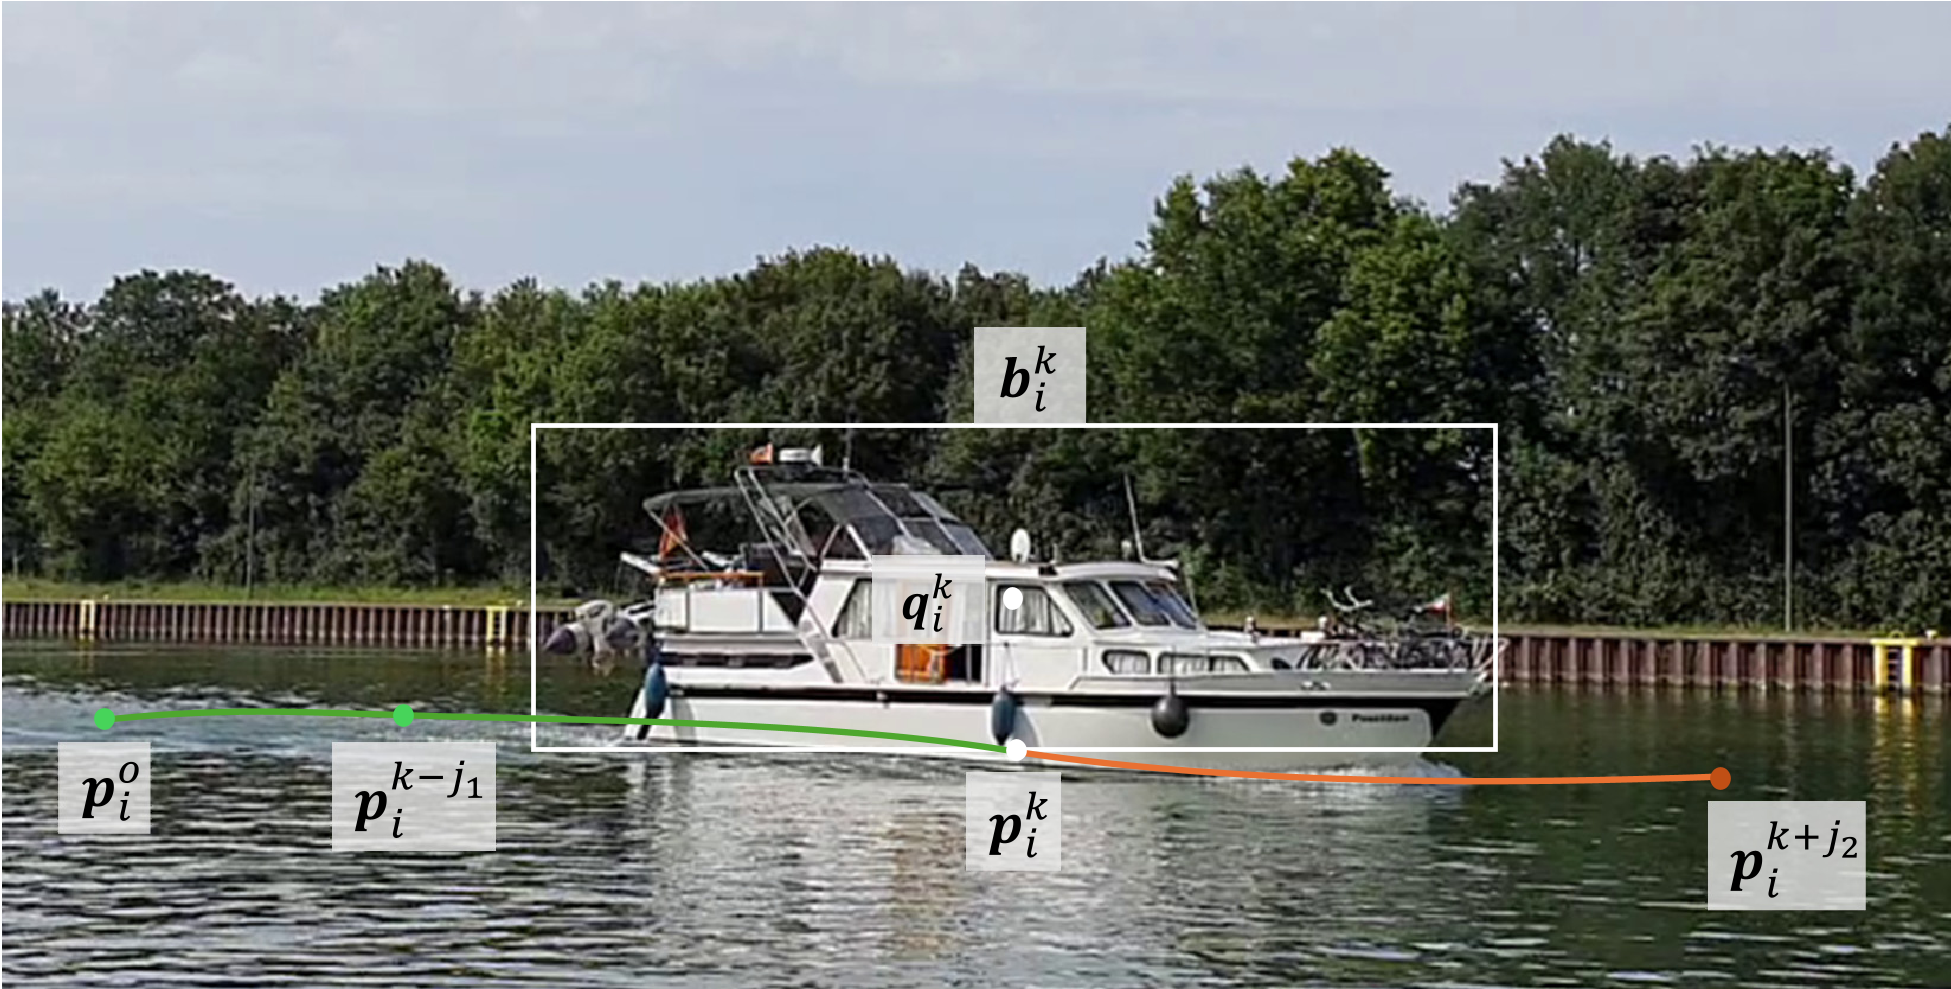 图注:绿色为过去轨迹,橙色为基于样条曲线预测的未来 5-10 秒动态趋势。
实验与结果分析
研究者对比了 BoT-SORT, Deep OC-SORT 以及 ByteTrack 三种主流算法。
- 结论一:跟踪器表现趋同。在船舶这种相对低速、平稳的场景下,三种算法的跟踪精度几乎一致。
- 结论二:预测误差可控。平均位移误差 (ADE) 和最终位移误差 (FDE) 均处于较低水平。
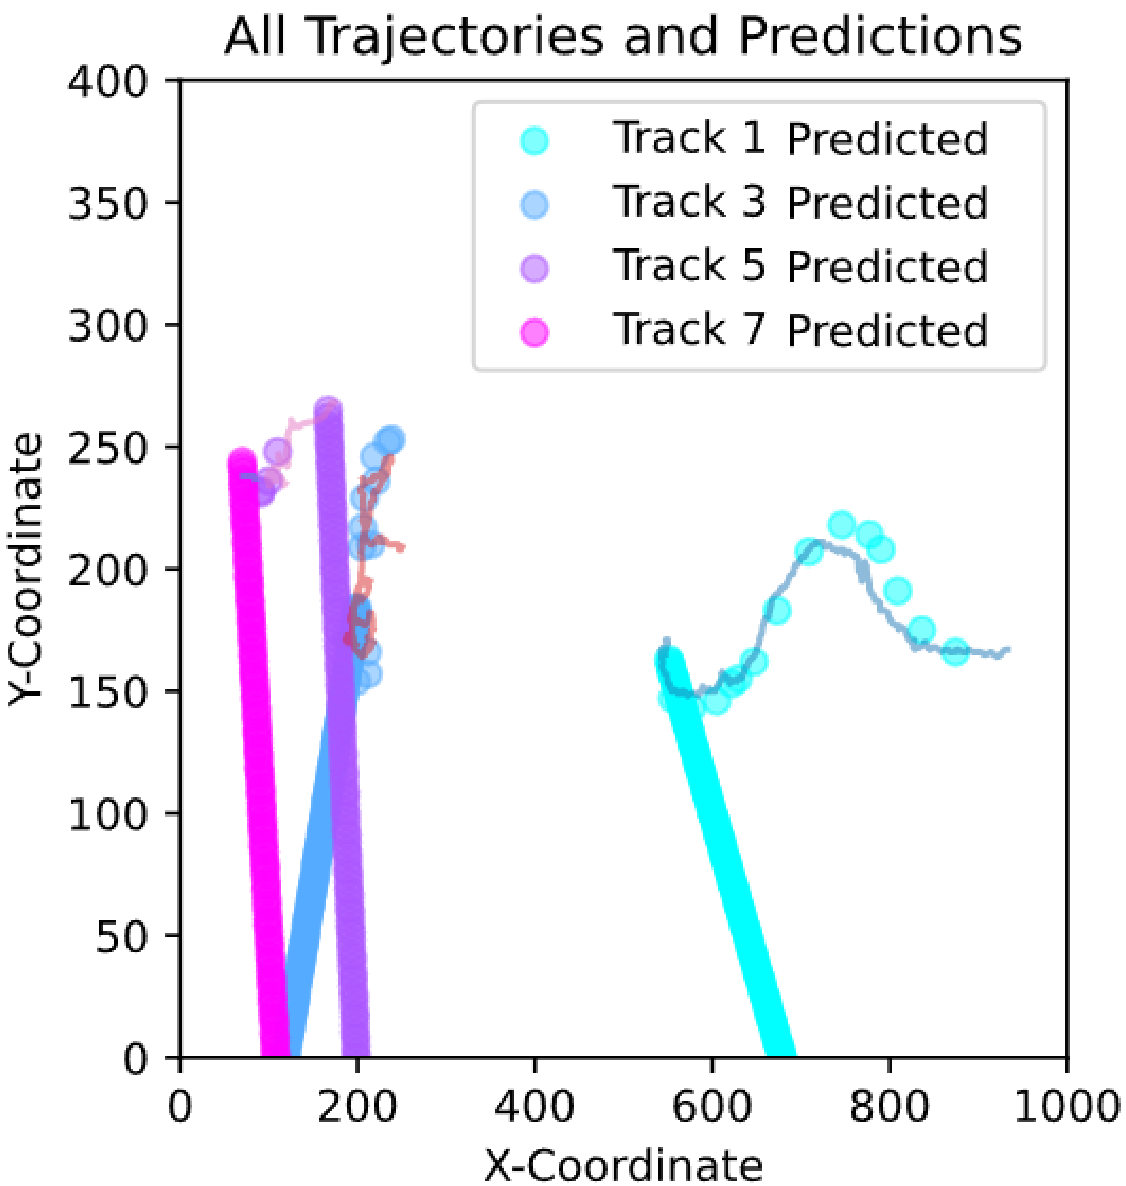 图注:预测轨迹(点)与真实轨迹(线)对比。系统在初期可能存在线性偏差,但随着观测增多,样条曲线能迅速修正并拟合真实航向。
深度洞察与总结
本文的研究揭示了一个关键性行业真相:目前的瓶颈不在于预测算法的先进性,而在于基础感知的稳健性。 通用计算机视觉模型在内河航道的背景抑制能力极差。
局限性分析:
- 目前的预测仍基于图像坐标系,而非地理坐标系。这意味着在缺少相机校准的情况下,预测结果难以直接用于自主避障算法。
- 未考虑多船交互。目前的预测模型是单体外推,未建模两船交汇时的社会力或避碰决策。
未来展望: 下一步的研究将侧重于建立专门的“内河航道数据集”,并结合船舶分类(如集装箱船 vs 小型游艇),因为不同类型的船舶在同一航道内的运动模式和遵循的避碰优先级截然不同。